砍掉90%代码量之后,零跑的辅助驾驶反而更聪明了?
听起来有点反直觉:代码少了,辅助驾驶反而更聪明了?
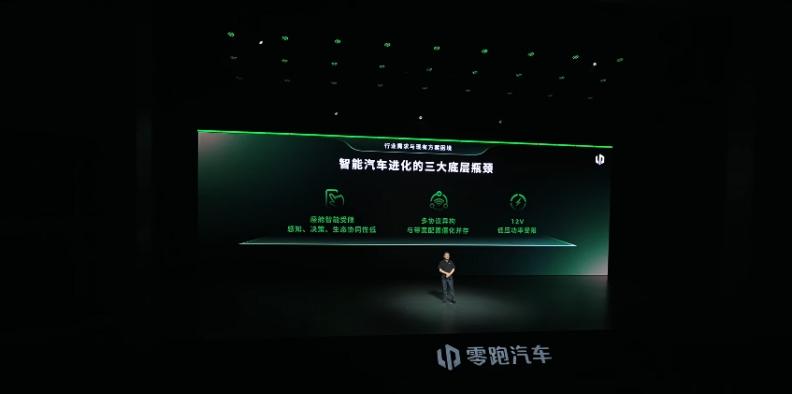
传统辅助驾驶方案的逻辑是:人写规则覆盖场景。遇到一个新情况,加一段代码。场景覆盖得越多,代码量越大。但代码越多,互相冲突的概率也越大,维护成本也越高。最后变成了一个谁都不敢动的庞然大物。
零跑LWM世界模型走的是另一条路。
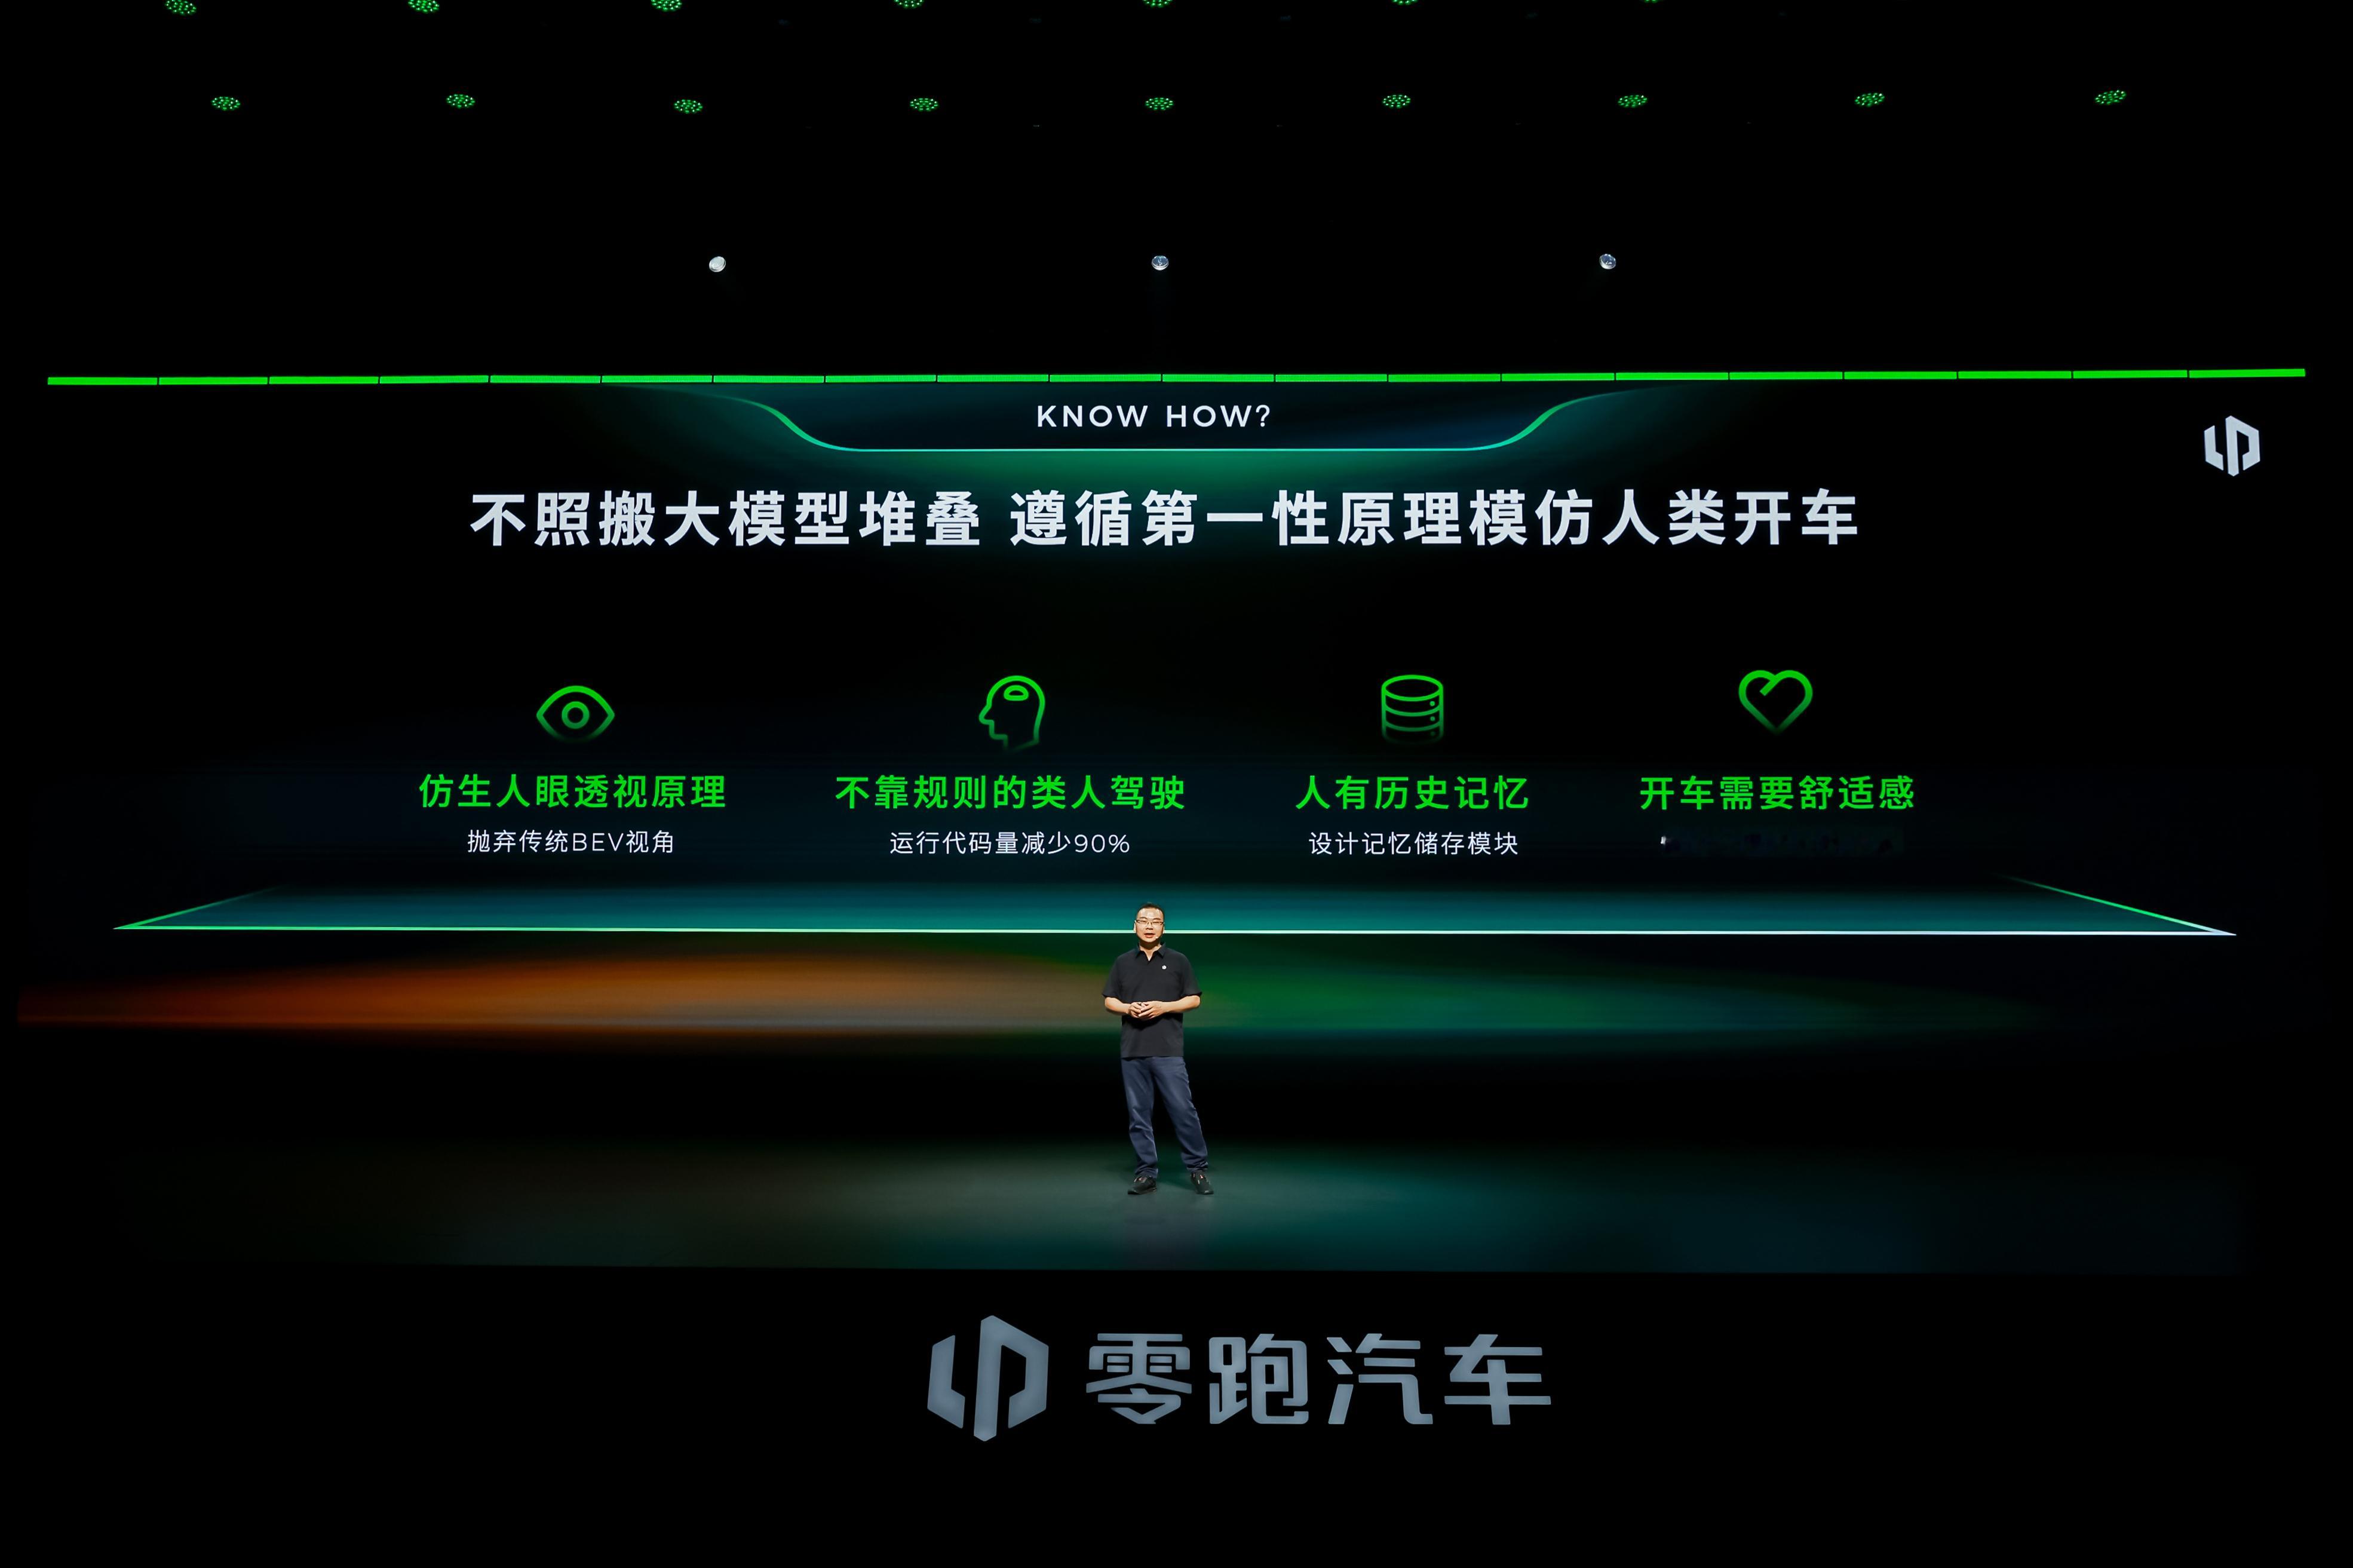
规则代码只保留最必要的交通法规兜底逻辑,其余90%全部砍掉。那辅助驾驶靠什么决策?靠世界模型自己推理。
云端基座模型用海量数据训练,就像一个超级大脑,见过了亿万种真实路况,理解了世界运行的物理规律。它不需要人告诉它"行人突然横穿马路该怎么办"——它见过无数次,自己就知道该怎么做。
架构上保持图像视角表征,省去BEV转换的算力。记忆存储模块让模型能记住历史,知道前车为什么减速、知道这条路刚才发生了什么。惯性与实时理解结合,驾驶行为更平顺。
车端实时世界模型结合导航和车辆状态做决策,200TOPS到1280TOPS灵活部署。云端车队协同让一辆车的经验变成全车队的经验——长尾场景越用越少。
这条路从零跑2025年9月立项,2026年3月跑通DEMO,现在实车测试已冲入行业第一梯队。截至8月底交付30多万辆带激光雷达的车型——所有激光雷达版用户,全部免费升级世界模型辅助驾驶,终身免费使用。最早那一万多辆硬件平台不同,算法移植重构至少花5000万,零跑也照做了。
代码少了不是因为做不出来,是因为模型够强,不需要那么多规则来兜底。这就是"少即是多"的技术哲学。
· 零跑技术日
· 零跑世界模型
· 辅助驾驶路线新变革
· 零跑汽车
·