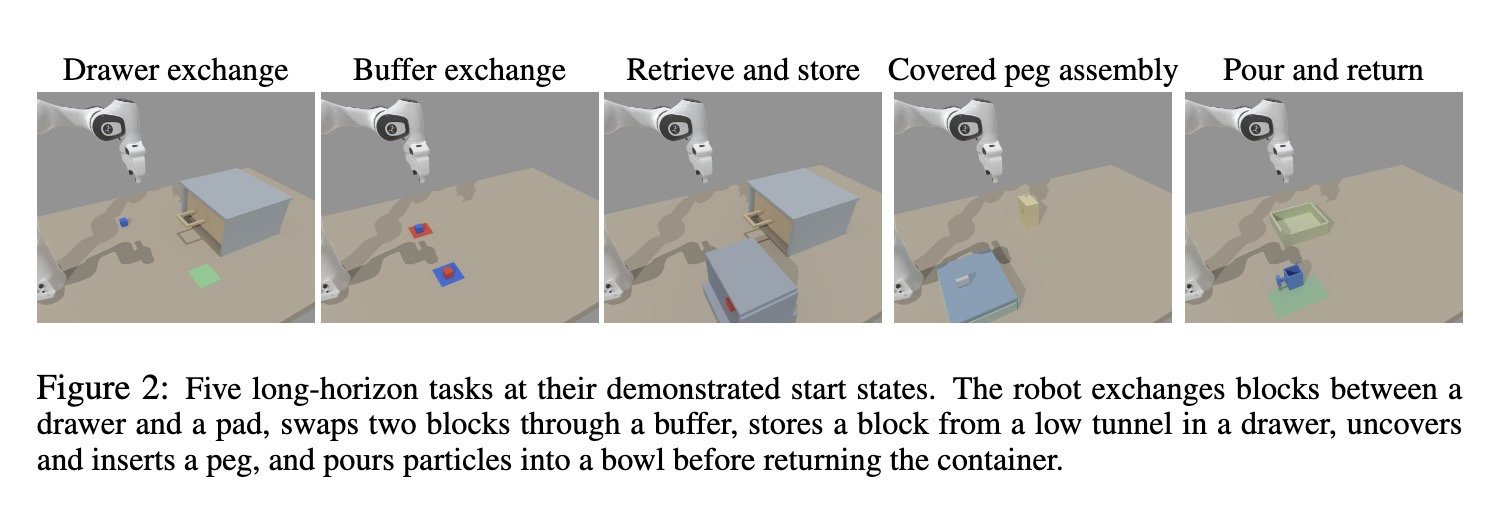
[RO]《Agent Priors-guided Policy Learning》P Jiang, T Hu, H Du, Y Li… [National University of Singapore] (2026)
在具身领域,技能重组是一个悬而未决的难题。过去的方法受困于交接失效,本质原因是仅靠名称调度,盲目于动作存活的空间参照系。
本文的核心洞见是:把结构先验重新看作调度说
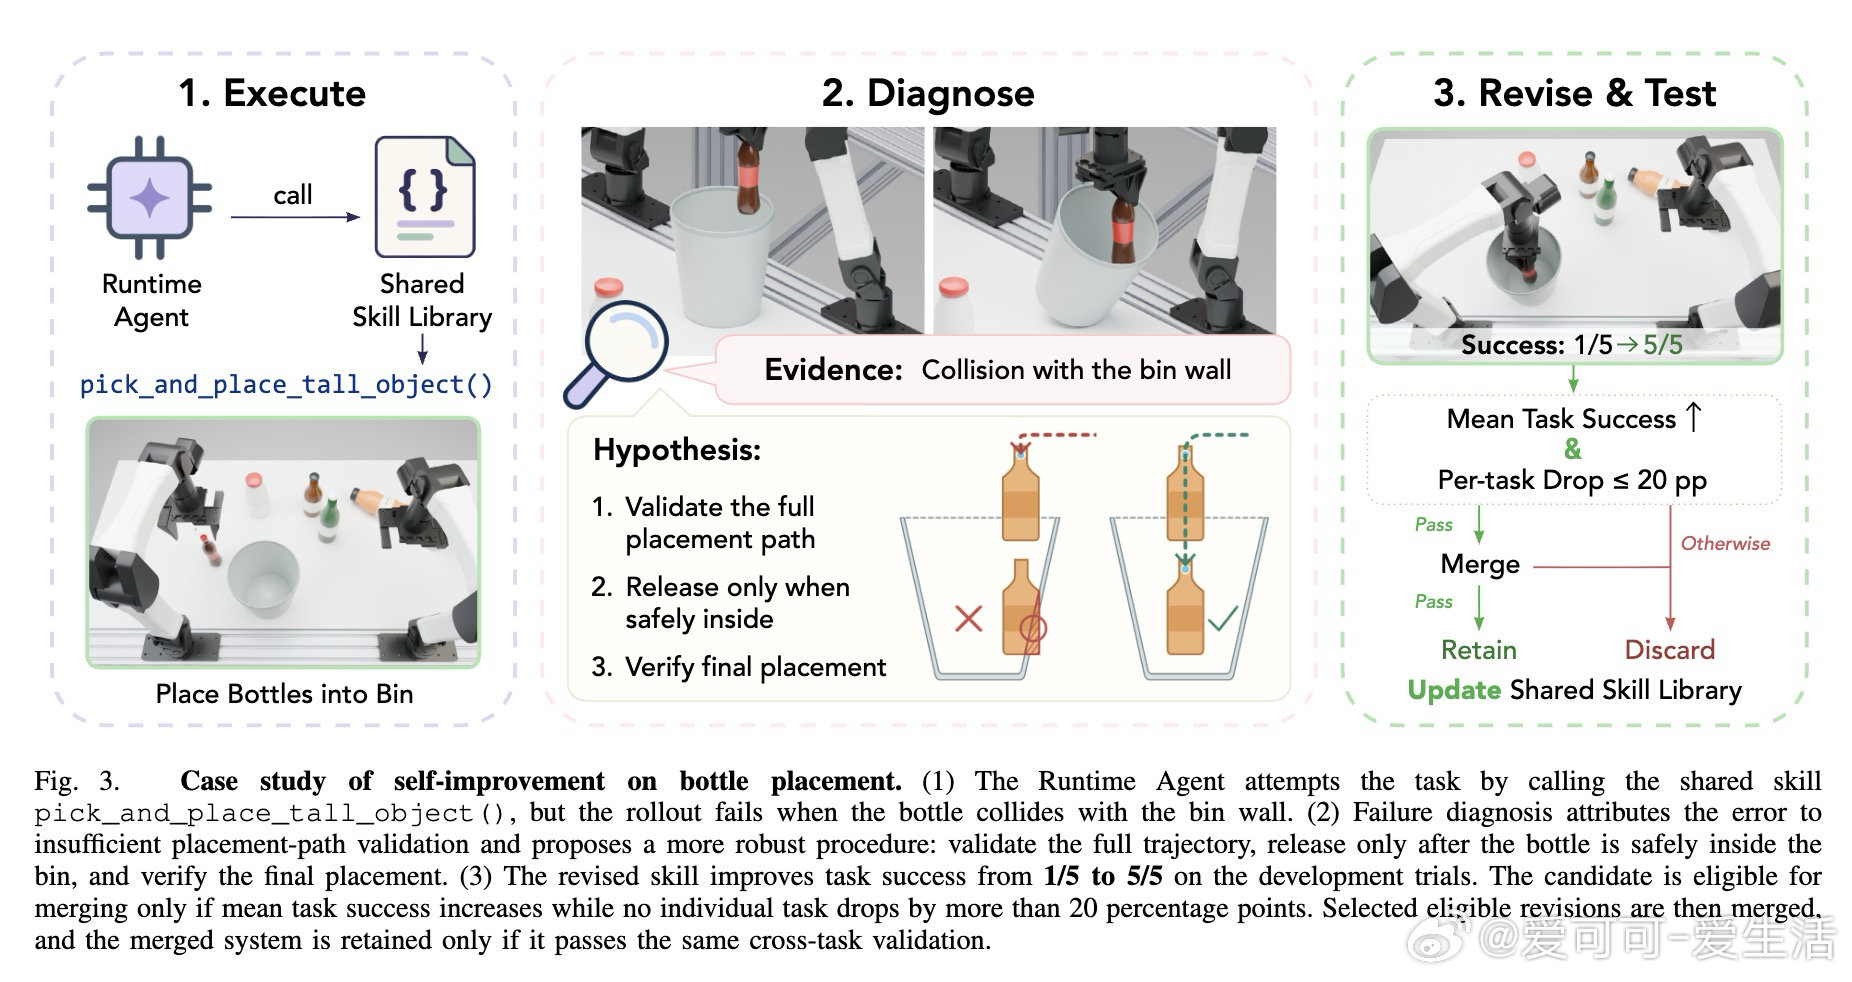
[RO]《Reconstruct, Practice, Go Real: Guided Self-Improvement for Embodied Agents》Y Wang, H Jiang, S Deng, H Xue… [UC Berkeley] (2026)
在具身智能中,技能泛化是一个悬而未决的难题。过去的方法受困于代码易碎或模型迟滞,本质原因是机器无法自主把试错转化为闭环程序。
本文的核心洞见