[RO]《Reconstruct, Practice, Go Real: Guided Self-Improvement for Embodied Agents》Y Wang, H Jiang, S Deng, H Xue… [UC Berkeley] (2026)
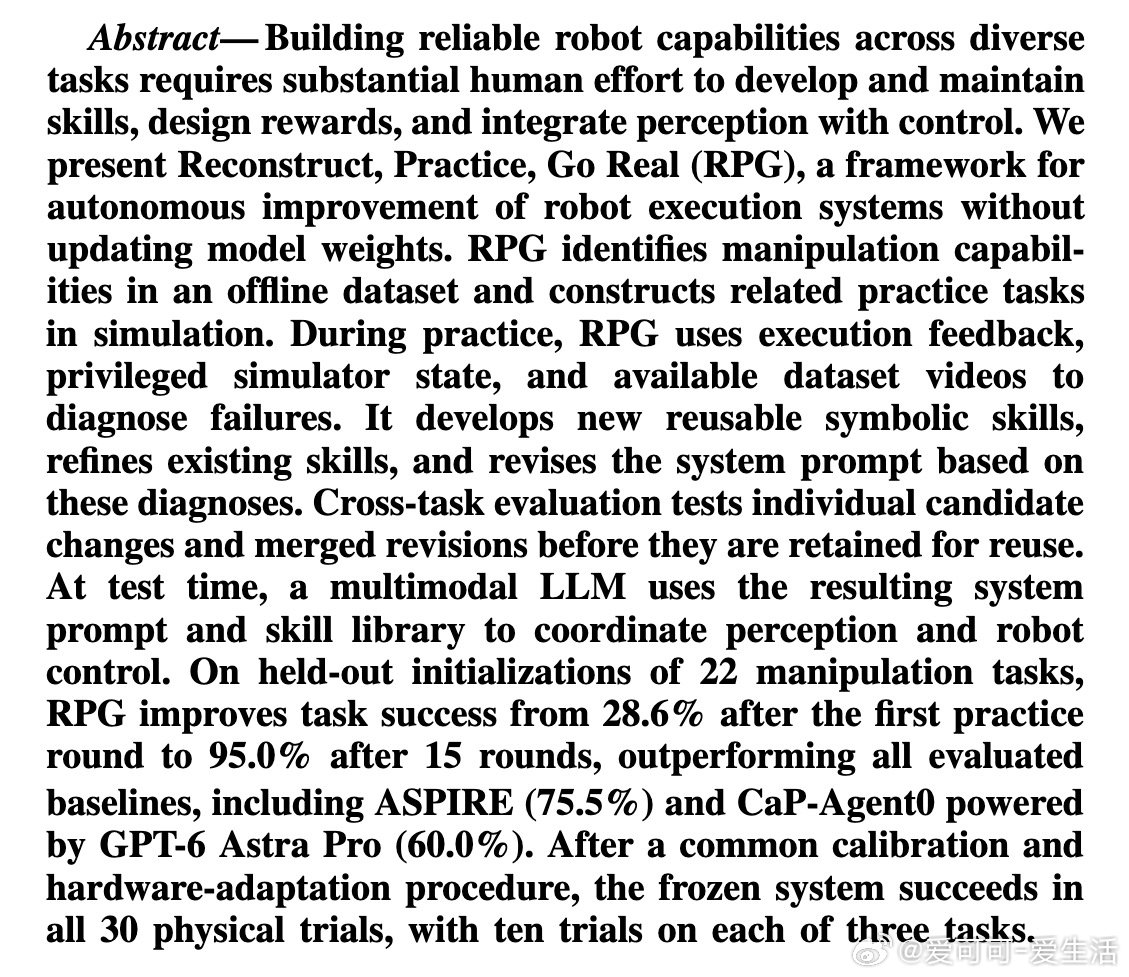
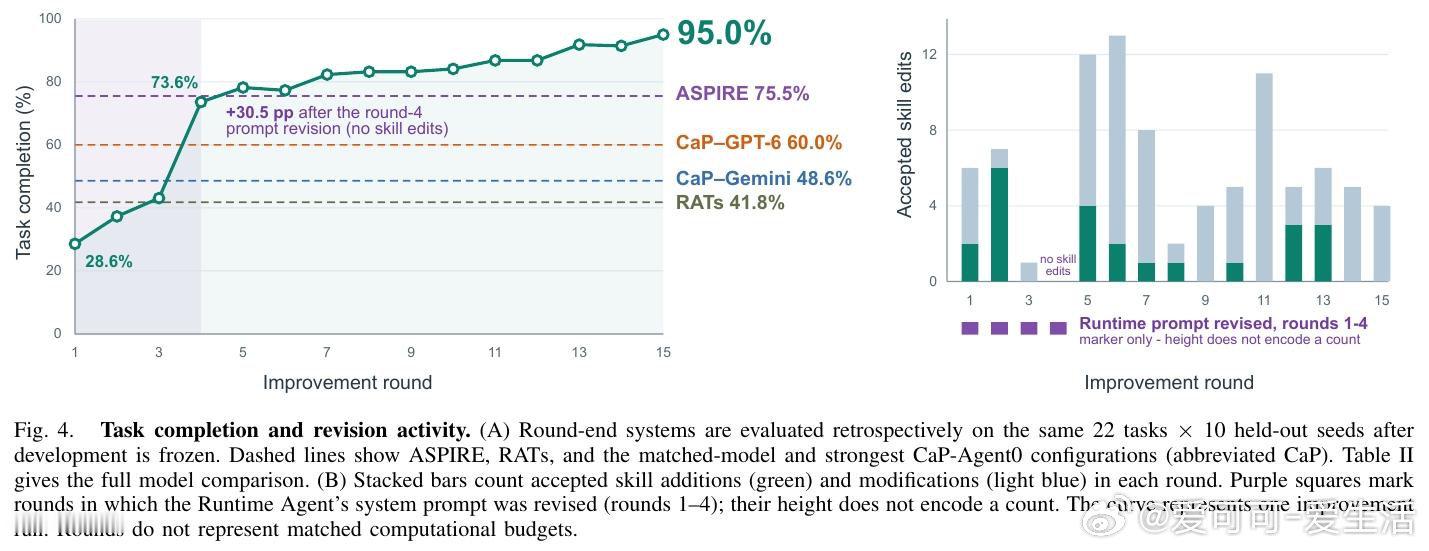
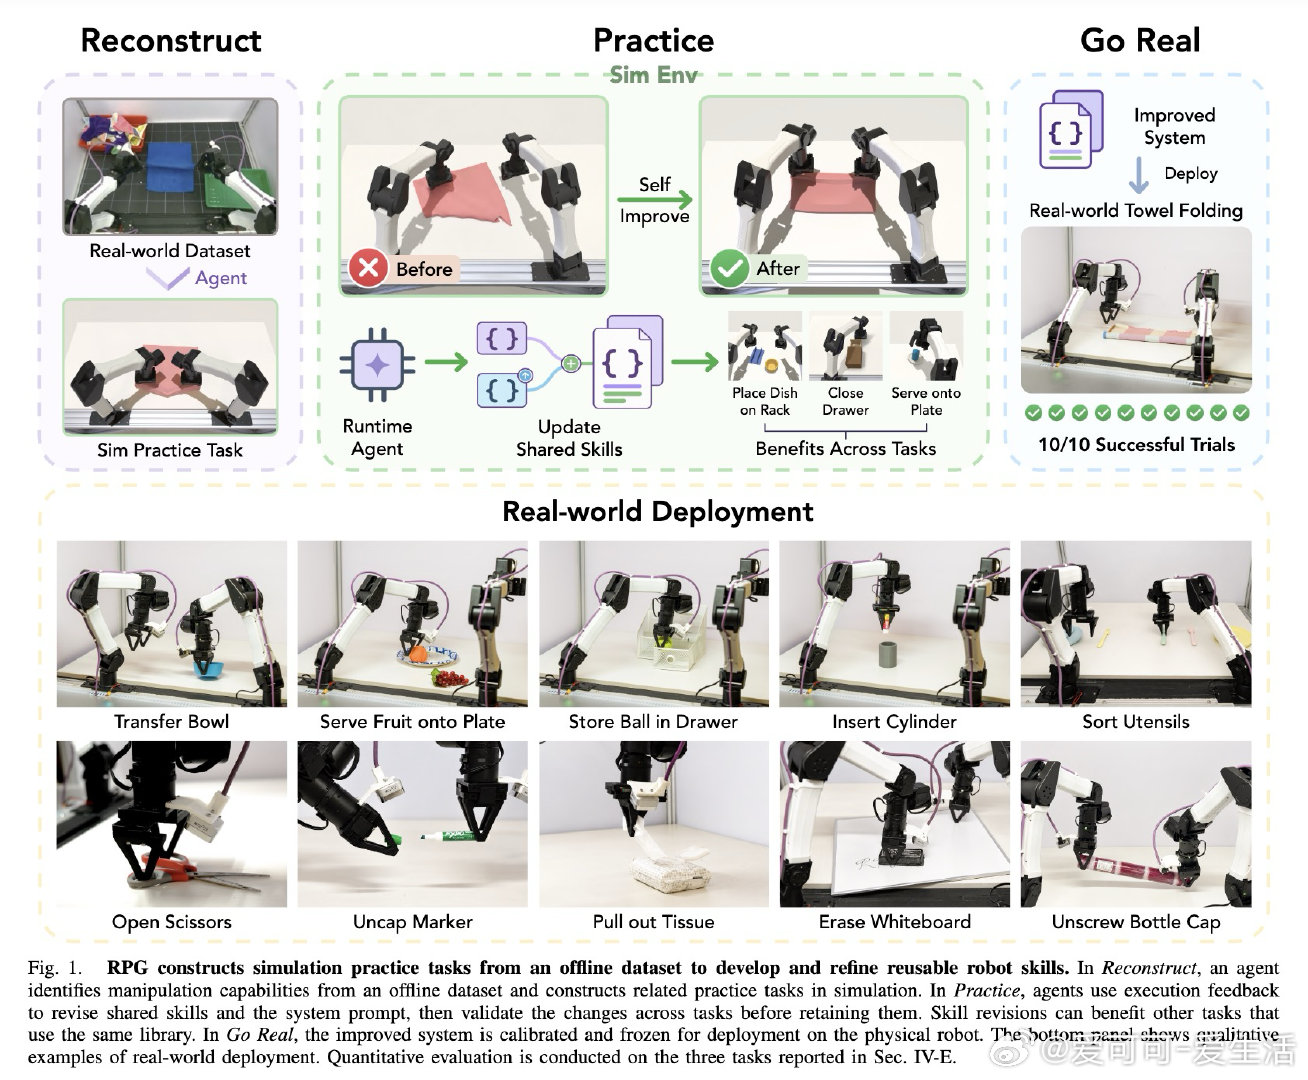
在具身智能中,技能泛化是一个悬而未决的难题。过去的方法受困于代码易碎或模型迟滞,本质原因是机器无法自主把试错转化为闭环程序。
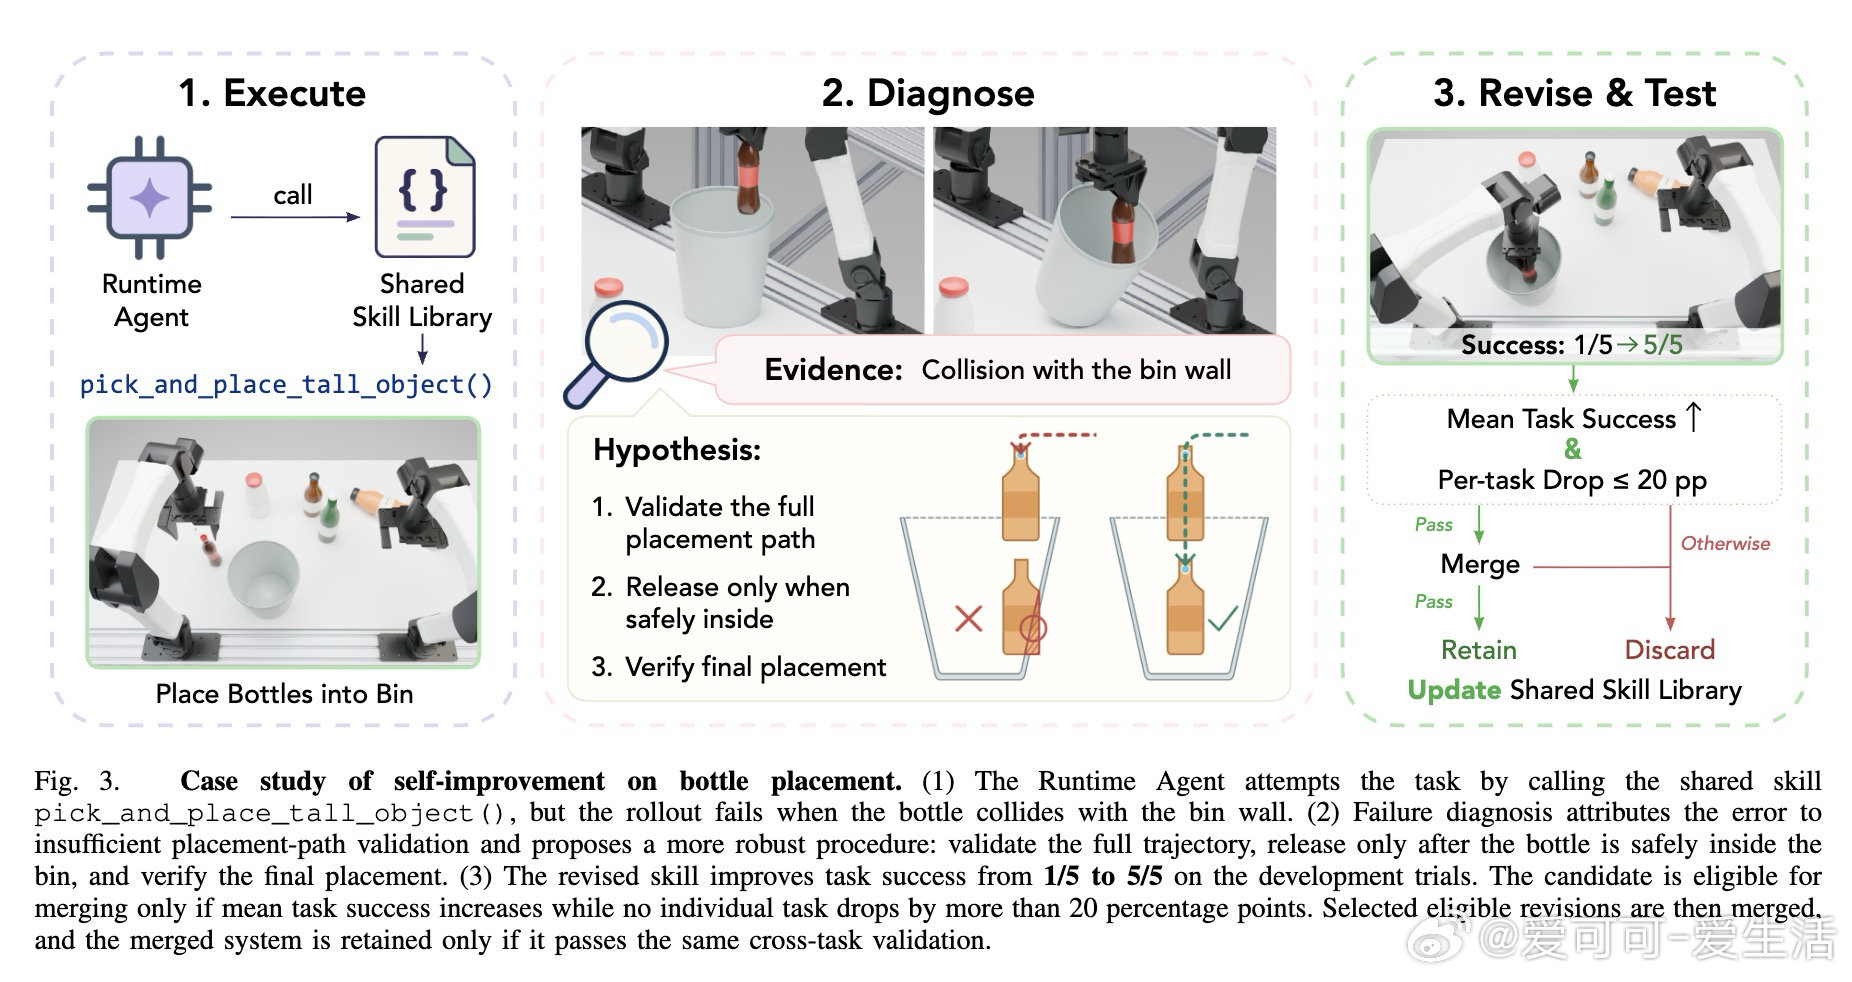
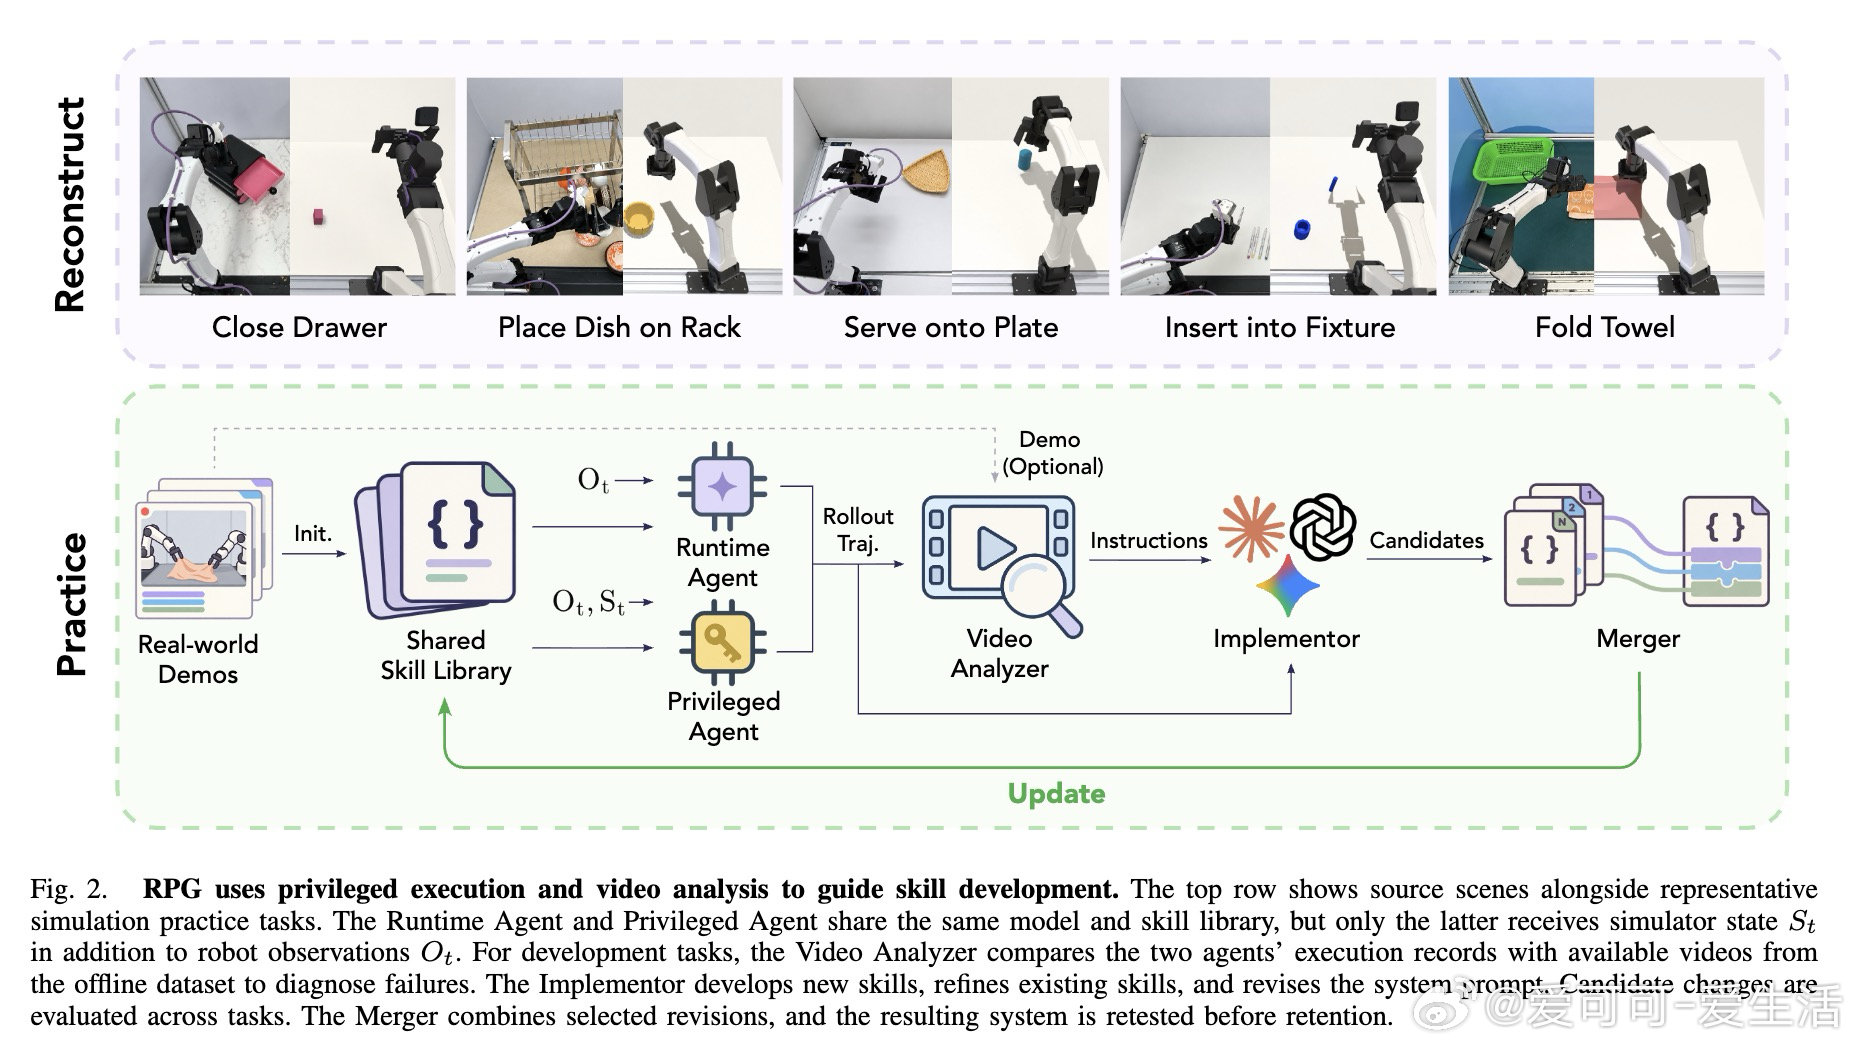
本文的核心洞见是:把技能升级重新看作基于真值的代码调试。由此,引入全知特权智能体比对轨迹偏差并重写底层代码这一关键操作使问题得以解开。
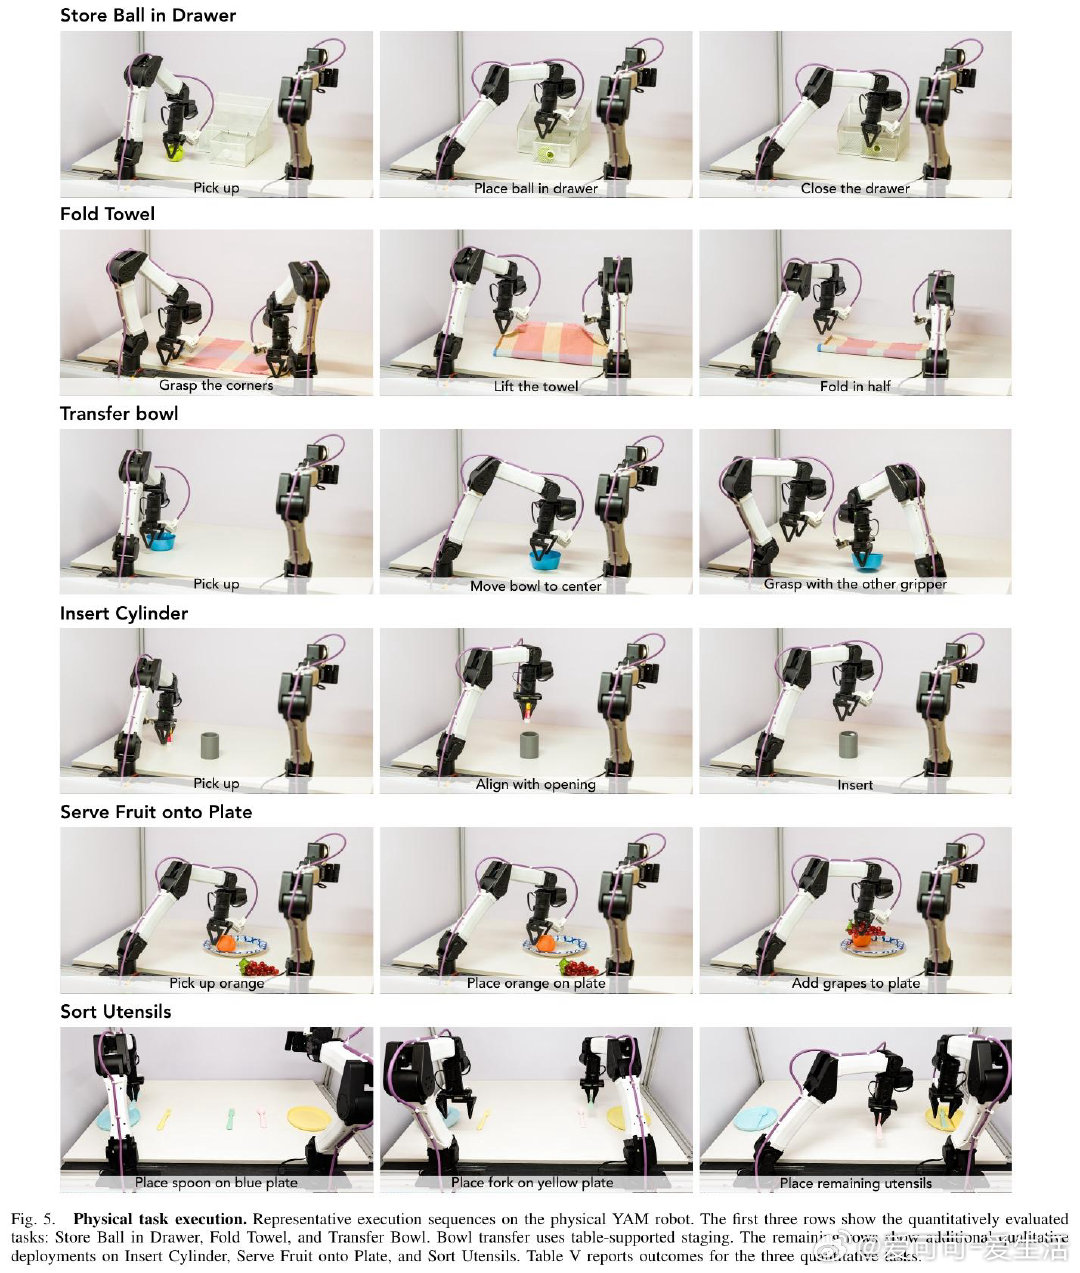
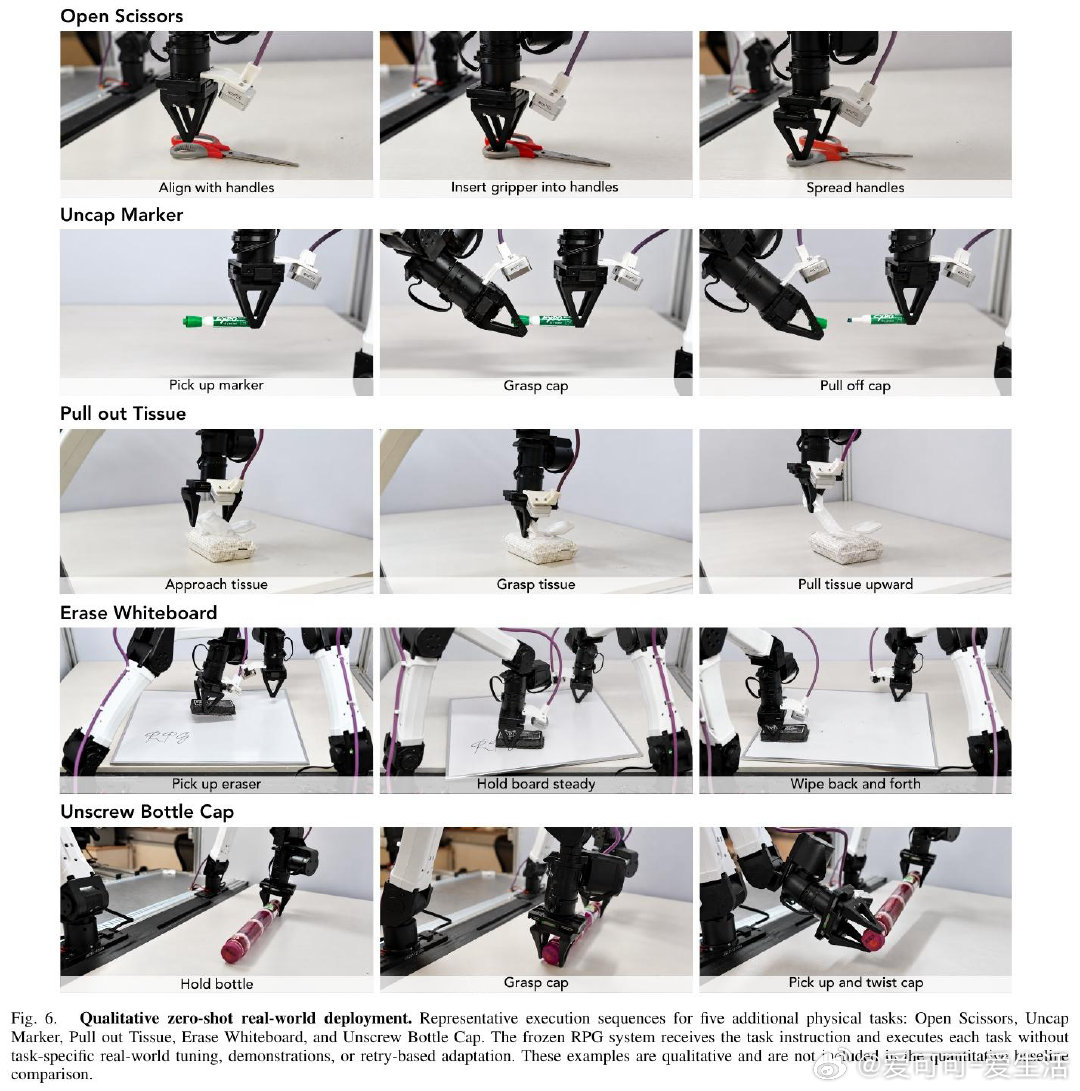
这项工作真正留下的遗产是满载物理校验的代码库。它为后来者打开的新门是冻结模型仅靠代码迭代部署真机,但尚未跨过的门槛是柔性形变体操控。
arxiv.org/abs/2610.02204 机器学习 人工智能 论文 AI创造营