标定没做好,后面全是白干
模型训不上去的时候,大多数人会去换 backbone、加数据、调学习率。
我的建议是先查一件事:标定。
标定干的事很简单:把不同传感器看到的同一个世界,对齐到同一个坐标系、同一个时刻。激光雷达和相机装在不同位置,采集也有毫秒级的时间差,不把它们对齐,融合出来的东西就是错的。
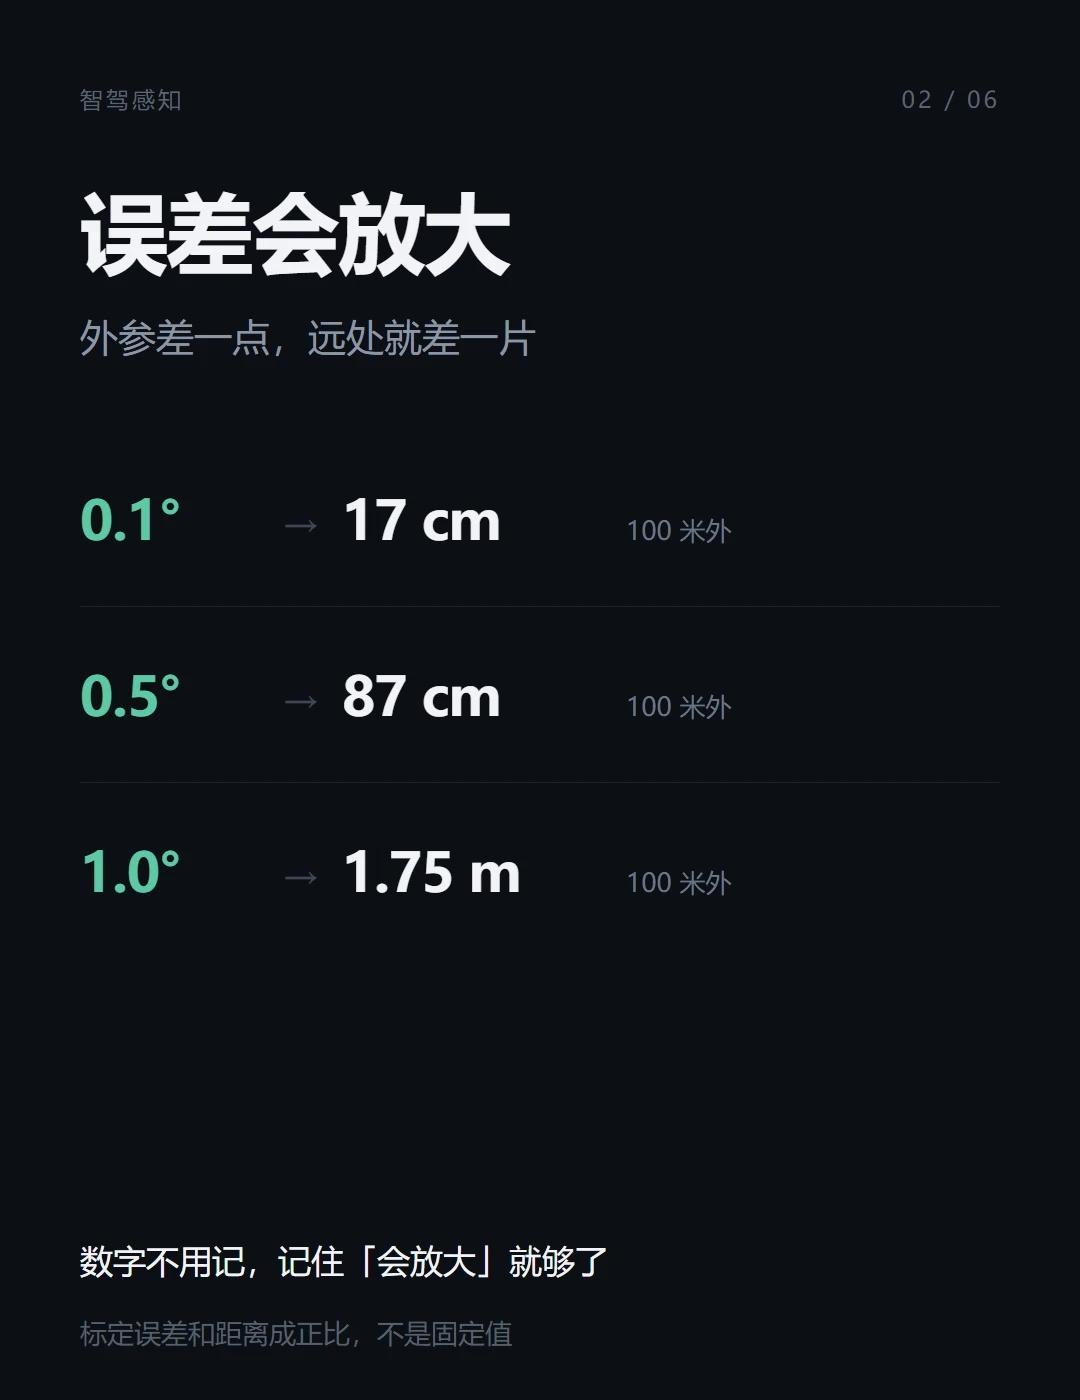
问题是,这个环节的误差会放大。
外参差 0.1°,在 100 米外就是 17 厘米的偏移;差 0.5°,87 厘米;差 1°,接近 1.8 米。
1.8 米是什么概念?一个车道宽也就 3.5 米。你在 100 米外把旁边的车算错半个车道,后面的规划全乱。
而且这个误差和距离成正比,不是固定的。近处看不出来,远处才暴露——所以很多问题在近场测试里根本发现不了。
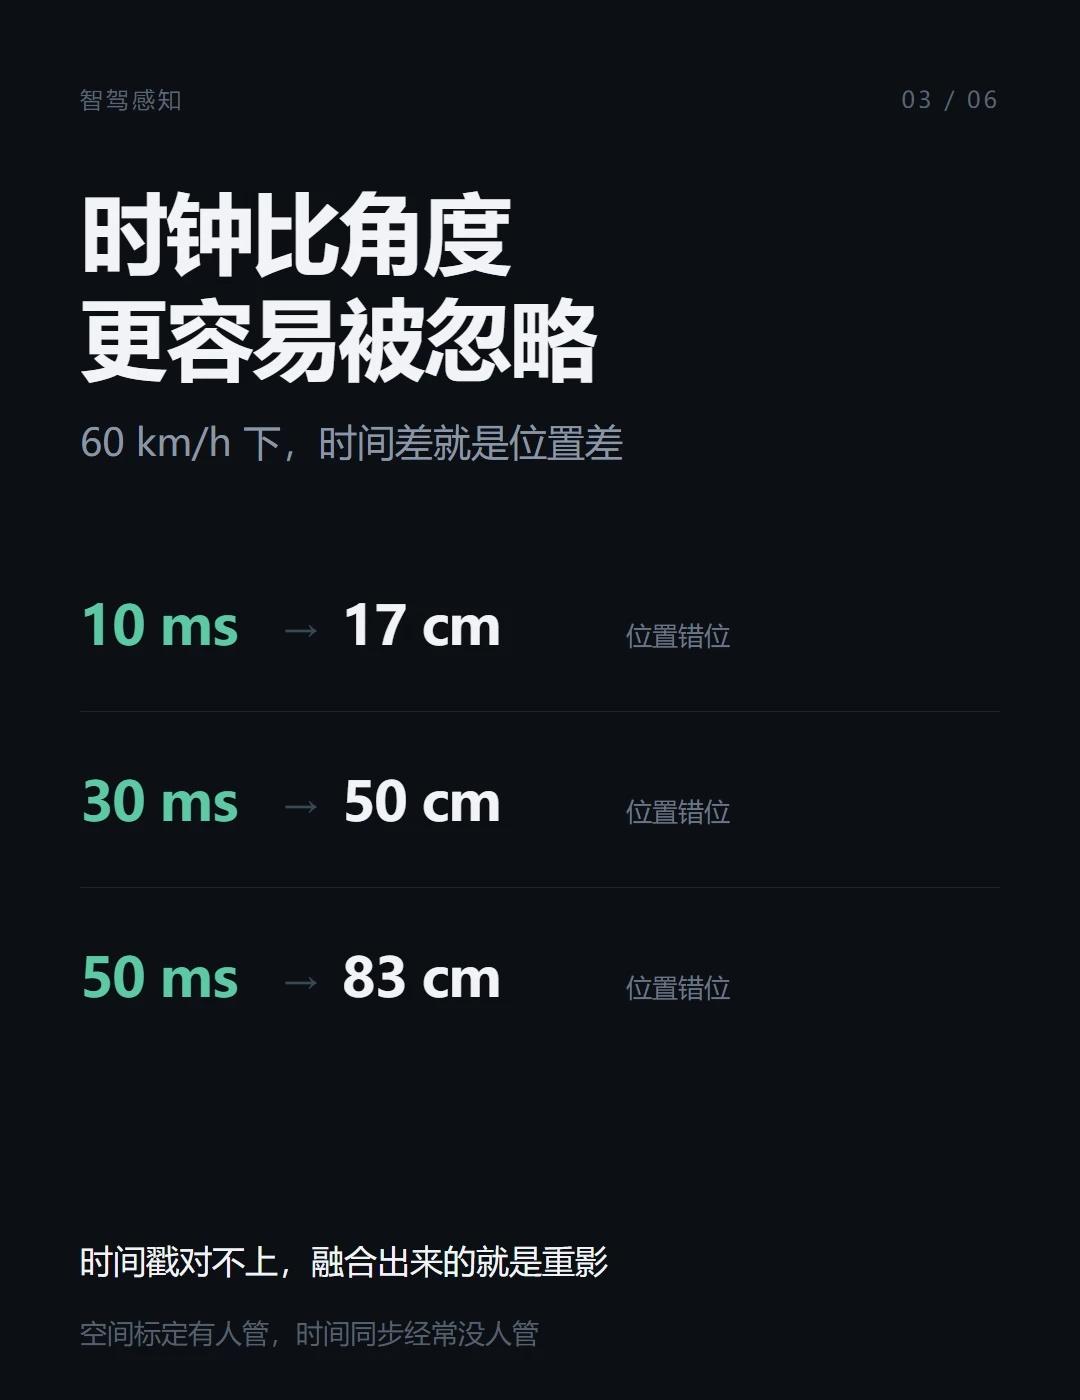
比角度更容易被忽略的是时钟。
60 km/h 时,10 毫秒的时钟偏差就是 17 厘米的位置错位;30 毫秒,半米;50 毫秒,83 厘米。
空间标定一般有人管,时间同步经常没人管。因为时间戳错位不会报错,只会让融合结果出现重影,然后你会以为是算法的问题。
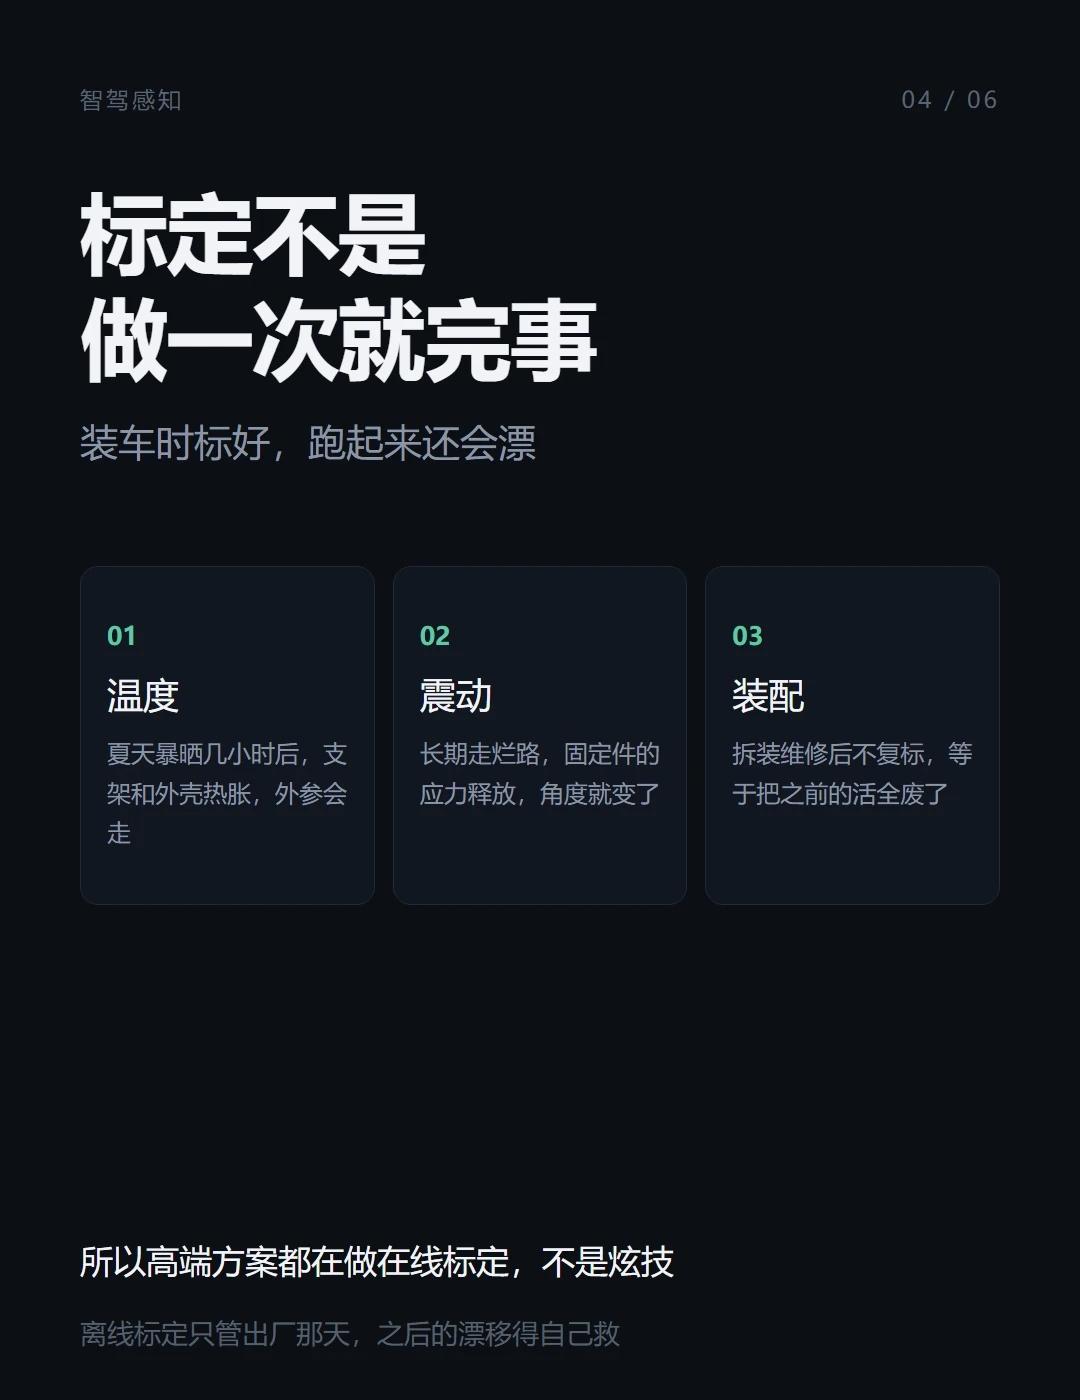
还有一件事:标定不是做一次就完事。
夏天暴晒几小时,支架和外壳热胀,外参会走;长期走烂路,固定件的应力释放,角度会变;拆装维修后不复标,等于把之前的活全废了。
所以现在稍微像样一点的方案都在做在线标定。不是为了炫技,是因为离线标定只管出厂那天。
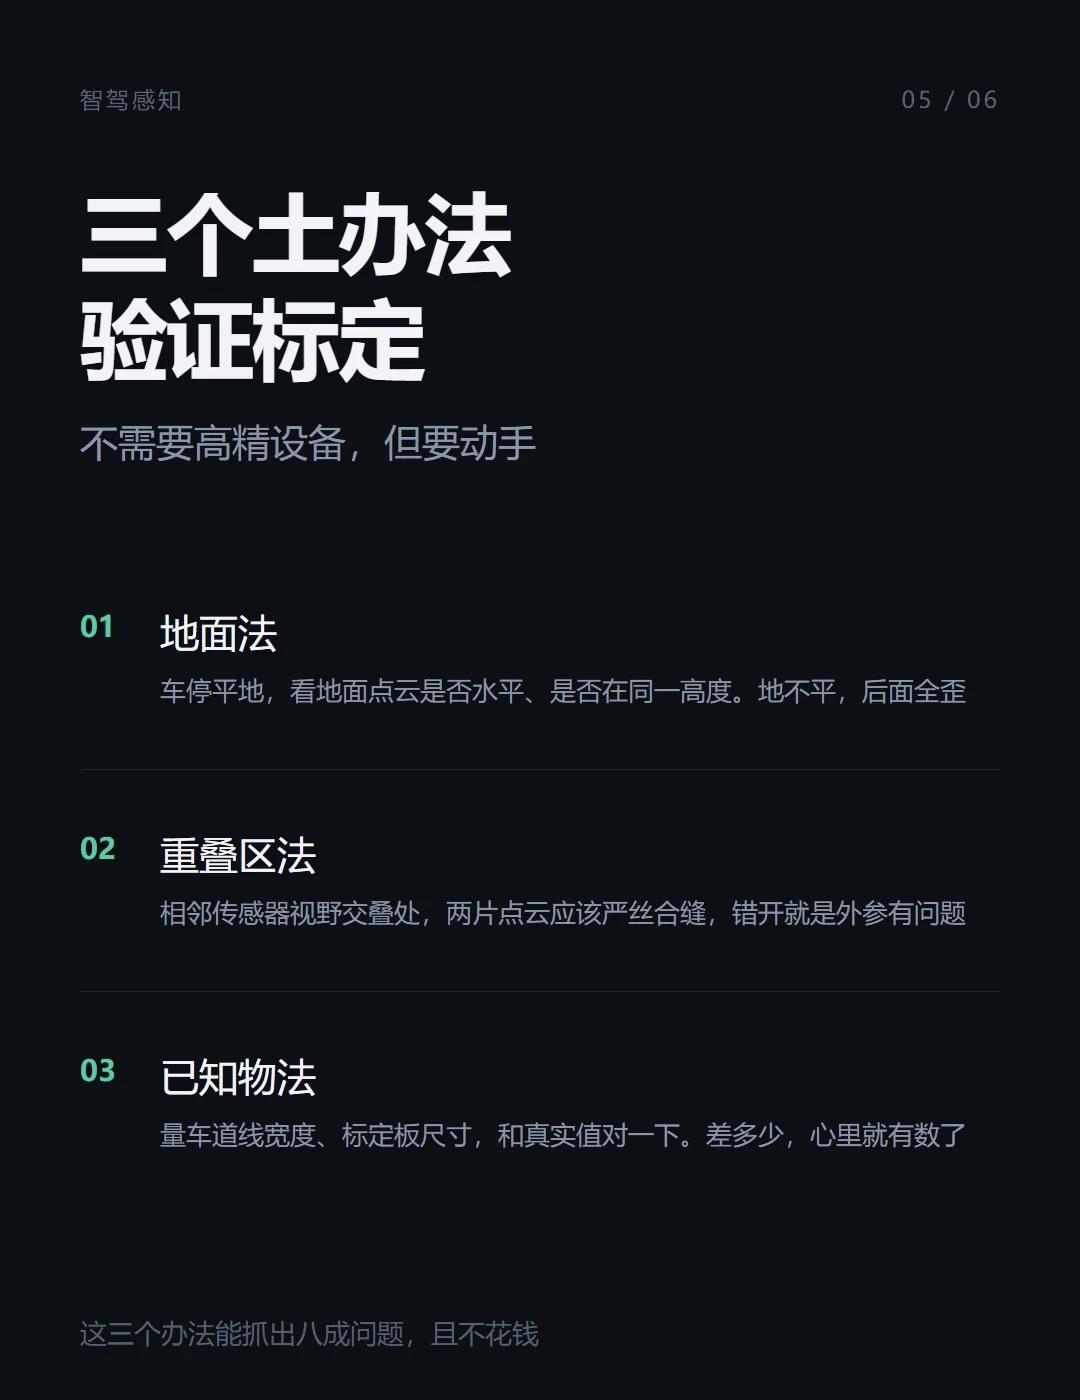
那怎么自己验证标定对不对?三个土办法,不需要高精设备:
① 地面法。车停平地,看地面点云是否水平、是否在同一高度。地不平,后面全歪。
② 重叠区法。相邻传感器视野交叠的地方,两片点云应该严丝合缝,错开就是外参有问题。
③ 已知物法。量车道线宽度、标定板尺寸,和真实值对一下。差多少,心里就有数了。
这三个办法能抓出八成问题,而且不花钱。
最后说个判断:
标定是整条感知链路里唯一「没有指标却能毁掉一切」的环节。
模型差了能看 loss,标注错了能抽检,标定错了只表现为——这个模型怎么都训不上去。
智能驾驶 感知算法