特斯拉 特斯拉Cybercab两个月发生8起事故,真的是智驾不行了吗?
看到这个新闻,还是有必要把事故拆开看,而不是简单地用“8起事故”来证明特斯拉自动驾驶不安全。
首先,这8起事故并不都是Cybercab在无人驾驶状态下发生的。
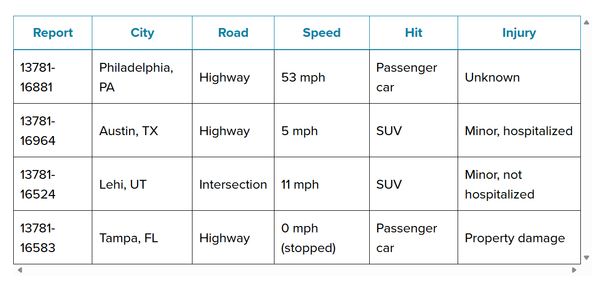
其中4起属于Robotaxi自动驾驶运营事故,另外4起属于有人类测试驾驶员的辅助驾驶测试事故。
具体来看,4起Robotaxi事故中:
有2起分别是被倒车车辆撞击和被后车追尾,更倾向于其他车辆责任;另外2起分别是驶入积水坑和越过停车场混凝土边缘,确实暴露出值得调查的环境感知和路径规划问题。
剩下4起辅助驾驶测试事故,由于详细经过没有公开,目前根本无法判断是不是智驾系统造成的。
所以,把8起事故全部算成特斯拉智驾失误,是不严谨的;但反过来,说特斯拉完全没有问题,同样缺乏依据。
值得关注的是另一件事:
目前特斯拉Robotaxi的运营环境仍然相对受限,已披露事故中有相当一部分发生在极低速场景。
这意味着什么?
一方面,低速、限定区域运营是合理的安全策略,说明特斯拉在控制风险。
但另一方面,如果一套自动驾驶系统在停车场、路沿、积水坑这些低速场景中仍然出现路径判断问题,那么当它进入更复杂的城市交通环境,面对高速车辆、非机动车和突发障碍物时,系统的安全冗余到底够不够?
这才是需要回答的问题。
当然,评价自动驾驶不能只看事故数量。100万辆车发生8起事故,和100辆车发生8起事故,完全不是一个概念。
真正有意义的指标,应该是同等道路条件下,每百万英里的责任事故率、人员伤害事故率,以及无人接管情况下的安全表现。
特斯拉的纯视觉路线有一个巨大的优势:成本低、容易规模化。一旦技术成熟,商业化潜力非常大。
但它也面临一个必须证明的问题:在缺少激光雷达等独立感知冗余的情况下,能否长期、稳定地处理复杂环境和极端场景?
这8起事故既不能证明特斯拉自动驾驶失败,也不能证明它已经安全成熟。
真正决定Cybercab未来的,不是马斯克发布会上展示了多少技术突破,而是当车队规模扩大十倍、百倍,驶入更复杂的道路后,事故率能不能持续下降。
自动驾驶的终局,比拼的不是谁敢最先拿掉方向盘,而是谁能用足够低的成本,把安全性真正做到可验证、可复制、可规模化。特斯拉Cybercab自动驾驶Robotaxi智能驾驶