具身智能最大的难题之一,是如何跨越“想得对”和“做得到”之间的执行鸿沟。世界模型擅长理解环境和预测未来,但如果动作生成速度不够快,机器人就难以及时响应;动作策略虽然可以快速输出,却可能缺少对物理过程的充分理解。
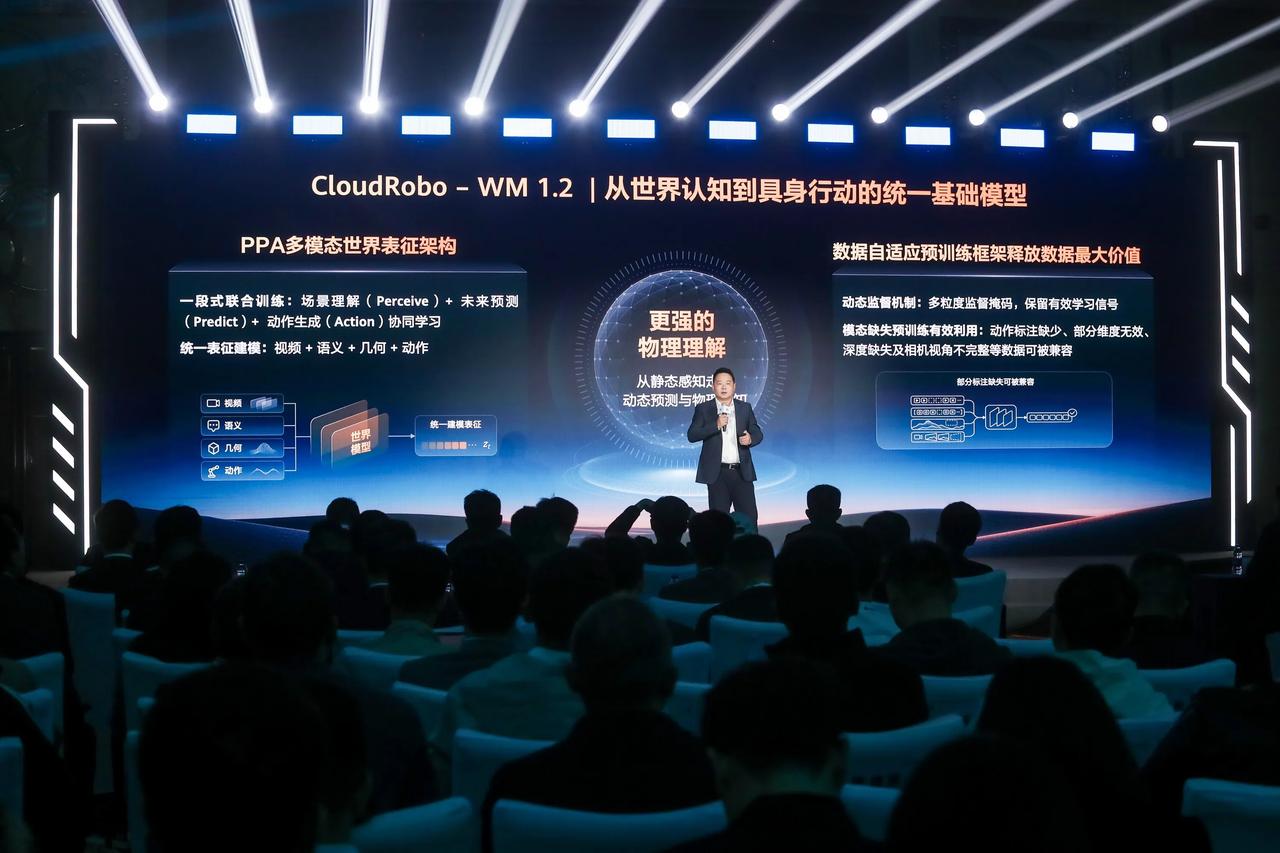
华为云最新发布的华为云昇腾原生具身世界模型CloudRobo-WM1.2通过DualAct世界原生双路径动作架构,尝试在认知能力与执行效率之间建立更紧密的联系。该架构由VideoDiT世界骨干和ActionDiT动作专家组成,前者基于世界理解进行高精度动作预测,后者直接生成机器人动作,满足不同场景对准确性和速度的需求。
两条路径采用统一的动作监督目标,使世界模型的认知能力与动作生成能力处于共同学习体系之中。对于研发调试和复杂任务,模型可以保留更完整的世界预测与动作信息;对于在线执行,则可以使用更高效的动作生成路径,降低推理延迟。
这一设计回应了具身智能中的现实矛盾:模型不能只会“想象未来”,也不能只会机械地输出动作,而应当在理解环境的基础上形成可执行策略。华为云将这种模型结构与昇腾云工程能力结合,推动具身世界模型从研究型系统走向可部署、可运行的产业系统。