具身智能正从实验室走向真实物理世界,但传统视觉表征太依赖“当前画面里看得见的东西”,一遮挡、一换视角就容易“看不懂物理世界”。华为云今天发布的昇腾原生的具身世界模型 CloudRobo-WM1.2,用PPA多模态世界表征架构,把“看静态照片”变成“看懂一场正在发生的4D动作电影”。
它融合RGB视频、语义特征、深度与点云,引入未来多模态预测监督,不仅能识别物体,还能预判物理交互结果。这背后是国产昇腾算力的支撑,意味着基于国产先进算力可以训练出世界领先的具身世界模型。
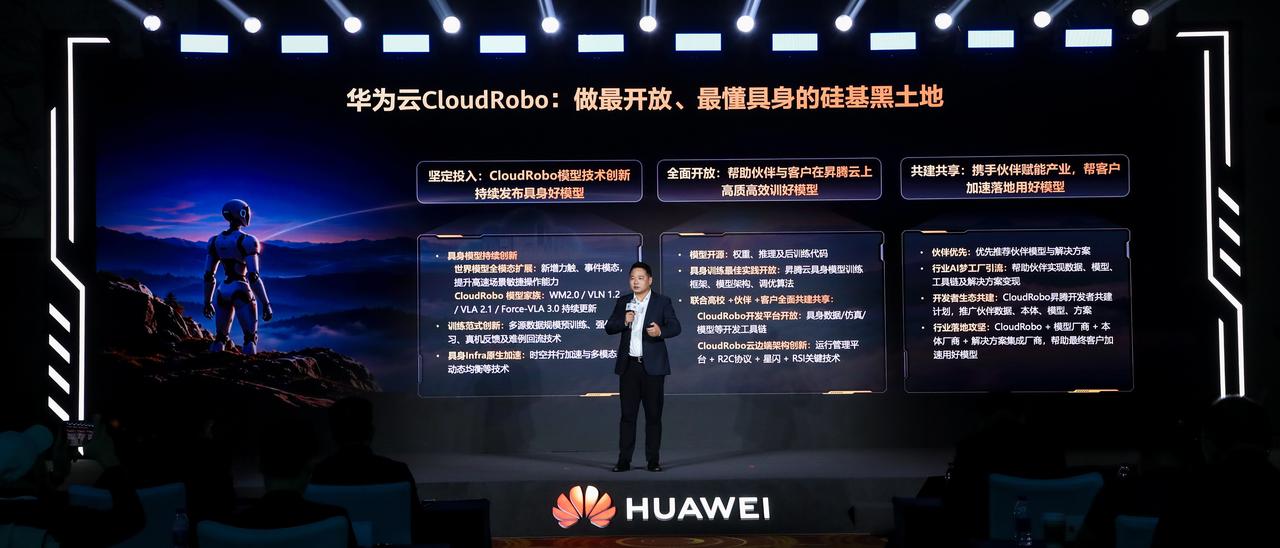
华为云正打造最懂具身、最先进、最开放、昇腾算力最亲和的云,为具身智能铺就“硅基黑土地”。从底层算力到模型架构全栈自研,CloudRobo-WM1.2的发布标志着国产AI基础设施正式补上“物理世界”这一环,不再只是生成内容,而是真正支撑行动。
支撑这种转变的,不只是模型本身——发布会上还透露,昇腾云在具身智能市场的份额已是中国第一,八成国内具身智能企业都跑在昇腾云上,重点高校基本实现全覆盖。