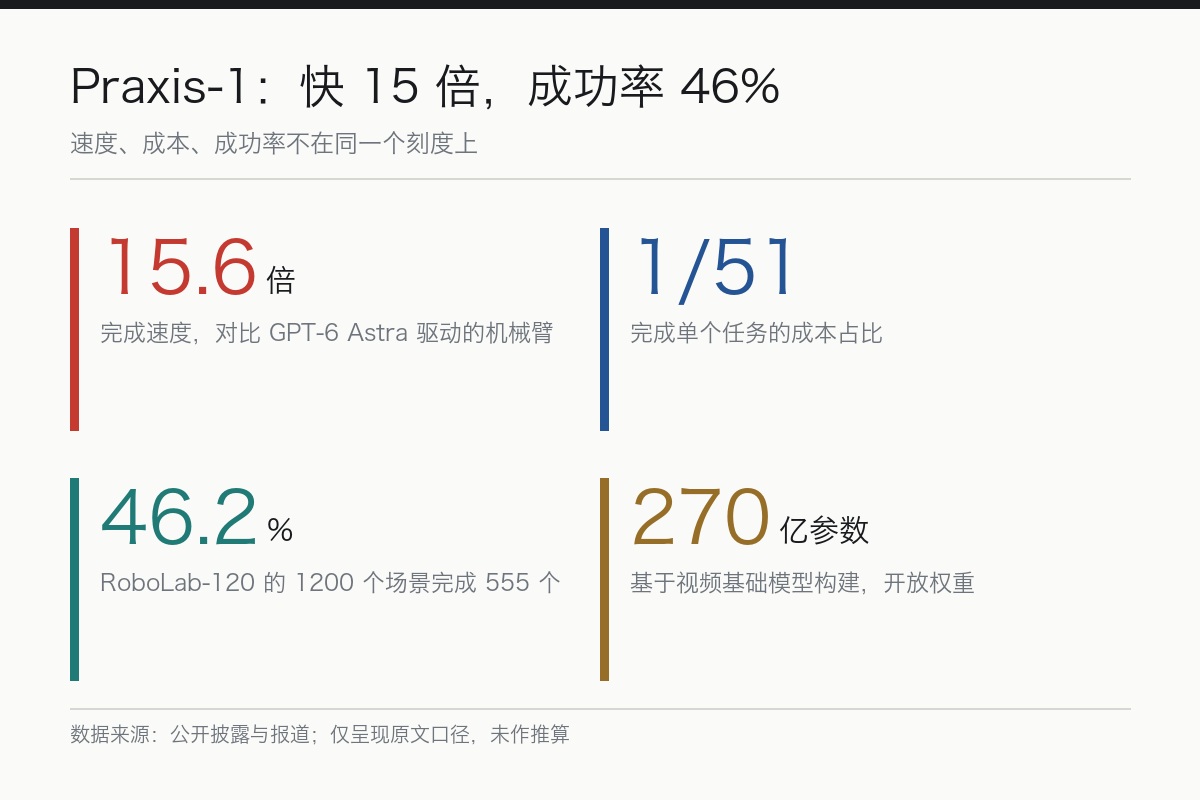
一台机械臂快了 15.6 倍,成本只剩对方的五十一分之一,但成功率是 46%。
这是 Runway 刚放出来的机器人模型 Praxis-1 的两组数字,放在一起看特别有意思。它把视频预训练里学到的东西搬到真实机器人控制上——先让模型从普通视频里看物体怎么运动、人的手怎么操作,再把这些知识用于机器人动作学习。
这个思路针对的是一个非常具体的成本问题:机器人训练数据太贵。真机遥操作采集一小时几百到上千块,采完还要标注、清洗、评测,一条数据链下来,钱花得比想象快得多。用现成的视频替代一部分真机数据,等于绕开了最贵的那一段。
模型本身基于一个 270 亿参数的视频基础模型构建,开放权重,Apache 2.0 许可,权重和代码分别放在 Hugging Face 和 GitHub 上。还提供了能在 RTX 5090 上跑的量化版本,意思是开发者拿一张消费级显卡就能本地跑起来。
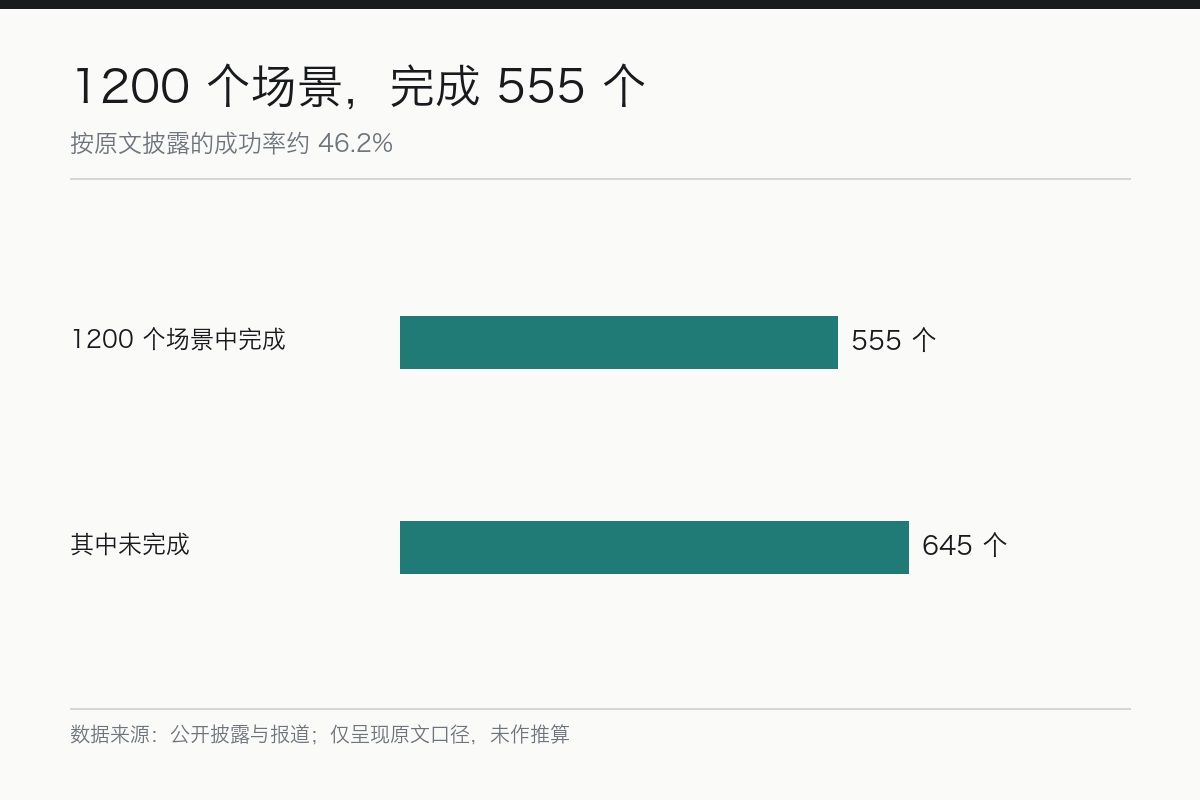
成绩单是这样:在 RoboLab-120 基准的 1200 个场景里完成 555 个,成功率约 46.2%,在世界动作模型和开放机器人基础模型这两个类别里领先。速度上,同样的工作站和任务,它比由 GPT-6 Astra 驱动的机械臂快 15.6 倍,完成每个任务的成本是对方的五十一分之一。
46.2% 这个数,放在工业场景里是不够看的。产线要的不是"一半多一点",是九十九以上,剩下那半个百分点就意味着一整条线停摆。所以如果按"能不能替代工人"这个标准去衡量,它现在远远不合格。
但换个标准看,结论会变。开放权重、消费级显卡能跑、成本降到五十一分之一,这三件事加起来意味着:以前只有大公司玩得起的机器人策略研究,现在一个实验室、一个小团队也能上手试。46% 的成功率在研究中不丢人,它只是起点。
我理解这类模型真正的价值不在"替代",在"试错成本"。机器人行业最缺的不是聪明算法,是能让人反复失败还不心疼的环境。谁能把每次失败的价格打下来,谁就能把迭代速度提上去。
官方自己也说了,研究还在早期,后面重点是长期规划,以及让模型用预测结果去评估、改进自己的动作。这话很实在——预测下一步会发生什么容易,判断自己哪一步做错了难。
如果一台机器人只要十分之一的成本,但十次里有五次干不成,你会把它放进产线试,还是继续等人形机器人降价?
具身智能