5家企业布局物理仿真与世界模型融合,谁的路线更胜一筹
藏在AI机器人赛道里的5家隐形狠角色,闷头啃下世界模型最硬的骨头,看完直接刷新你对未来机器人的认知。
很多人之前对世界模型的印象,还停留在能生成几段花里胡哨的视频。
现在早就不是那回事了。
最新的行业风向,是要把实打实的物理规则焊进模型骨子里,能预判你推个杯子它往哪倒、扔个球落在哪,真的让机器人在现实世界里不撞墙、不翻车,干啥都靠谱。
今天就把这5家走在行业最前沿的企业,各家的看家本事全给你捋得明明白白:
第一家,大小机器人。
人家直接把物理智能深度嵌进了模型最底层架构。
最新的开悟世界模型3.1,不光能摸透物理世界的因果逻辑,你给它个动作指令,它提前就能推演出来做完之后会发生啥,从看懂环境、预判结果到直接执行,全链路形成闭环。
端侧响应速度快到125毫秒,几乎是刚动念头就出反应,机器人自主运动、做复杂动作全靠这个极速预判保命。
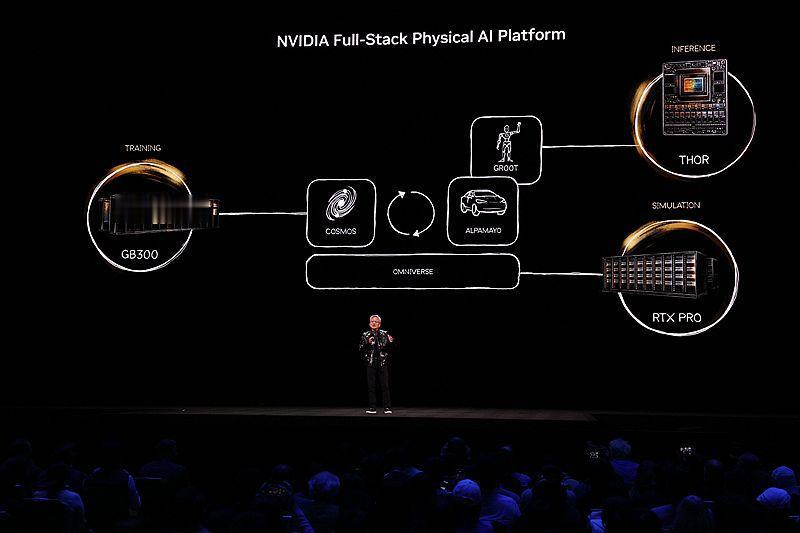
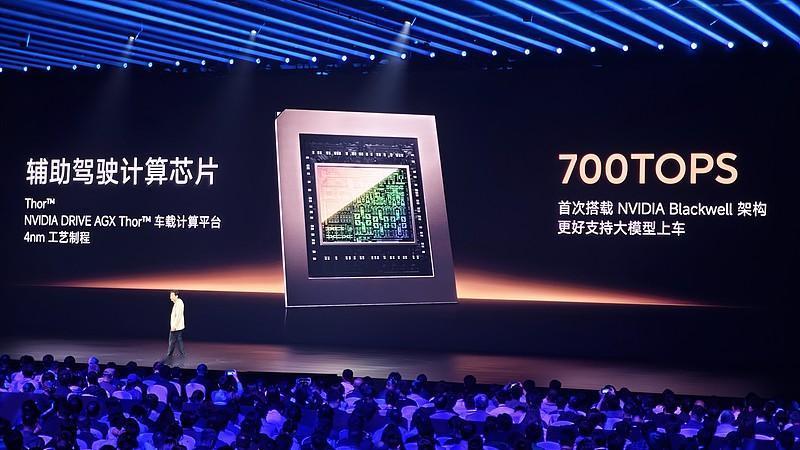
第二家,英伟达。
人家根本不跟你卷上层应用,直接蹲在最底层搞基建。
Omniverse平台集成了目前最强的物理引擎,搭出来的高保真数字孪生环境跟真实世界几乎没差。
不管是自动驾驶、人形机器人还是工业机械臂,都能在这个虚拟训练场里可劲造,不用碰真实硬件就能把bug全测完,从设计到量产的迭代速度直接翻好几倍。
第三家,谷歌DeepMind。
走的是最“笨”也最有想象空间的通用路线。
直接喂给模型天量的现实交互视频,让它无监督自己摸透所有物理交互的规律,最后自己生成可自由交互的虚拟环境,把全人类的通用物理常识都给学明白。
第四家,特斯拉。
人家手里攥着别人抢不走的王牌:海量的真实路测数据。
把纯视觉拍回来的海量真实路况全倒进仿真环境里,再用自家超算跑大规模模型回测,自动驾驶和人形机器人的算法迭代速度快到别人根本追不上。
第五家,银河通用。
专啃落地成本这块硬骨头。
自己搭建仿真环境生成海量的交互合成数据,不用花大价钱跑出去采集真实物理数据,直接把大模型落地商业场景的成本打下来一大截。
说句实在的,这五家走的完全是五条不一样的技术路线:
有的搞物理智能原生融合,有的做全行业通用的引擎底座,有的探索普适性的通用物理规律,有的靠海量真实数据跑大规模回测,有的靠合成数据把落地成本打下来。
没有谁绝对对谁绝对错,不同路线适配不同的落地场景。
以后大家再刷到有人吹什么世界模型有多牛,别光看它生成的视频花不花哨,就盯两个核心硬指标:物理变量模拟得准不准,虚拟仿真里练出来的本事,能不能直接平移到真实的机器人本体上。
你们觉得最后哪条路线能先跑出真正能用的通用人形机器人?