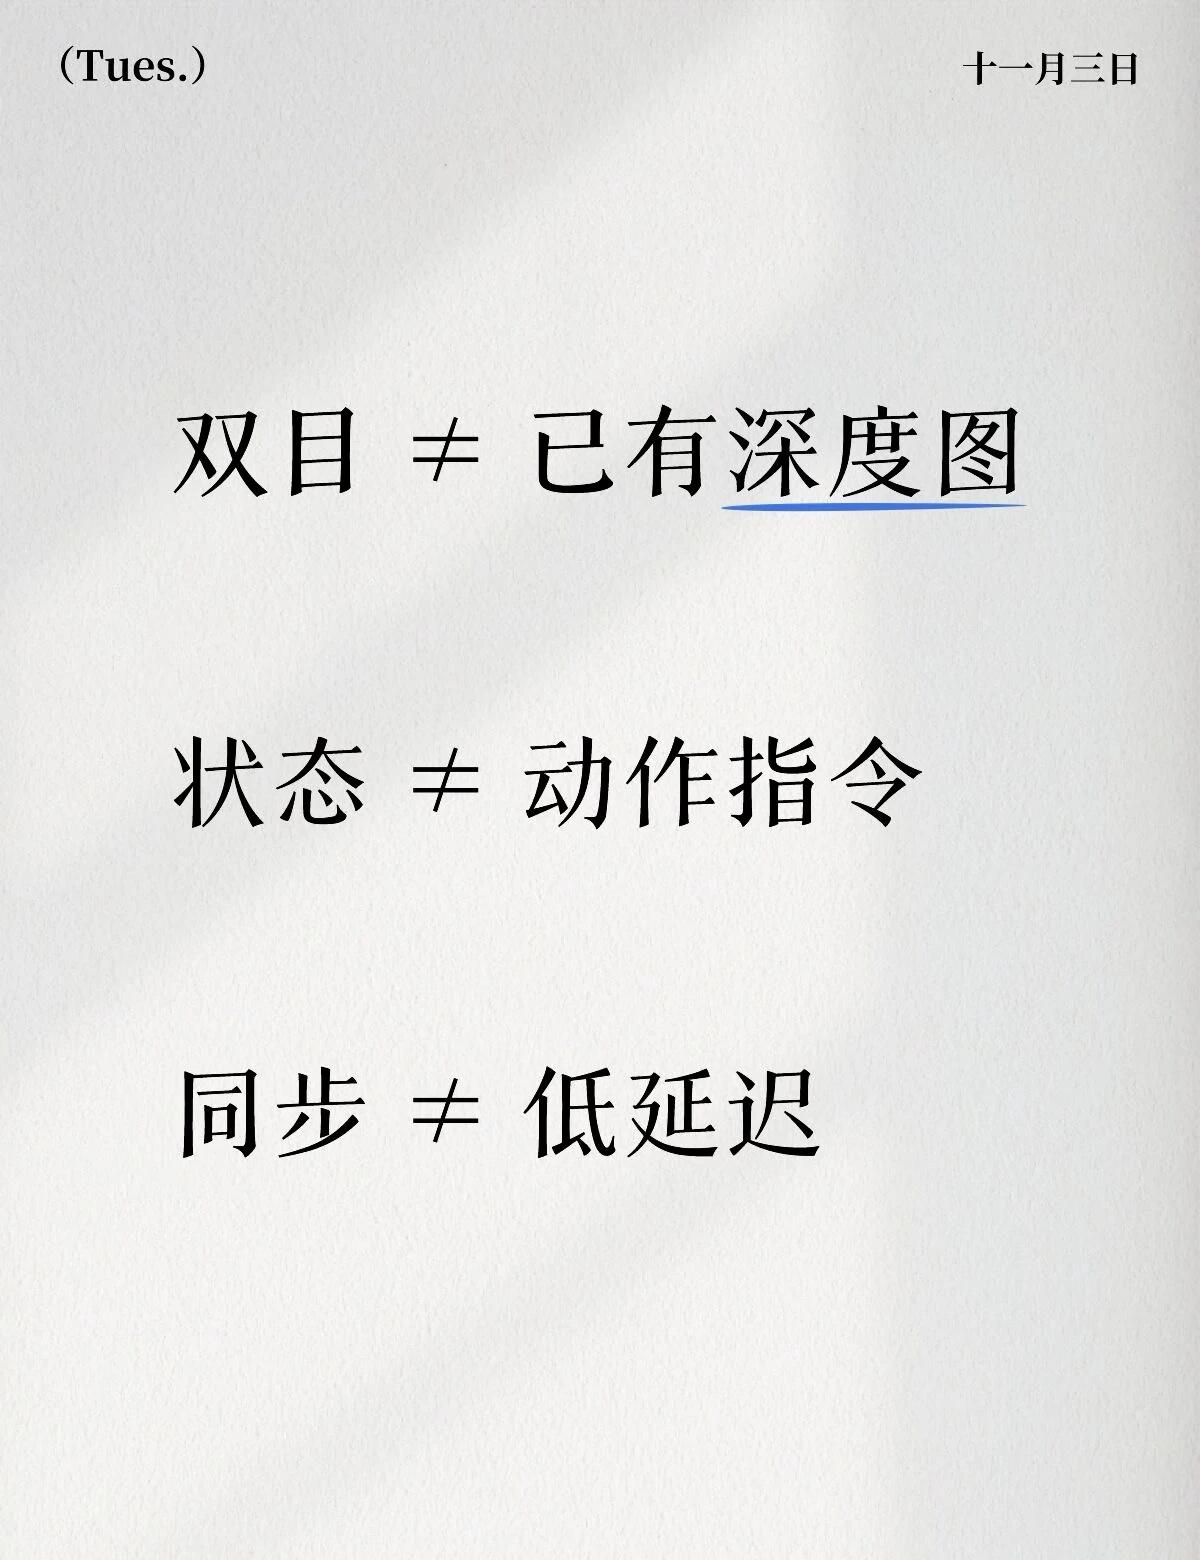
具身行业(一)真机数据最容易混淆的3组概念
最近整理真机数据规格,记下了三个很适合商务和技术一起对齐的概念。
1. 双目相机,不等于数据包里已经有深度图。
要继续确认:交付的是左右图像,还是也包含计算后的深度?如果有深度,对应什么标定和时间戳?
2. 机器人状态,不等于动作指令。
关节实际到了哪里,与控制器要求它去哪里,是不同的信息。客户是否需要两者都保留,要提前确认。
3. 时间同步,不等于端到端低延迟。
不同设备是否使用可对齐的时间基准,与画面传到操作者眼前有多快,也是两个问题。
我不是算法工程师,做这些梳理,是希望需求沟通时少一些“大家以为已经说清楚”的误差。做机器人数据管线、控制或训练的同行,你们还遇到过哪些容易被混用的字段或指标?
北京同行也欢迎交流具体问题。理论联系实际 颗粒度对齐 真机数据 具身智能 机器人控制 数据工程