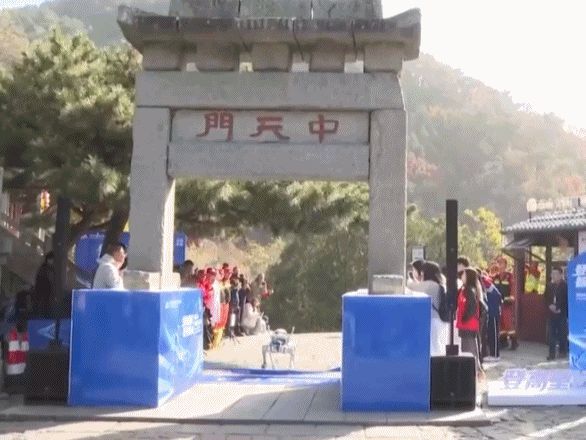
机器人登泰山大赛 机器人爬泰山,真正难的不是“腿会不会动”,而是它能否在连续石阶、坡度变化、湿滑路面和人流干扰中,持续判断下一步该落在哪里。
首届CMG世界机器人登泰山大赛今天举行。公开信息显示,赛道从红门至中天门,约3.8公里、3100余级台阶。这样的实景赛道,比平整实验室地面更像机器人将来可能面对的工作环境:台阶高度未必一致,石面摩擦会随天气改变,拐弯和坡面又会让重心控制变得更难。
四足机器人通常依靠相机、激光雷达、惯性测量单元等传感器“感知”周围:前者帮助识别台阶边缘和障碍物,后者提供距离、轮廓与自身姿态信息。系统再把这些数据交给定位、建图和运动规划模块:哪里可以落脚?哪条路线更安全?下一步抬腿多高、落点多远?这些问题必须在运动中不断重算。
看起来像“走路”,其实是感知、决策和控制的闭环。每一次落脚,机器人既要保证脚端不踢到台阶边,也要让身体重心始终落在可支撑范围内;背上负载后,还要重新估算重量分布与能耗。速度只是一项指标,稳定、可恢复、能完成任务同样重要。
这也是山地比赛比演示视频更有价值的地方:它能暴露机器人在真实环境中的短板,例如定位在复杂纹理下是否漂移、传感器遇雨雾或强光是否受影响、续航是否支撑长距离运行,以及摔倒后能否安全恢复。一次成功冲线,并不意味着它已经适合大规模上岗。
但这些测试确实在为巡检、应急、物资转运等场景积累数据。未来若进入山地、工地或灾害现场,机器人更适合先承担重复、危险、对体力消耗大的任务,而不是替代所有人。把“会爬山”变成“能可靠干活”,还需要长期验证。技术的下一步,不是跑得多快,而是在复杂环境里能否让人放心。