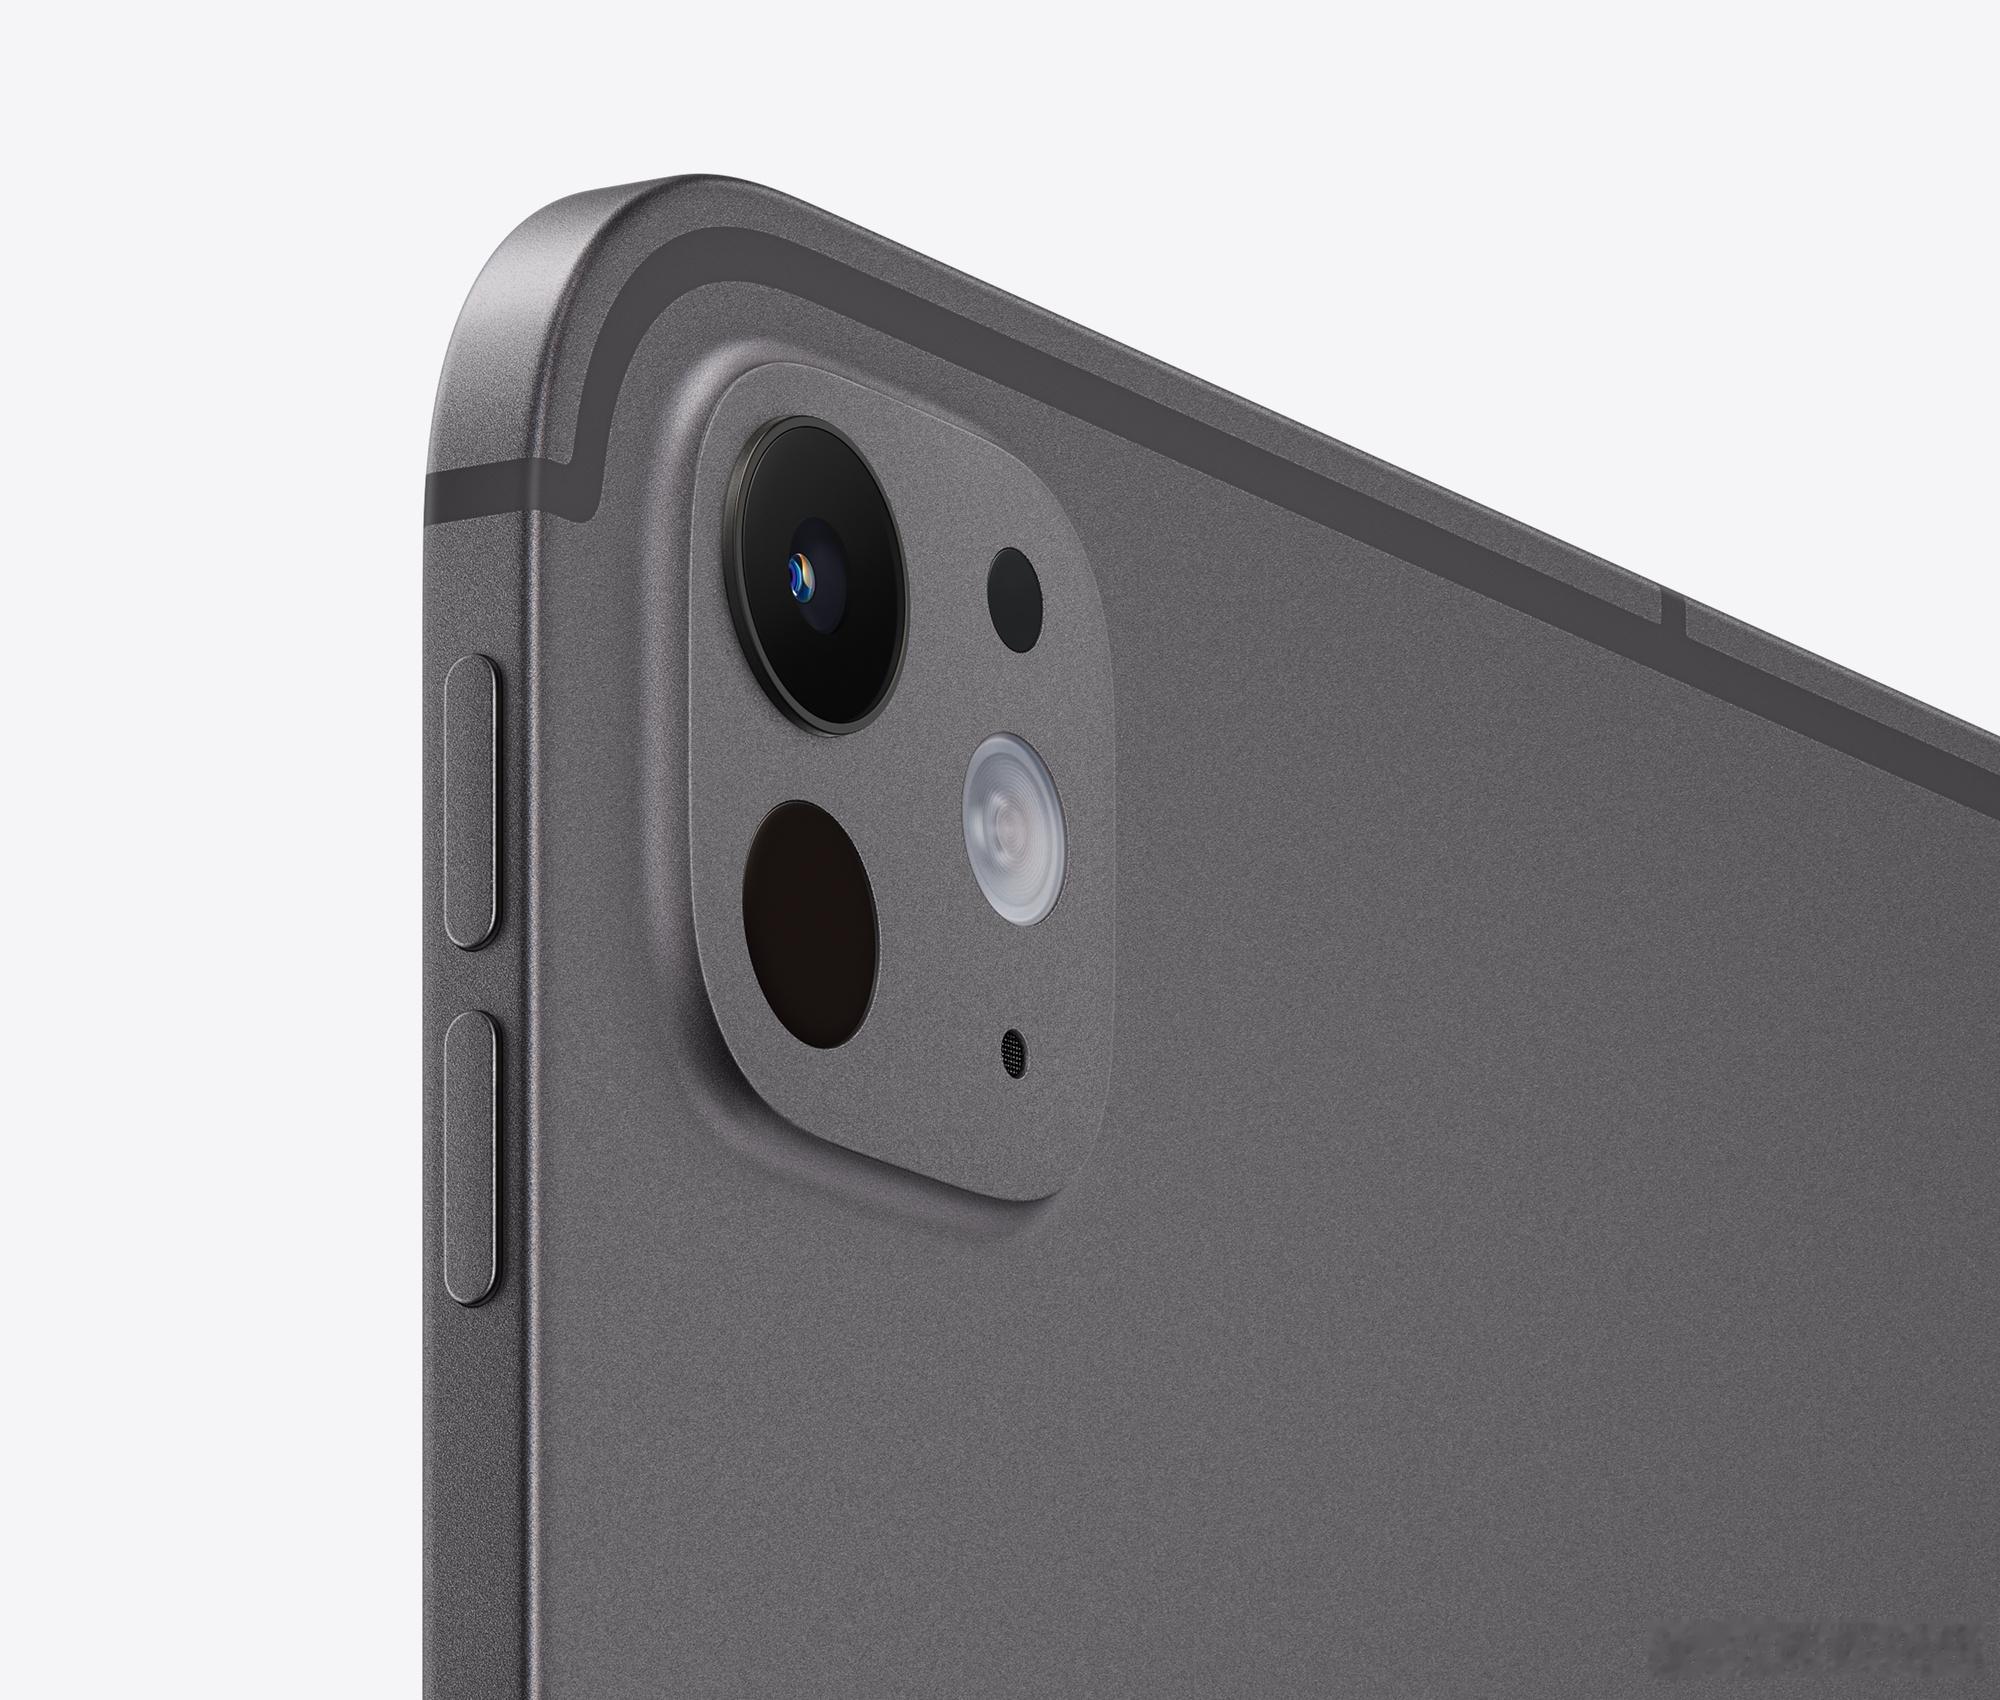
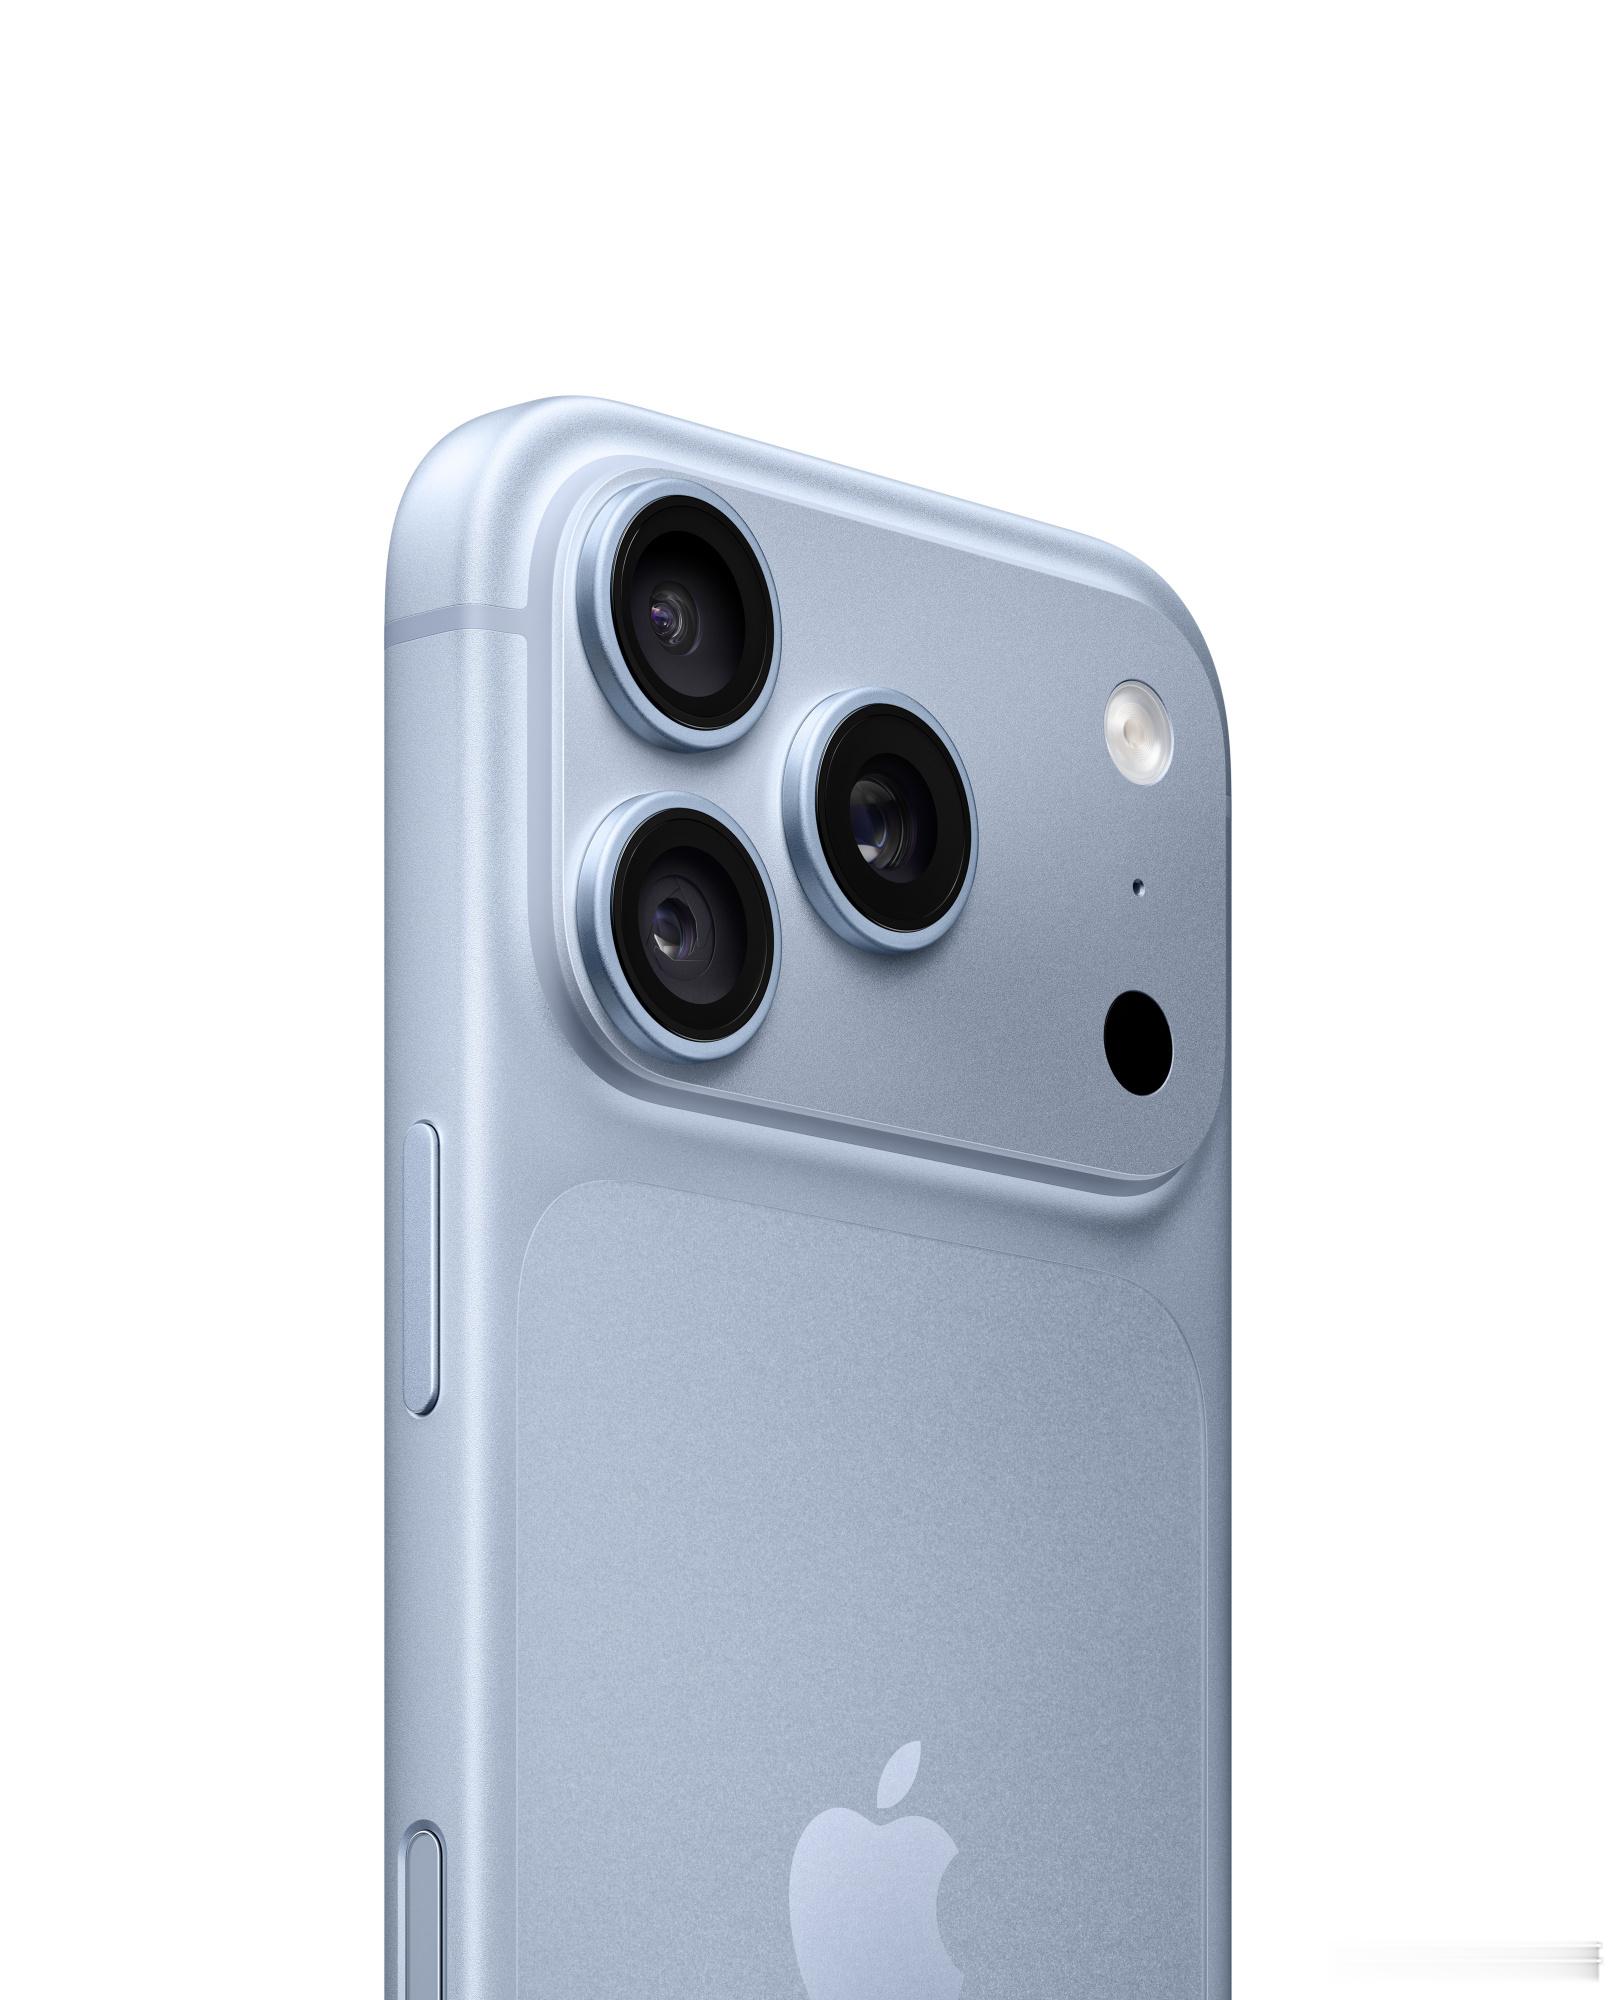
Apple当下在iPhone Pro与iPad Pro上搭载的激光雷达,属于基于VCSEL、衍射光学元件与SPAD传感器的直接飞行时间固态方案。
目前的局限集中在有效测距上限、点云密度、强光环境信噪比、模组体积功耗以及对镜面、透明介质的识别缺陷上。
结合此前公开的超表面光学、调频连续波、多波长探测、折叠光路等专利路线,后续的升级会沿着光学重构、探测机制迭代、感知维度拓展、软硬件协同优化、模组小型化这几条主线推进,所有改动都会优先适配iPhone与iPad紧凑的机身堆叠约束,不会为了纸面参数牺牲整机厚度、续航与稳定性。
在发射端光学层面,Apple最直接的升级方向就是用六边形排布的光学超表面替换现有传统衍射光学元件,也就是我们此前看到专利所描述的纳米立柱阵列方案。
这套结构可以在相同面积内提升纳米单元排布密度,获得更高的衍射效率,在大角度分光场景下减少光能损耗,让投射出去的红外点阵数量显著提升,直接拉高原生点云密度,不再依赖算法插值生成深度图,AR放置、物体网格重建、三维扫描的细节精度都会同步提升。
而且同一片超表面能够同时完成分光、准直、聚焦多重光学功能,省去多片分立透镜,压缩整个激光雷达模组的厚度与横向占位,更适配iPhone镜头模组拥挤的后置区域以及iPad Pro平整的机身边缘空间。
Apple还可以搭配折叠光波导光路,让激光在透明基底内部多次反射绕行,在不放大模组体积的前提下延长等效光程,进一步优化光束整形的质量,为更高分辨率的点阵输出打下基础。
除了单波长红外方案,Apple也可以落地多波长激光发射架构,使用两种乃至多种不同波段的红外激光同步投射场景,不同材质、不同表面对不同波长红外光的反射特性存在差异。
接收端对比多组回波信号就能够区分玻璃、镜面这类容易产生虚假测距信号的反光表面,解决现在激光雷达容易被窗户、镜面干扰、误把反射面当成实际物体的痛点,在拍摄窗外景物、扫描带玻璃柜体、反光桌面这类场景时,深度识别的可靠性大幅改善。
探测机制的进阶会是中长期的核心改动,也就是从当前脉冲式直接ToF转向调频连续波LiDAR架构。
现有脉冲ToF依靠捕捉光子脉冲往返时间测距,在强光户外环境下容易被环境红外噪声淹没,有效测距上限被限制在5米左右。
而调频连续波依靠相干混频探测,不仅测距距离可以大幅拉长,还能够直接从回波信号里获取目标物体的径向速度信息,实现同时测距与测速,AR里运动物体的遮挡、动态场景追踪、空间物体运动预判能力会迎来质变。
相干探测本身的抗阳光干扰能力更强,让iPhone和iPad的激光雷达在晴天户外也可以稳定完成三维重建,不再局限于室内场景。
这套方案同样可以和超表面波导结合,维持固态无扫描、无机械运动部件的形态,契合Apple一贯的可靠性取向,不会引入容易损耗、抗震性差的微振镜扫描结构。
与之配套的SPAD接收传感器也会同步迭代,Apple可以提升SPAD阵列的像素规模、单光子探测效率,降低暗计数噪声,搭配片上光子信号预处理电路,在传感器端就近完成回波筛选,减少传给主芯片的数据带宽压力,降低激光雷达持续工作带来的整机功耗。
在感知维度上,Apple可以在激光雷达回波信号里增加偏振信息采集能力。
不同材质的物体表面会改变红外激光的偏振状态,系统除了拿到每个点的距离坐标之外,还能同步获得偏振数据,区分木材、金属、塑料、织物、水体这些不同材质。这会给AR、影像、测量功能打开新的空间,比如自动识别地面材质、判断场景内的水体区域、在摄影时自动区分主体与反光背景,配合Apple智能还能实现更智能的场景语义理解,不再只停留在单纯的几何深度采集层面,把激光雷达从单纯的测距传感器升级为四维空间感知硬件。
Apple可以引入分区自适应投射的逻辑,不再固定向整个视场均匀投射点阵,而是借助摄像头初步识别画面,只在用户关注的目标区域加密投射激光点,空旷、无关的区域降低投射密度,以此平衡点云精度、功耗与人眼安全阈值,在扫描小物件、精细建模时集中算力与光能,在大范围环境测绘时节省电量,延长AR、测量应用的持续使用时长。
模组形态与集成层面的优化会持续服务于机身设计。
Apple会推动激光雷达和主摄、超广角、原深感组件的光学复用与共封装,让多个传感器共享部分滤光、遮光结构,减少后置镜头凸起高度,未来甚至探索和屏下光学方案的兼容适配。
针对iPad Pro,本身机身内部空间更宽裕,可以搭载视场角更均衡的,兼顾近距离微距扫描与中远距离房间测绘,而iPhone的会优先控制体积、功耗,维持模组小型化,二者共享同一套底层算法框架,保证ARKit体验统一。
Apple也会优化激光雷达的工作时序调度,和相机快门、闪光灯、原深感投射器做时序隔离,避免不同红外光源之间互相串扰,消除不同传感器同时工作时出现的深度噪点与识别失效问题。
软件与系统框架层面的升级同样是这套硬件能力释放的关键。
Apple会持续深化深度数据、RGB图像、IMU惯性数据、Apple智能语义模型的多模态融合,在ARKit里提供更高精度、更低延迟的深度数据流,开放原生高密度点云接口给开发者,专业三维扫描、室内测绘、工业建模类App可以直接取用原始探测数据,而不是经过插值后的低分辨率深度图。
在摄影链路里,激光雷达的深度信息会更深度介入对焦、虚化计算、玻璃反光抑制、人像轮廓分割,进一步提升复杂环境下人像模式、微距、夜景对焦的稳定性。
在系统底层,还可以依托更可靠的空间感知,拓展室内空间定位、障碍物提示、辅助测量等原生功能。
Apple会同步完善安全管控机制,依靠硬件电流限制、功率闭环监测、场景亮度感知多重机制,保证升级之后功率更高、点阵更密集的激光投射依旧满足红外激光安全规范,规避人眼照射风险。
综合来看,Apple对iPhone与iPad激光雷达的改进不会追求激进的机械扫描方案,而是沿着固态光学、超表面、相干探测、多维度感知这条稳妥路线循序渐进迭代。
短期依靠超表面衍射元件提升点云密度、降低模组厚度、改善强光下的效率,中期引入多波长探测解决反光误识别的顽疾,长期落地调频连续波架构,拉长测距、增加速度感知能力,再叠加偏振感知与多模态AI融合,最终让激光雷达不再只是辅助AR和对焦的附加传感器,而是设备理解三维现实世界的核心感知入口。
这套渐进路线也完全匹配Apple先打磨良率、平衡功耗体积、优先保障长期可靠性的产品迭代思路。