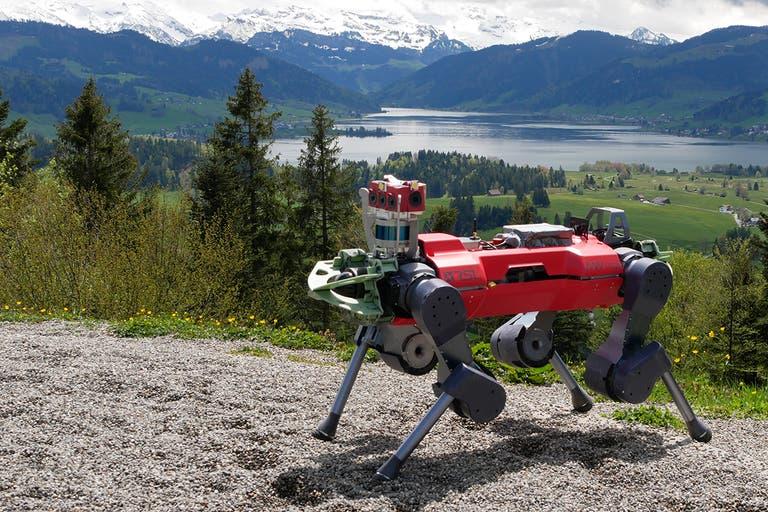
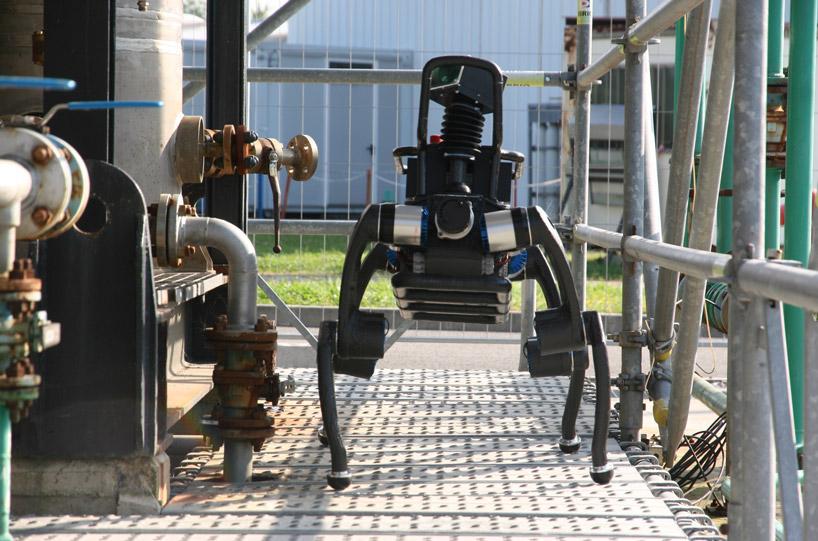
机器狗"用脚"解魔方——苏黎世联邦理工放出的这段视频,让不少人看愣住了:四足机器人趴在地上,两只前足灵巧地拨动一个巨型魔方,全靠足端的触觉,自己把它拼好了。
这背后是一个正在发生的变化:机器人的"脚",开始兼职"手"了。
传统机器人各司其职:腿管走,手管抓。但真实世界的活,往往需要全身一起上——机器人要开个门、搬个箱子、在杂乱的仓库里挪东西,单靠手不够,得靠身体。学术界给这个词起了个名字:全身操作(Whole-Body Loco-Manipulation),走路和干活不再分开训练。
苏黎世联邦理工的这次演示,妙就妙在触觉。机器狗没有盯着魔方看,它靠的是足端传感器感受到的接触力——每一步转动,都是"摸"出来的,不是"看"出来的。这跟人类蒙着眼拧瓶盖一个道理,靠手感。
同样的趋势也在人形机器人上爆发:韩国科学技术院的人形机器人,靠机载视觉,能一口气推动 35 公斤的重物、举起 20 公斤的箱子;还有实验室做出肌腱驱动的机械手,闭合只要 80 毫秒,握鸡蛋和抡锤子都行。
想想看,人类能接住飞来的球、躲开推来的车,靠的是"秒级"的全身反应——这类能力,机器人正在一项项补课。
未来工厂里干活的,可能不只有"手"了。当机器人学会全身协作,人类和机器的分工边界,会比我们想象中更快地模糊。