优化器分析|9图讲清7.4节
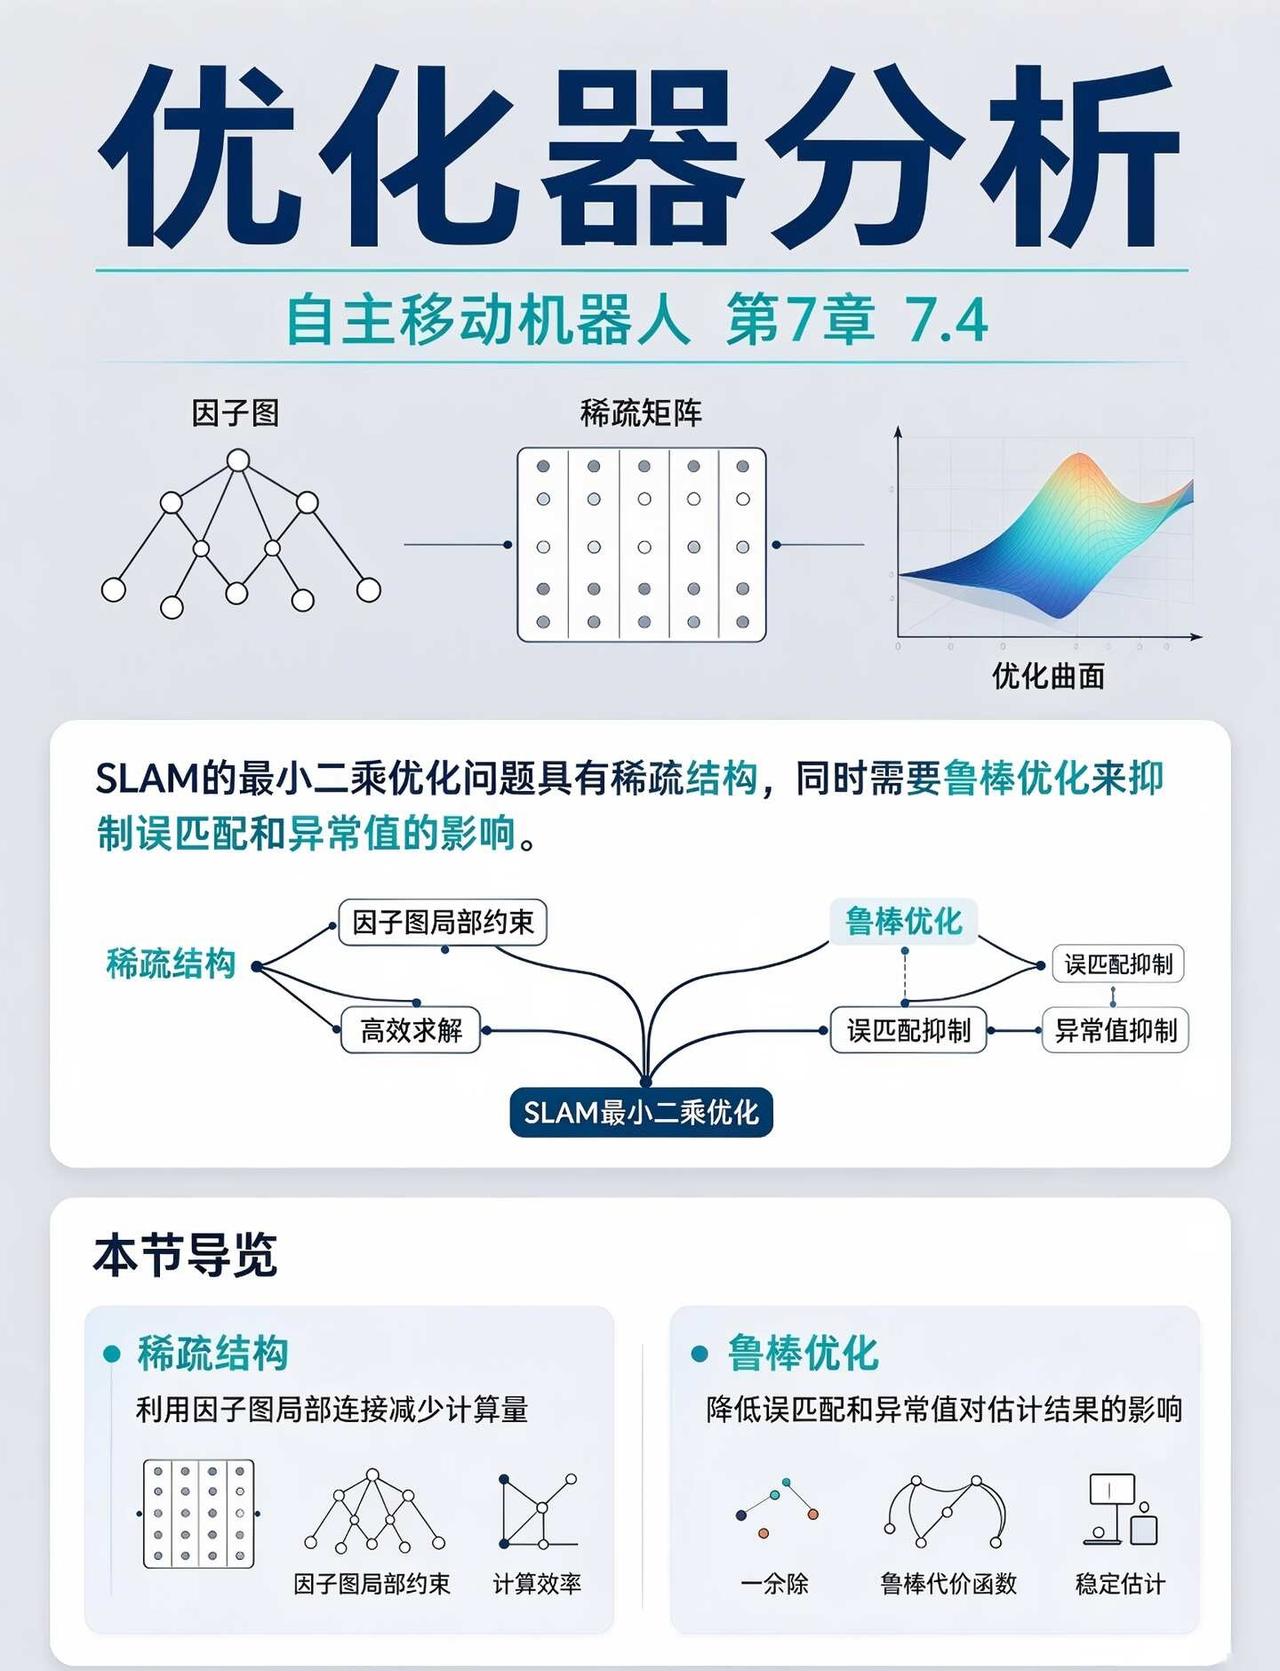
这是“自主移动机器人”系列知识卡片第38期,对应熊蓉等《自主移动机器人》第7章 7.4 优化器分析。
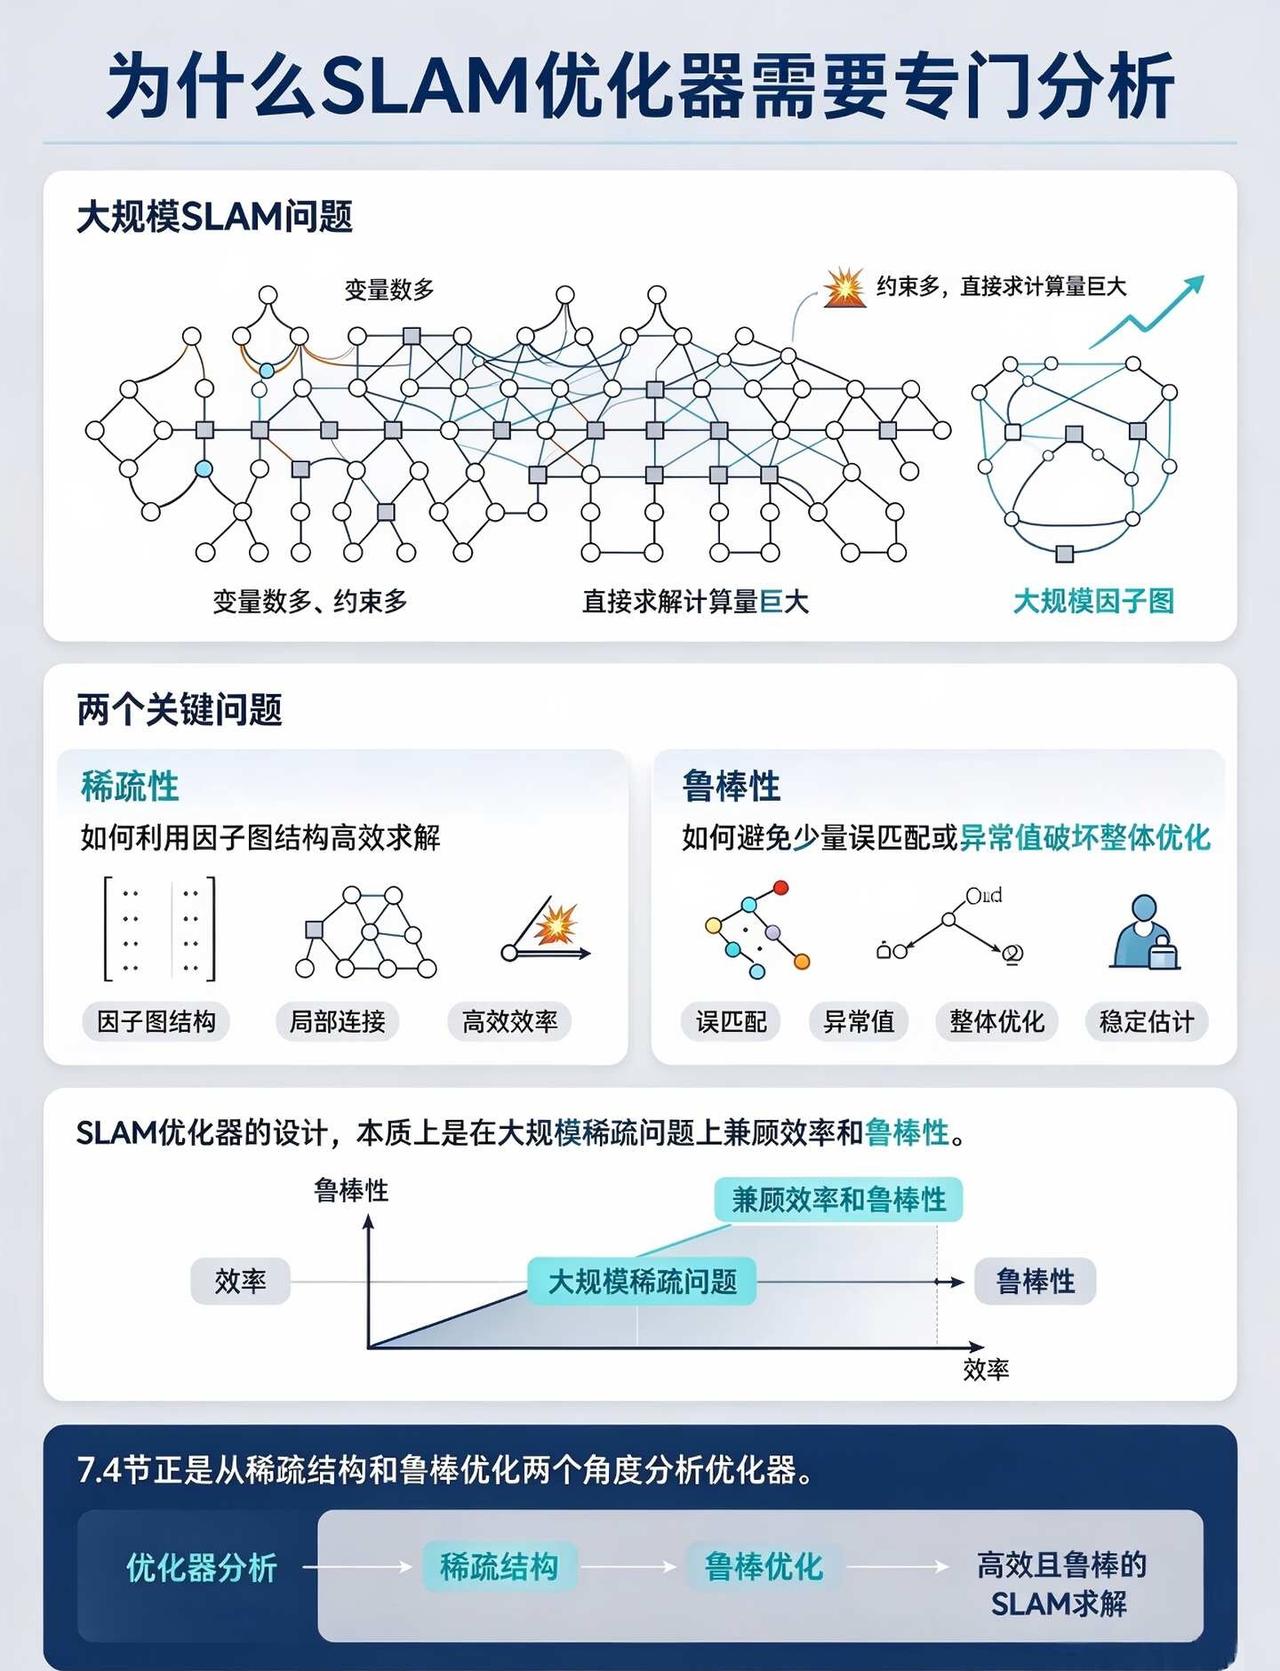
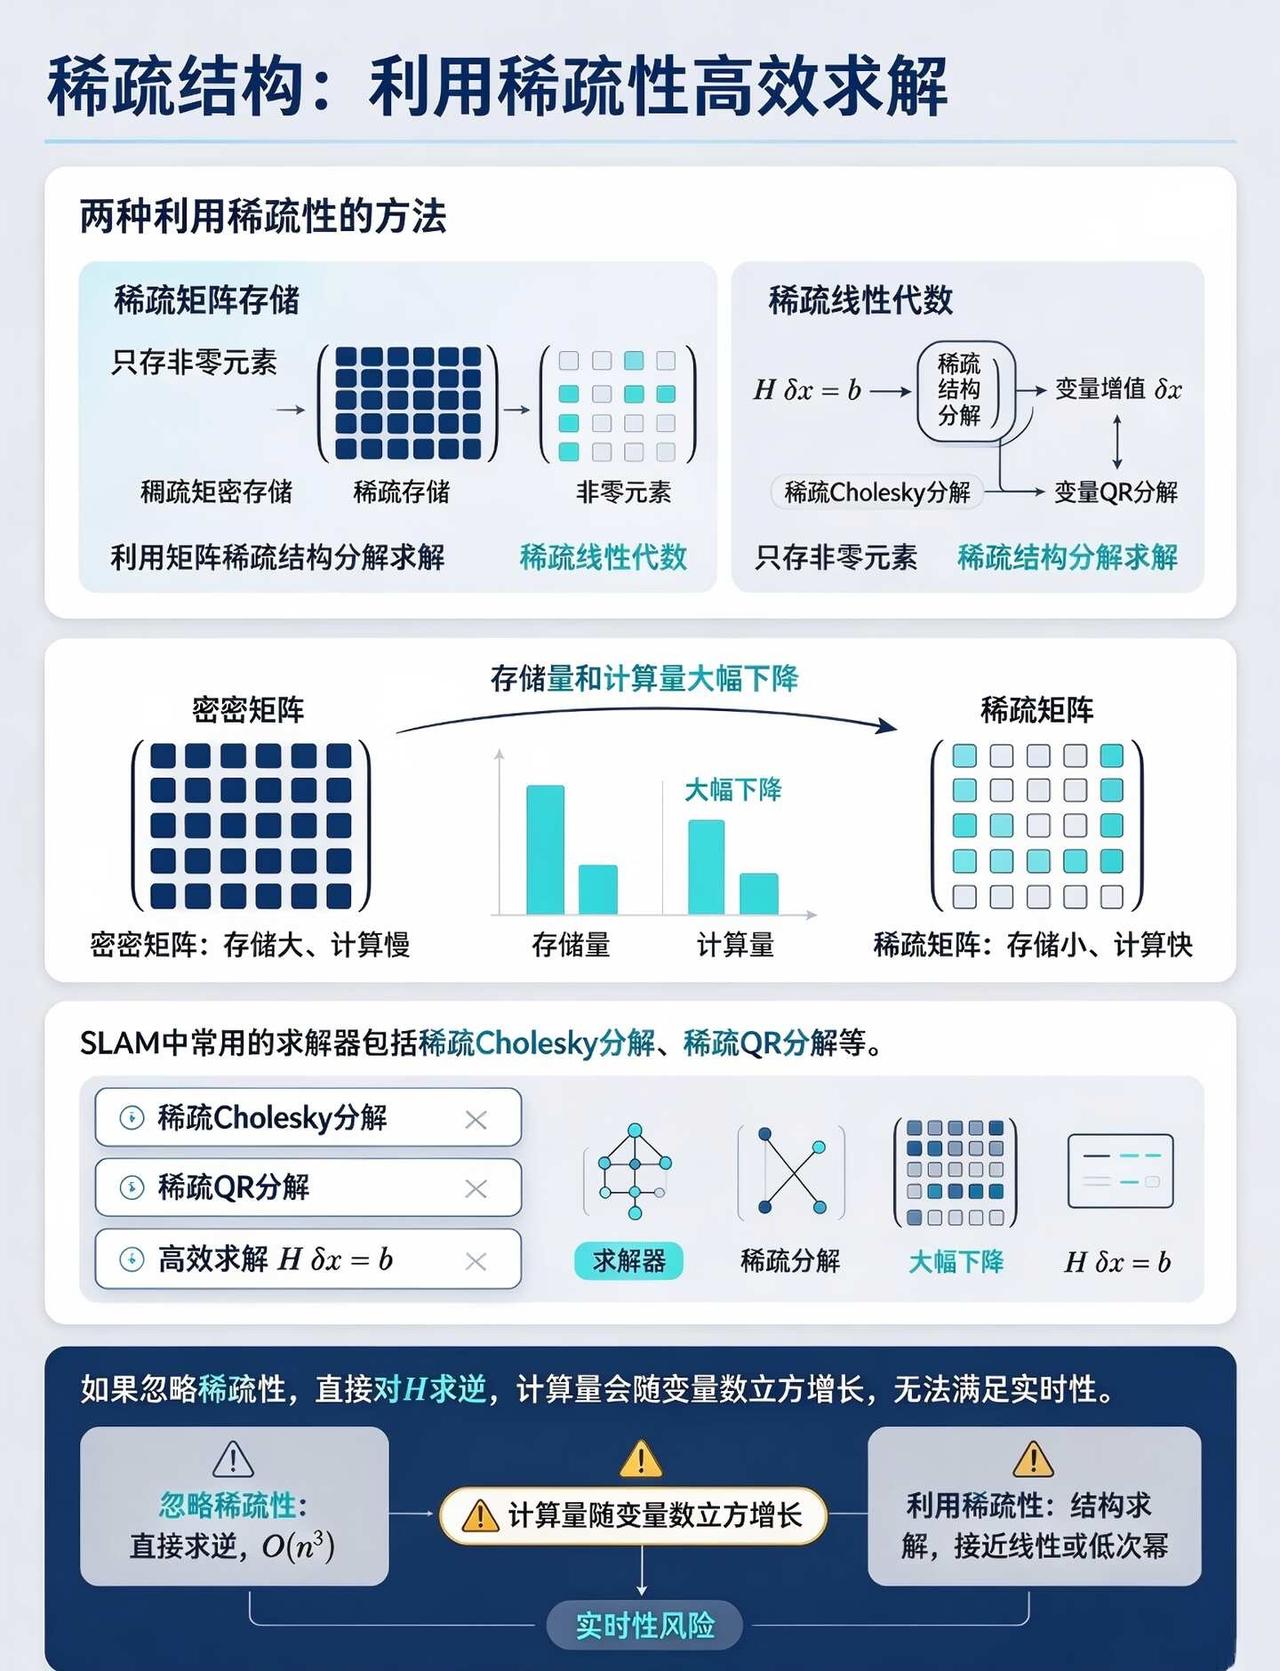
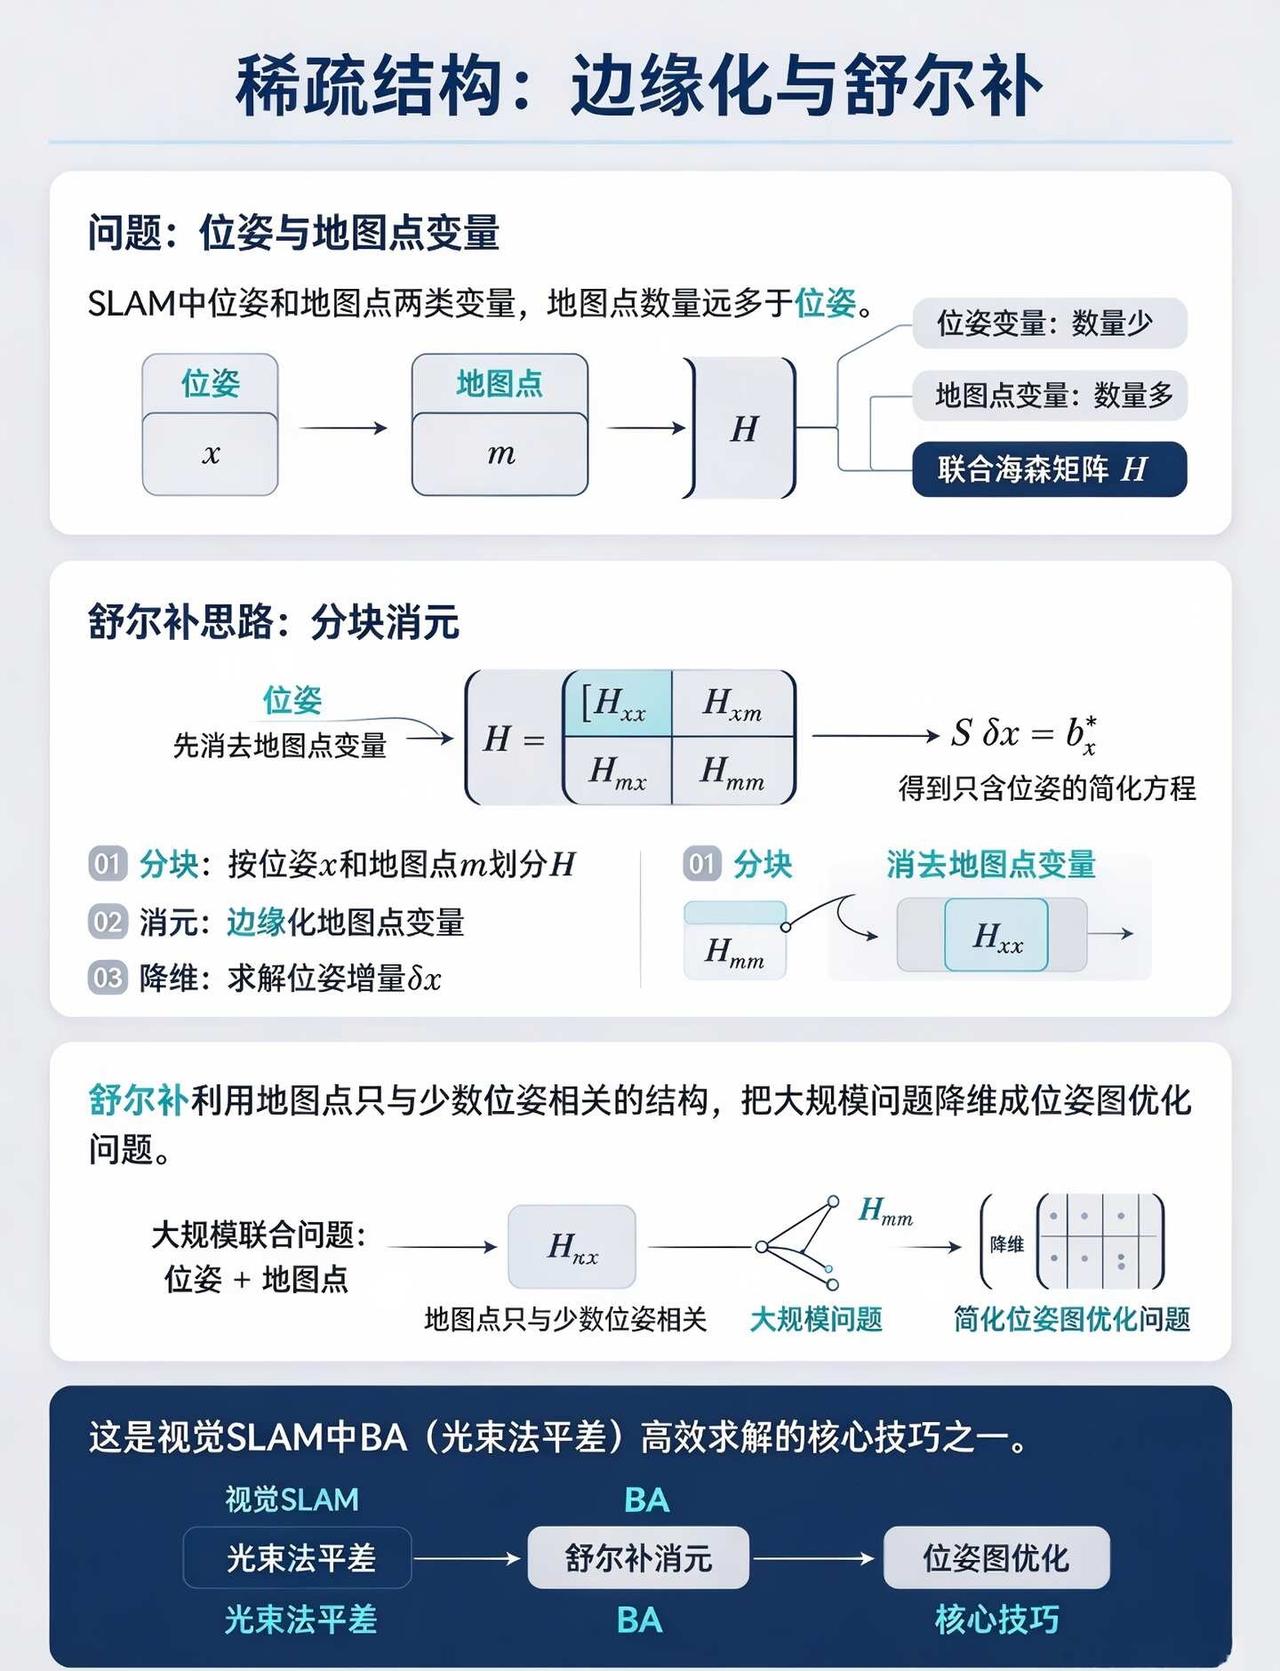
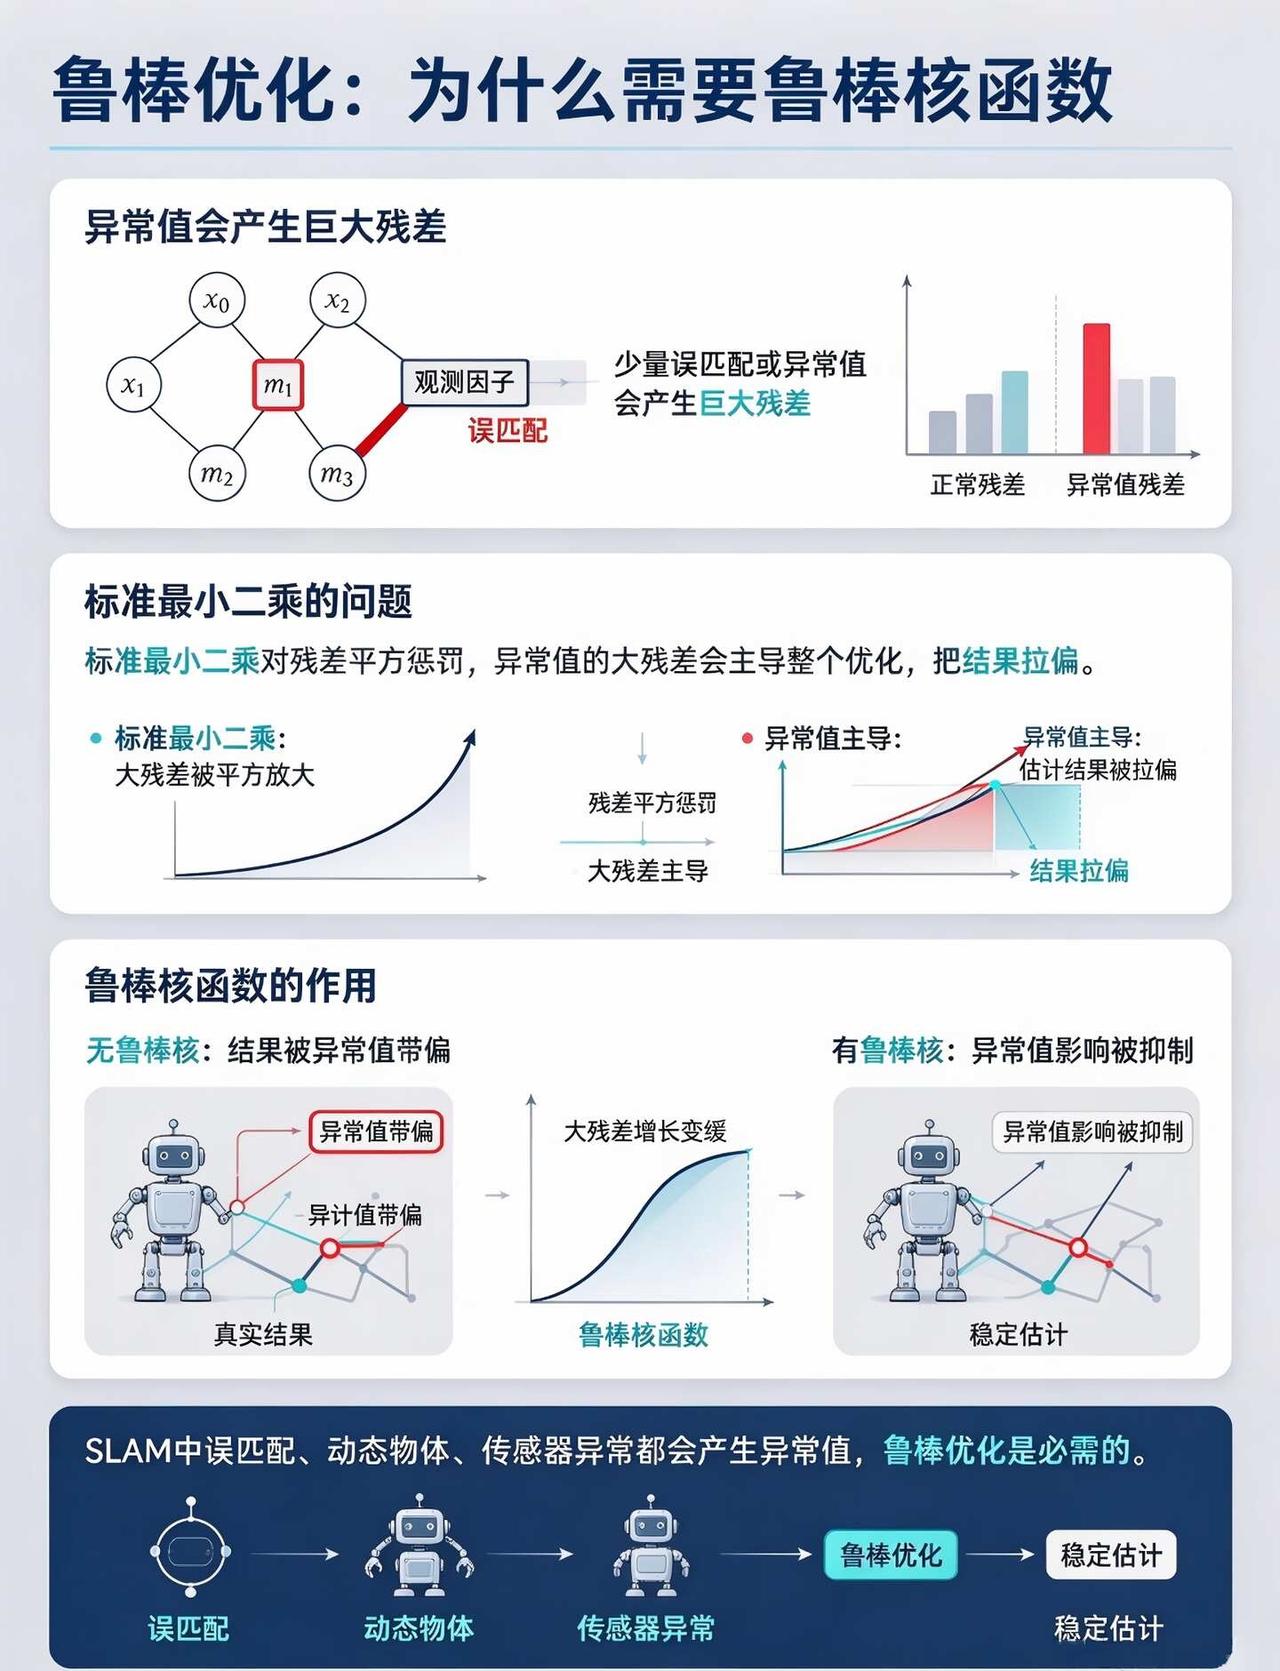
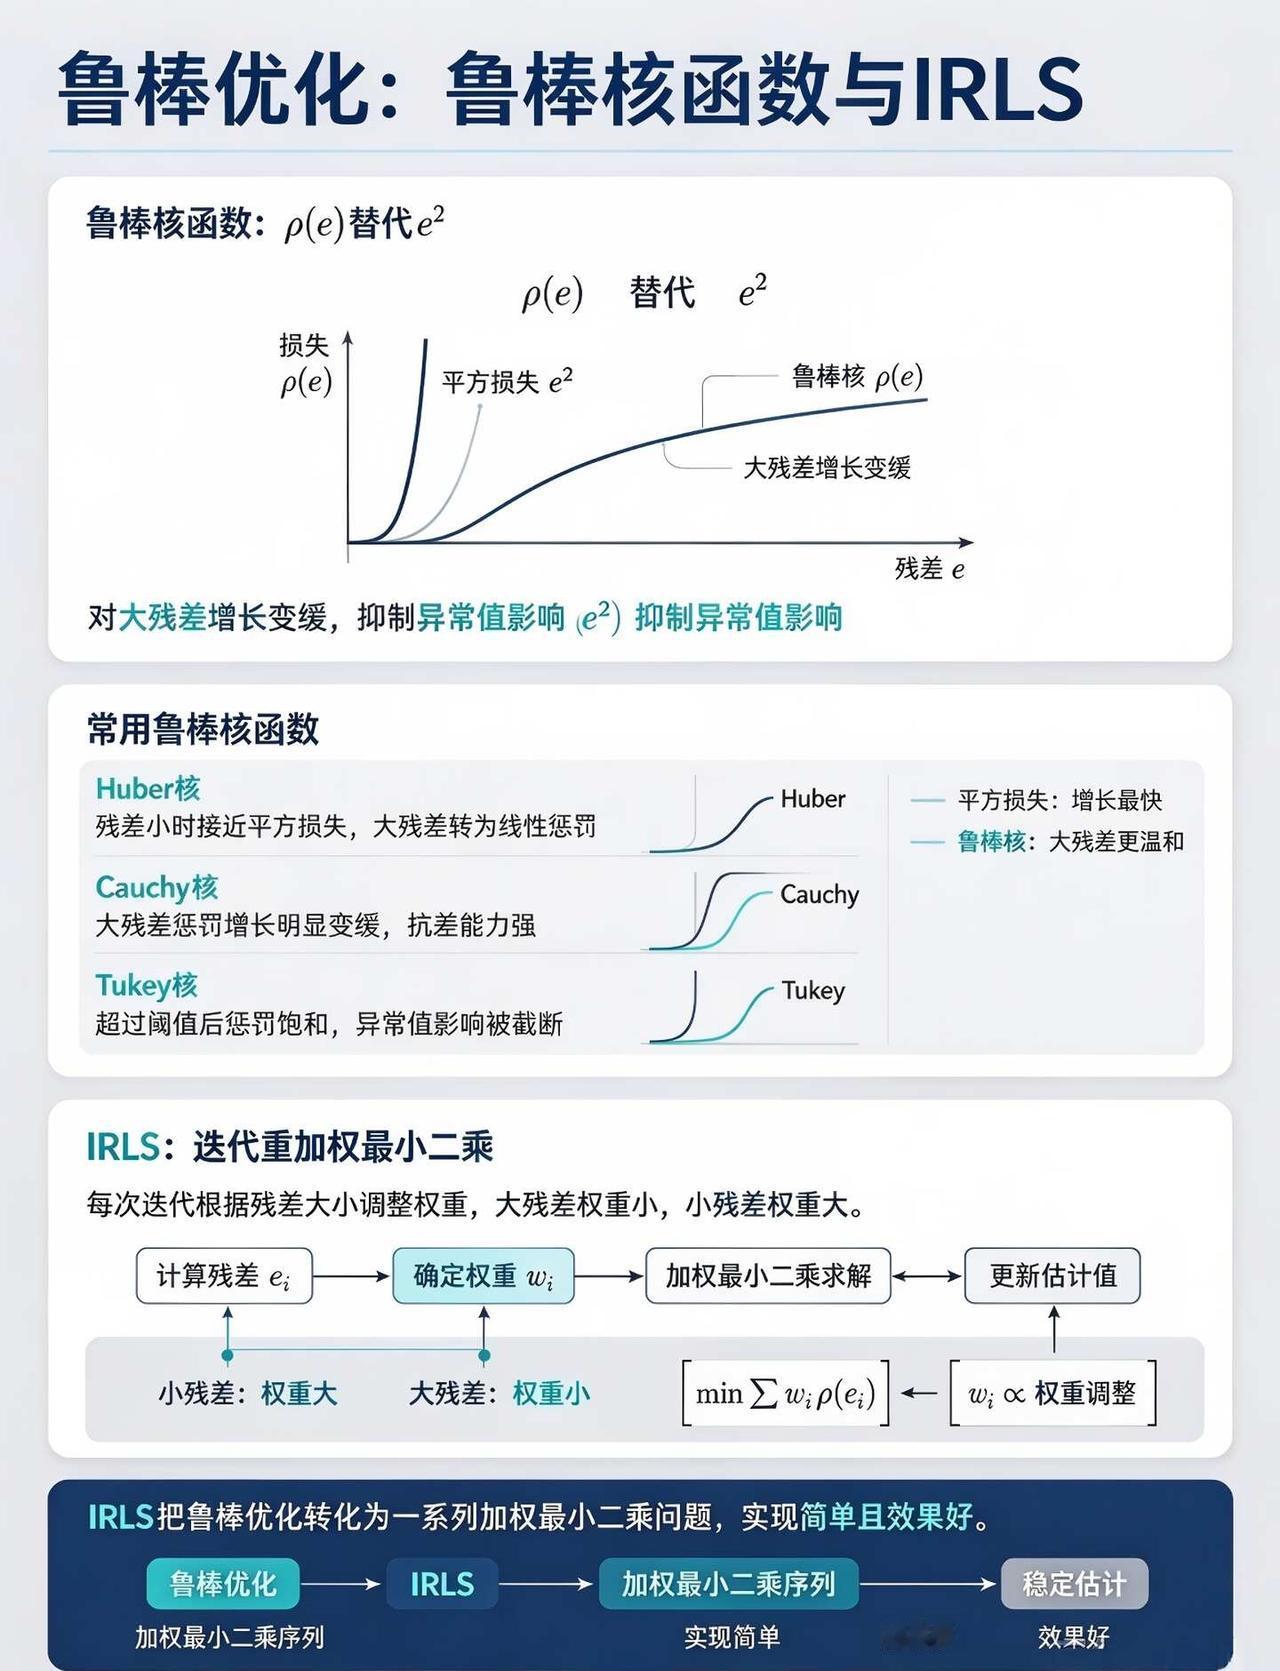
上一期讲了SLAM建模,这一期进入优化器分析。7.3节把SLAM写成了一个最小二乘问题,但真正要解出来,还得解决两个工程难题:问题规模太大怎么算得快?少量误匹配怎么不把结果带偏?7.4节给出的答案就是稀疏结构和鲁棒优化。
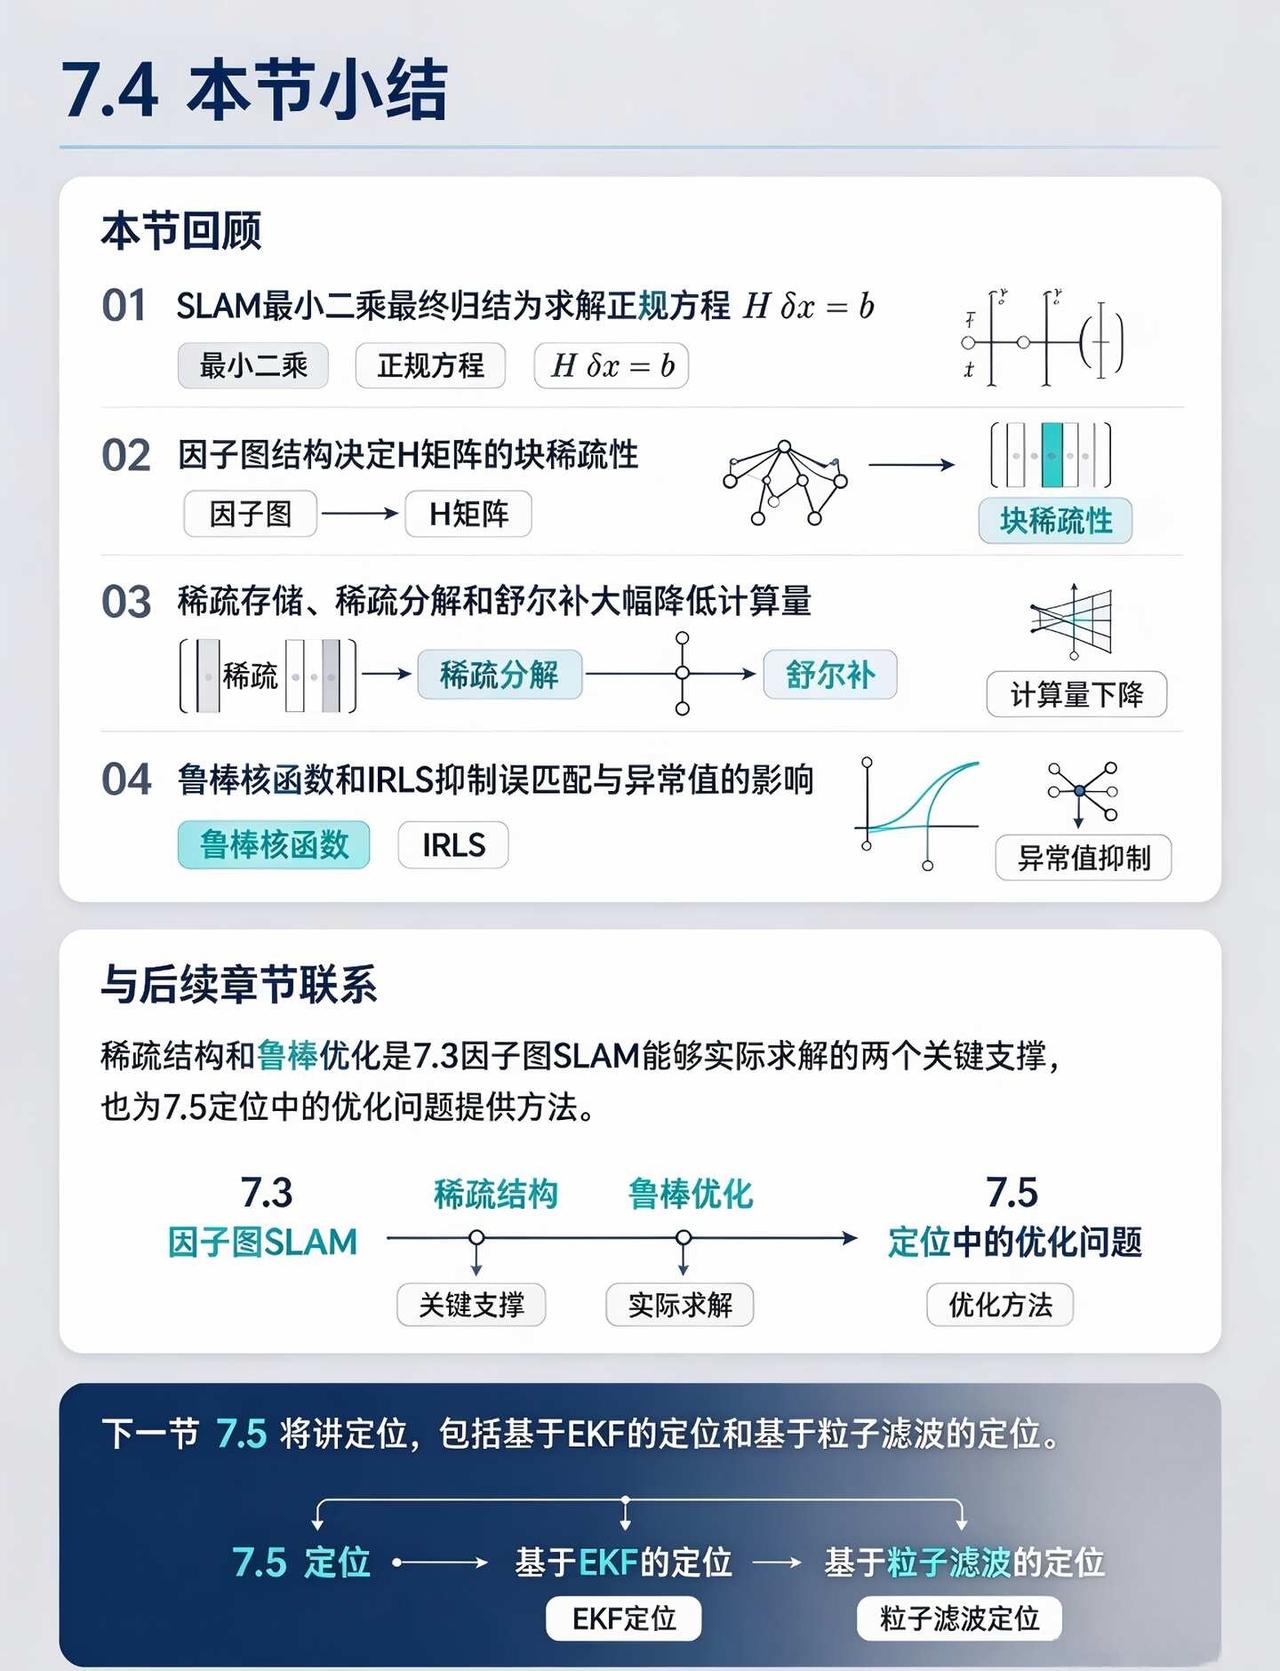
9张卡片依次覆盖:
1. 封面 + 本节地图
2. 为什么SLAM优化器需要专门分析
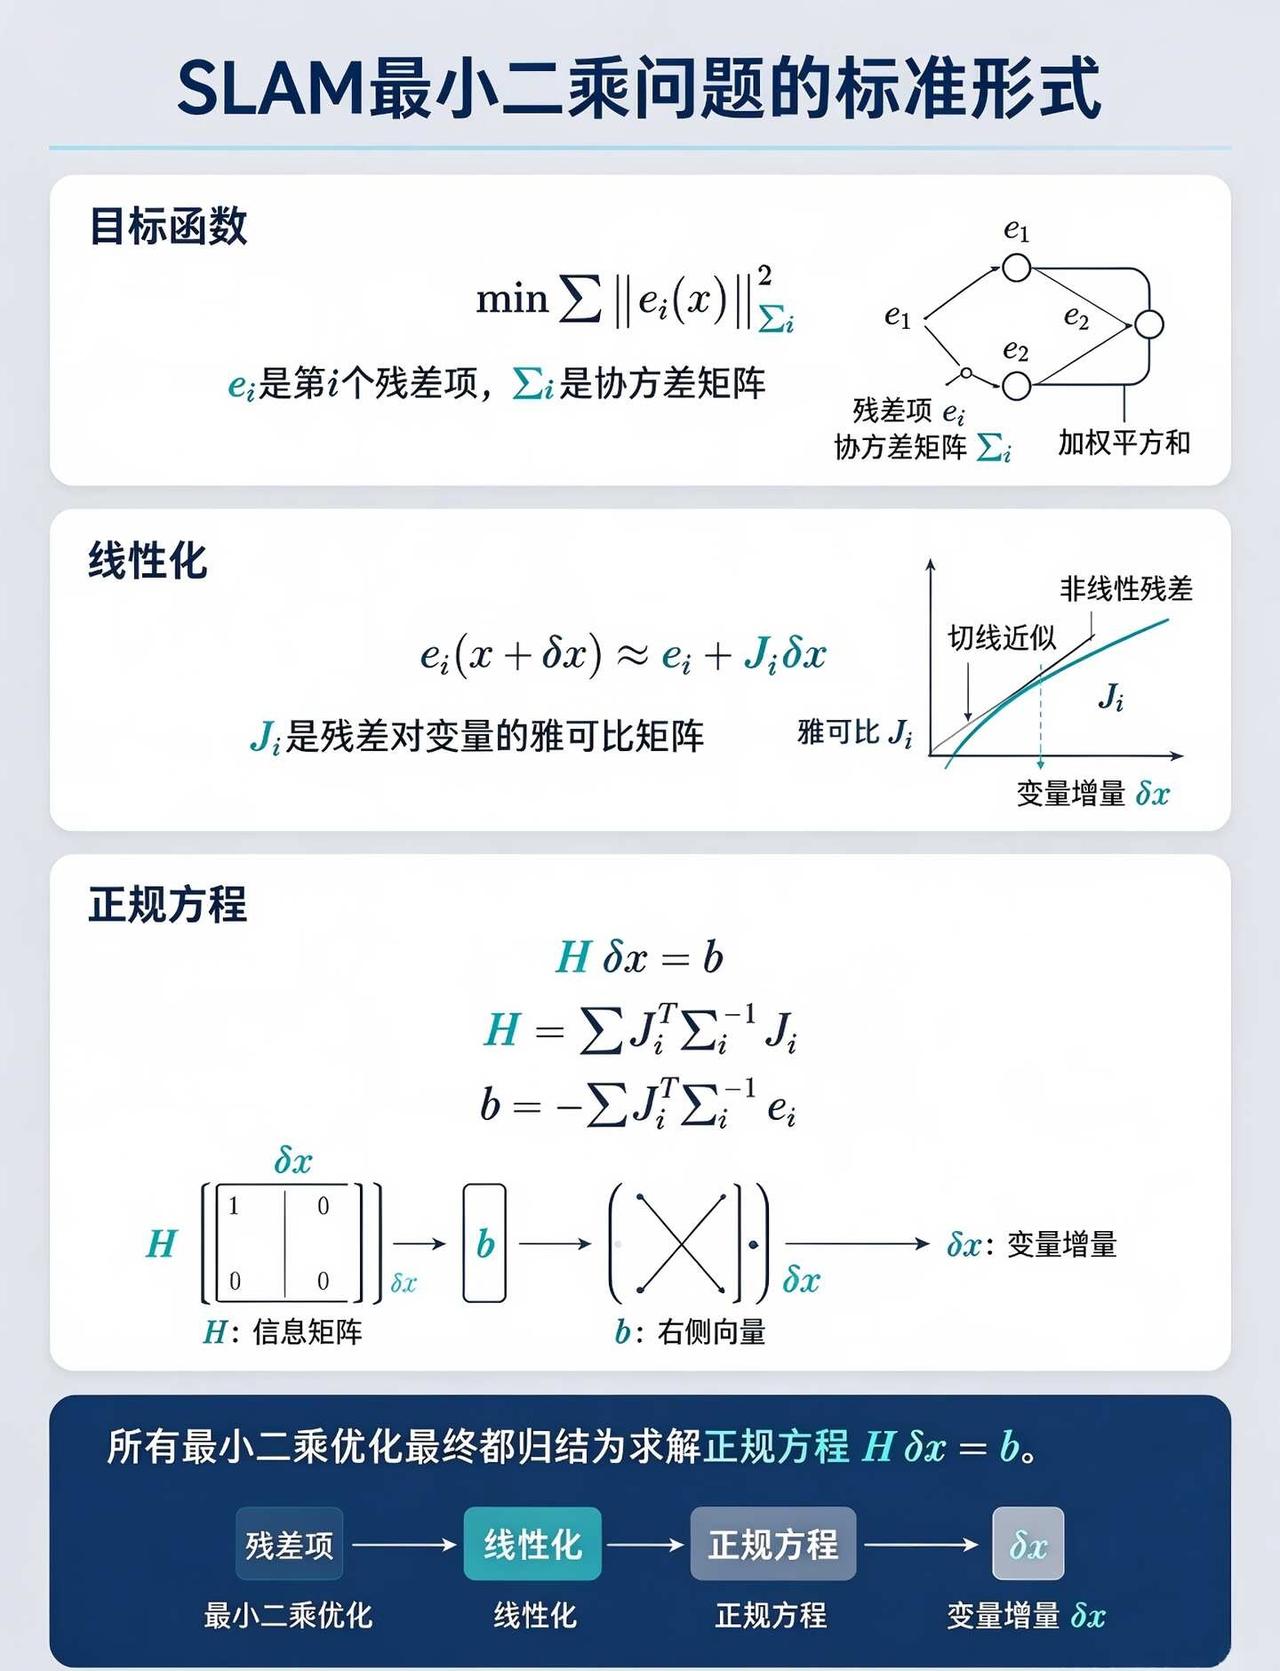
3. SLAM最小二乘问题的标准形式
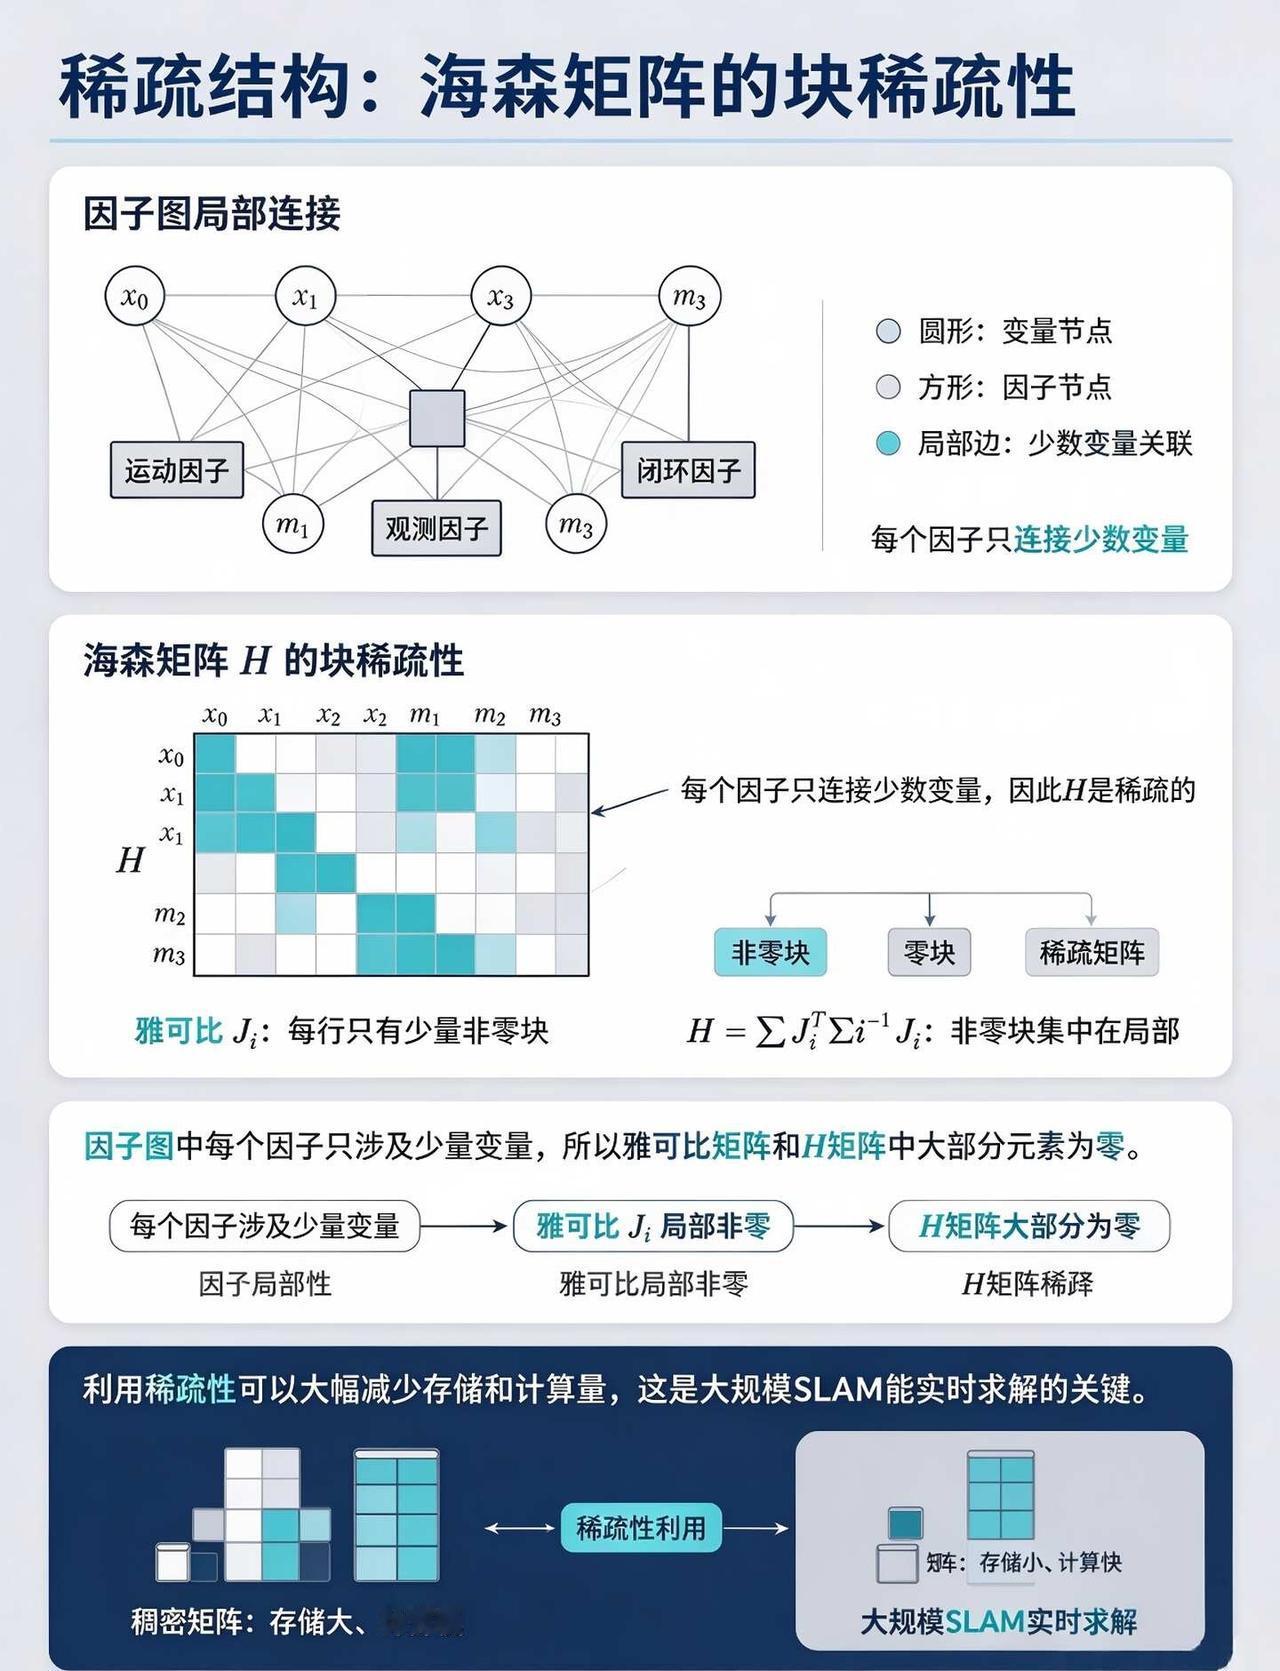
4. 稀疏结构:海森矩阵的块稀疏性
5. 稀疏结构:利用稀疏性高效求解
6. 稀疏结构:边缘化与舒尔补
7. 鲁棒优化:为什么需要鲁棒核函数
8. 鲁棒优化:鲁棒核函数与IRLS
9. 本节小结 + 与后续章节联系
适合机器人、自动化、人工智能方向的学生和工程师。建议先收藏,再对照教材7.4节看一遍。正规方程Hδx=b、海森矩阵的块稀疏性、舒尔补的作用、鲁棒核函数与IRLS,是这一节最容易被考到的部分。
配图由AI生成,内容为个人教学解读,仅供学习参考。教材中的公式、图表请以原书为准。
下一篇拆7.5定位,想看EKF定位还是粒子滤波定位的同学,评论区告诉我。
自主移动机器人 移动机器人 机器人 自动化 人工智能 大学教材 知识卡片 AI知识科普 学习笔记