**为什么电机在低速运行时更难控制?⚡**
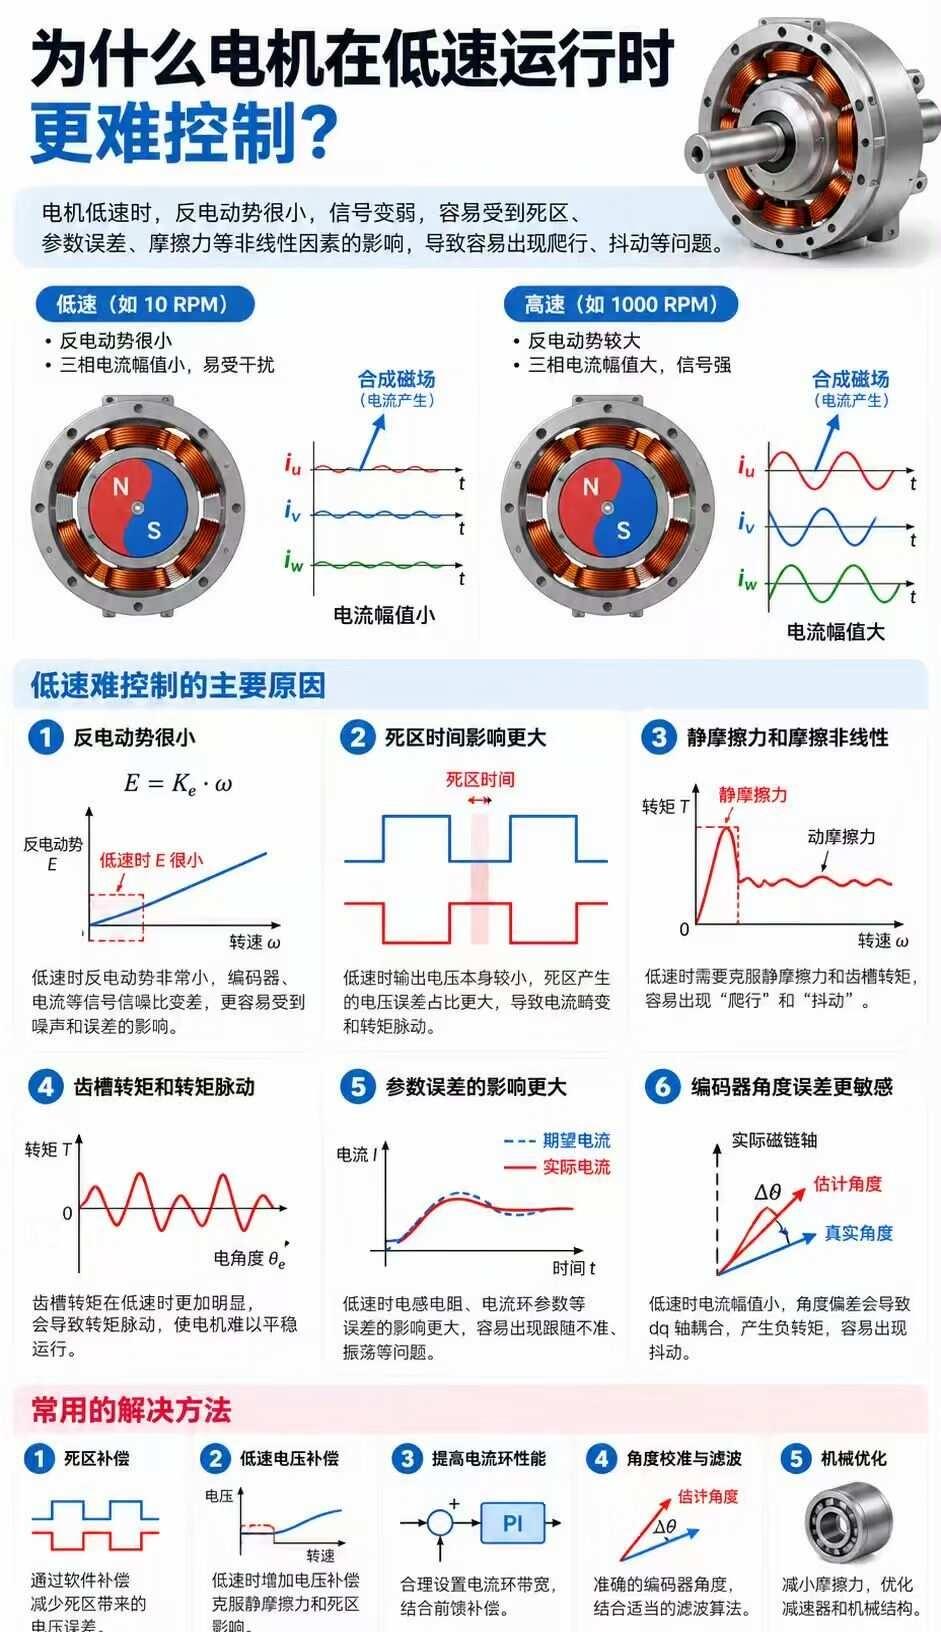
电机低速运行时,容易出现爬行、抖动、转速不稳定等问题,这是为什么呢?
🔹 **反电动势小**:低速时信号较弱,控制更容易受到误差和干扰影响。
🔹 **死区效应明显**:逆变器死区造成的电压误差,在低速时影响更加突出。
🔹 **摩擦与齿槽转矩**:静摩擦、齿槽转矩容易引起低速爬行和转矩脉动。
🔹 **角度与参数误差**:编码器角度偏差、电机参数误差会影响 FOC 控制精度。
✅ **优化方向**:死区补偿、摩擦补偿、电流环优化、编码器校准以及机械结构优化。
💡 **低速控制不仅考验 FOC 算法,更考验整个电机控制系统的精度!**
电机控制 FOC 无刷电机 嵌入式开发