人形机器人六维力传感器拆解(猎头整理)
我是机器人猎头David。人形机器人想实现灵巧抓取与稳健平衡,六维力传感器是绕不开的硬核硬件。今天从工程选型与人才寻访视角,把它的装配位置、内部结构与量产卡点一次性拆透。
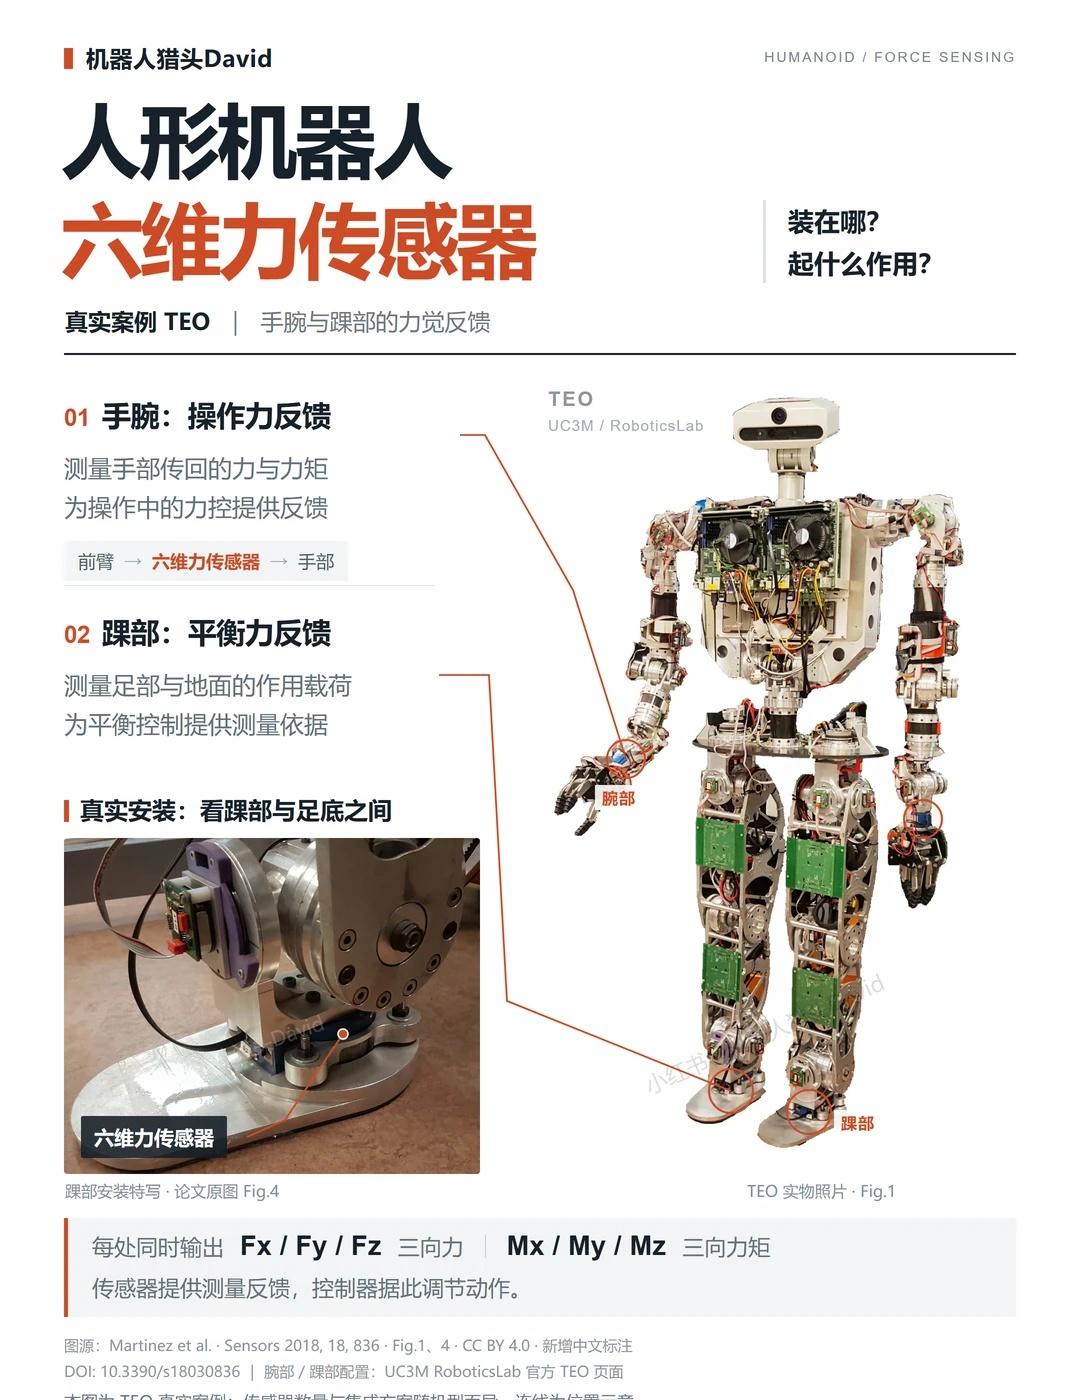
1️⃣装在哪?手腕与踝部的分工
1. 手腕位置:串接在前臂与手部之间,负责操作力反馈,测量手部传回的三向力与力矩。
2. 踝部位置:安装在足底与小腿之间,测量地面作用载荷,为运控算法提供闭环平衡数据支撑。
两处均能实时输出Fx、Fy、Fz三向力和Mx、My、Mz三向力矩。
2️⃣内部怎么工作?从受力到解耦
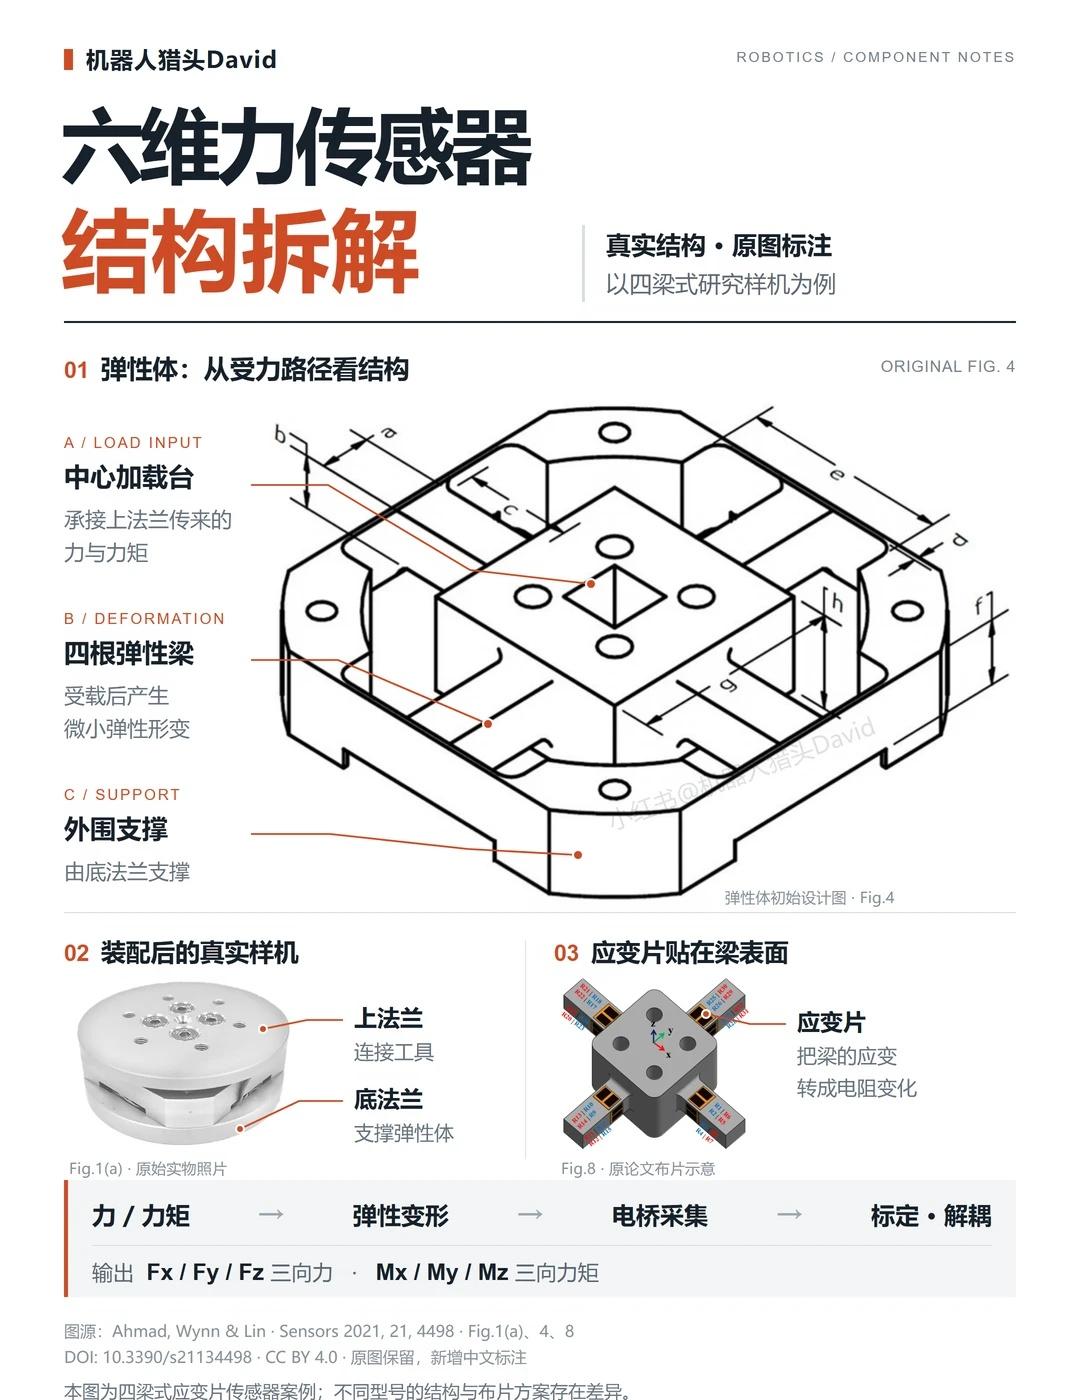
以典型四梁式应变片传感器为例:
1. 结构受力:中心加载台承接上法兰传来的载荷,通过四根弹性梁产生微小形变。
2. 信号转换:表面应变片将物理形变转化为电阻变化,通过电桥采集输出微弱电压信号。
3. 标定解耦:通过标定矩阵将电信号解耦,输出精准的力和力矩数值。
3️⃣David 甄别候选人的三个提问方式 仅供参考
1. 关于温漂与交叉轴干扰:面对长时间工作导致的温漂,算法上如何做在线补偿?
2. 关于抗过载保护:足部面对高频大冲击时,机械结构如何在保证灵敏度的同时防过载?
3. 关于产线量产标定:实验室单台标定容易,批量自动化标定的时间和算法成本怎么把控?
人形机器人量产拼的是供应链与工程化。你所在的团队在力传感器选型上踩过哪些坑?欢迎评论区交流。
具身智能 人形机器人 机器人猎头 猎头公司 人形机器人猎头 六维力传感器行业 秋招有路子