车辆工程博士|自动驾驶感知-规划-控制全链
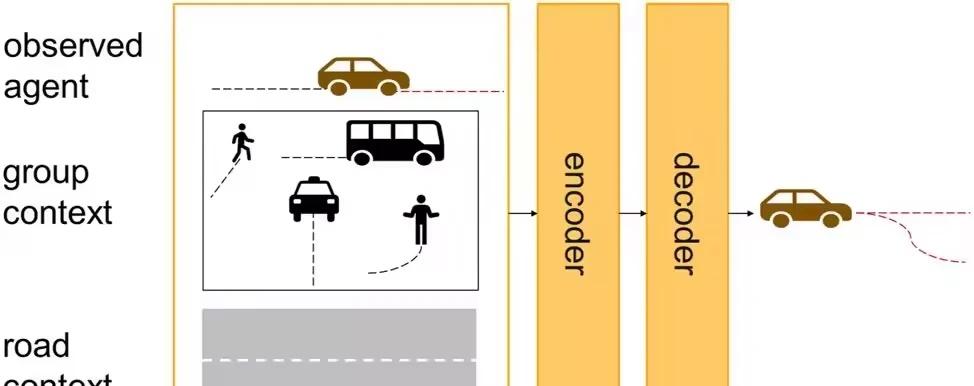
自动驾驶系统研发,熟悉感知、定位、规划、控制到实车部署完整闭环。
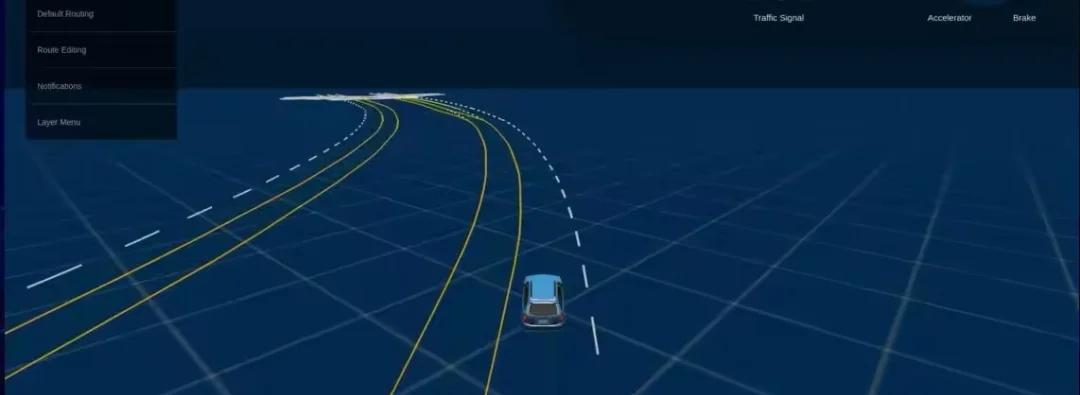
具备ROS/ROS2、Autoware、Apollo开发落地经验,参与乘用车、园区自动驾驶车辆的系统搭建与实车验证。
可提供:
▫️自动驾驶项目方案设计、技术路线梳理
▫️ROS/ROS2开发、多模块系统集成
▫️Autoware、Apollo环境部署与调试
▫️激光雷达感知、点云处理、目标检测
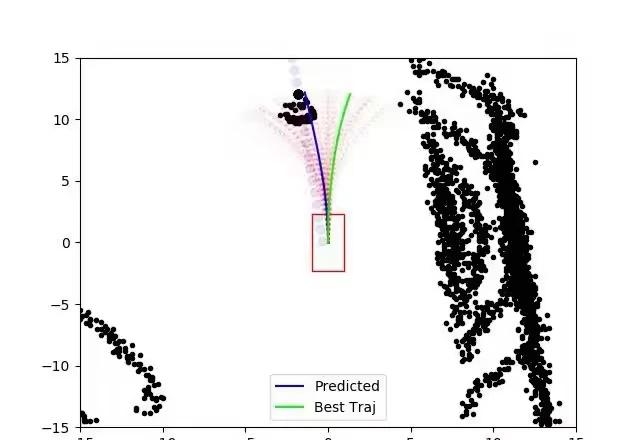
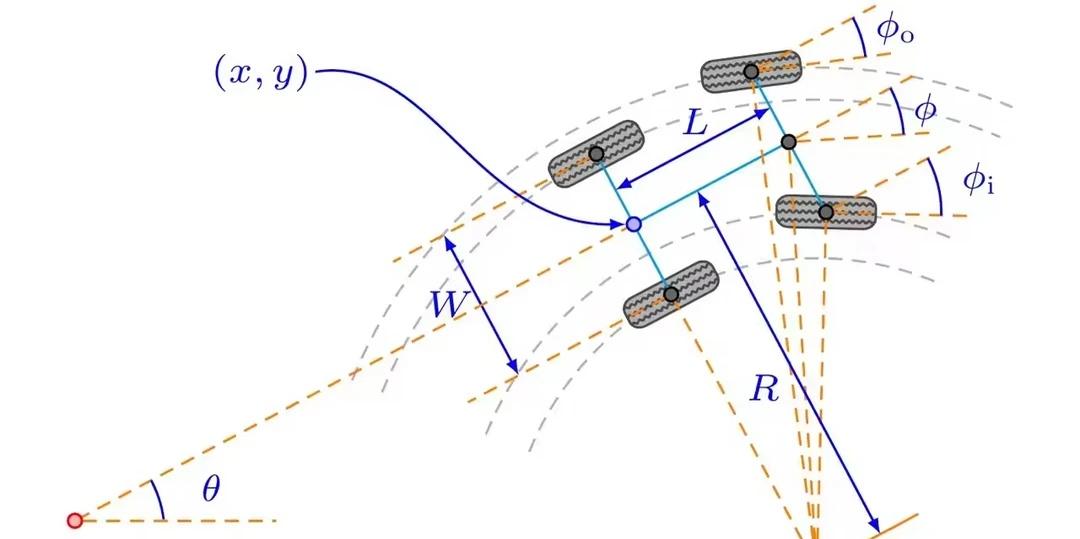
▫️轨迹规划与运动控制(MPC、LQR等)
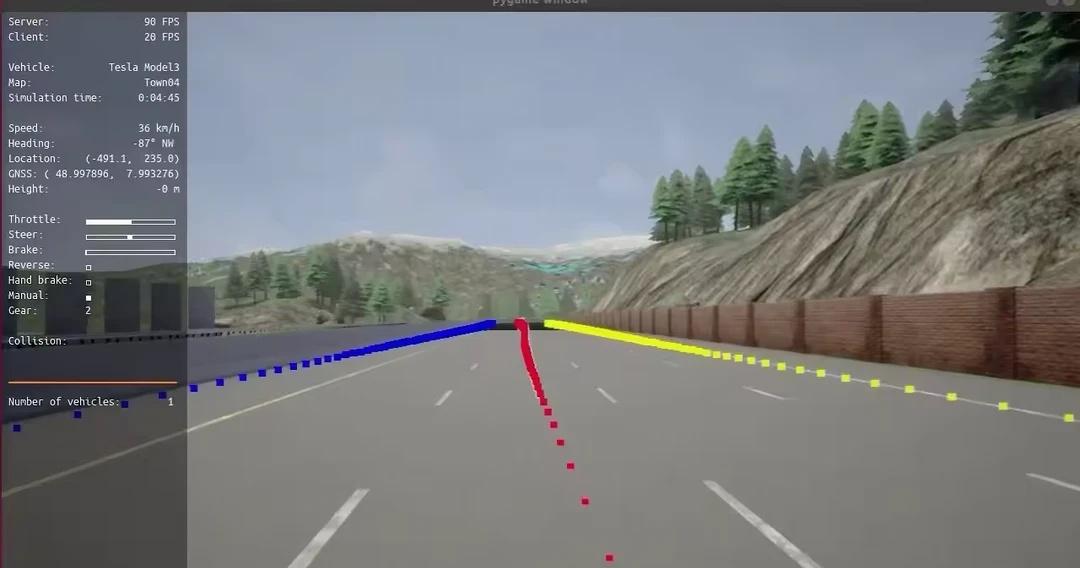
▫️仿真搭建、实车测试与问题排查
▫️创新点挖掘、对照实验方案设计
擅长定位系统层面疑难问题,不只局限单一算法调优,注重感知→规划→控制闭环整体性能。
从算法代码实现、仿真调试到实车落地,具备完整工程实践经验。
自动驾驶 车辆工程博士 ROS2 Autoware Apollo 感知规划控制 ROS实车部署 城市道路与交通规划 数据可视化