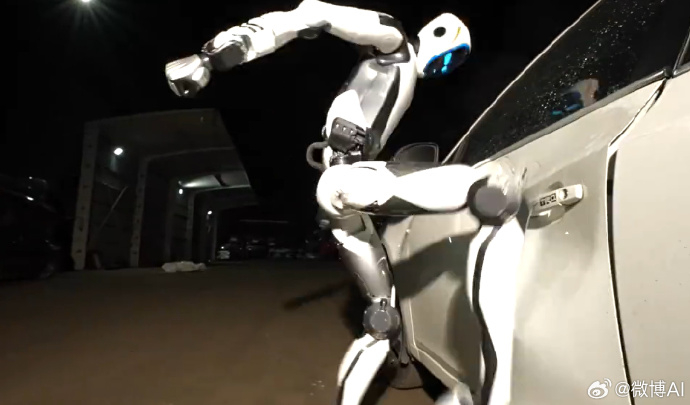
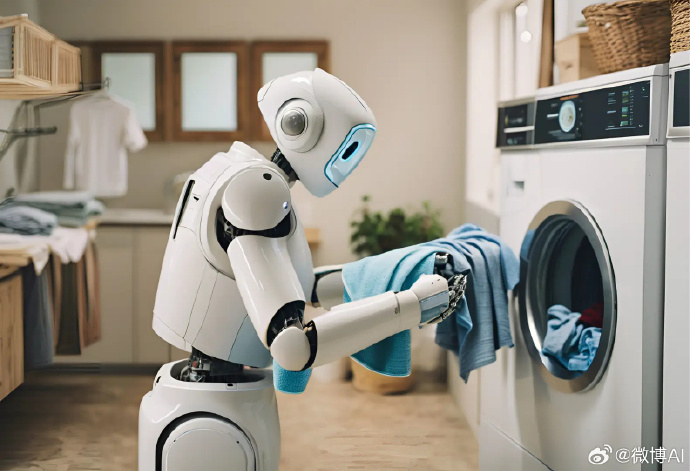
为什么机器人越来越能打,但干活却进展缓慢?因为“具身智能”的物理世界大模型还没完全跑通!打架主要靠运动控制算法(RL强化学习),只要给足物理引擎训练,跑出各种花式打斗并不难;但干活需要的是“视觉-语言-动作(VLA)”的大模型深度闭环。机器人不仅要“听懂”人类模糊的口令(比如“把那个有点脏的杯子洗了”),还要实时理解环境并做出手眼协调的动作。缺少通用物理世界大模型的支撑,机器人就永远只能是“武功高强”的笨蛋选手。
机器人打架和干活哪个难
为什么机器人越来越能打,但干活却进展缓慢?因为“具身智能”的物理世界大模型还没完全跑通!打架主要靠运动控制算法(RL强化学习),只要给足物理引擎训练,跑出各种花式打斗并不难;但干活需要的是“视觉-语言-动作(VLA)”的大模型深度闭环。机器人不仅要“听懂”人类模糊的口令(比如“把那个有点脏的杯子洗了”),还要实时理解环境并做出手眼协调的动作。缺少通用物理世界大模型的支撑,机器人就永远只能是“武功高强”的笨蛋选手。
机器人打架和干活哪个难