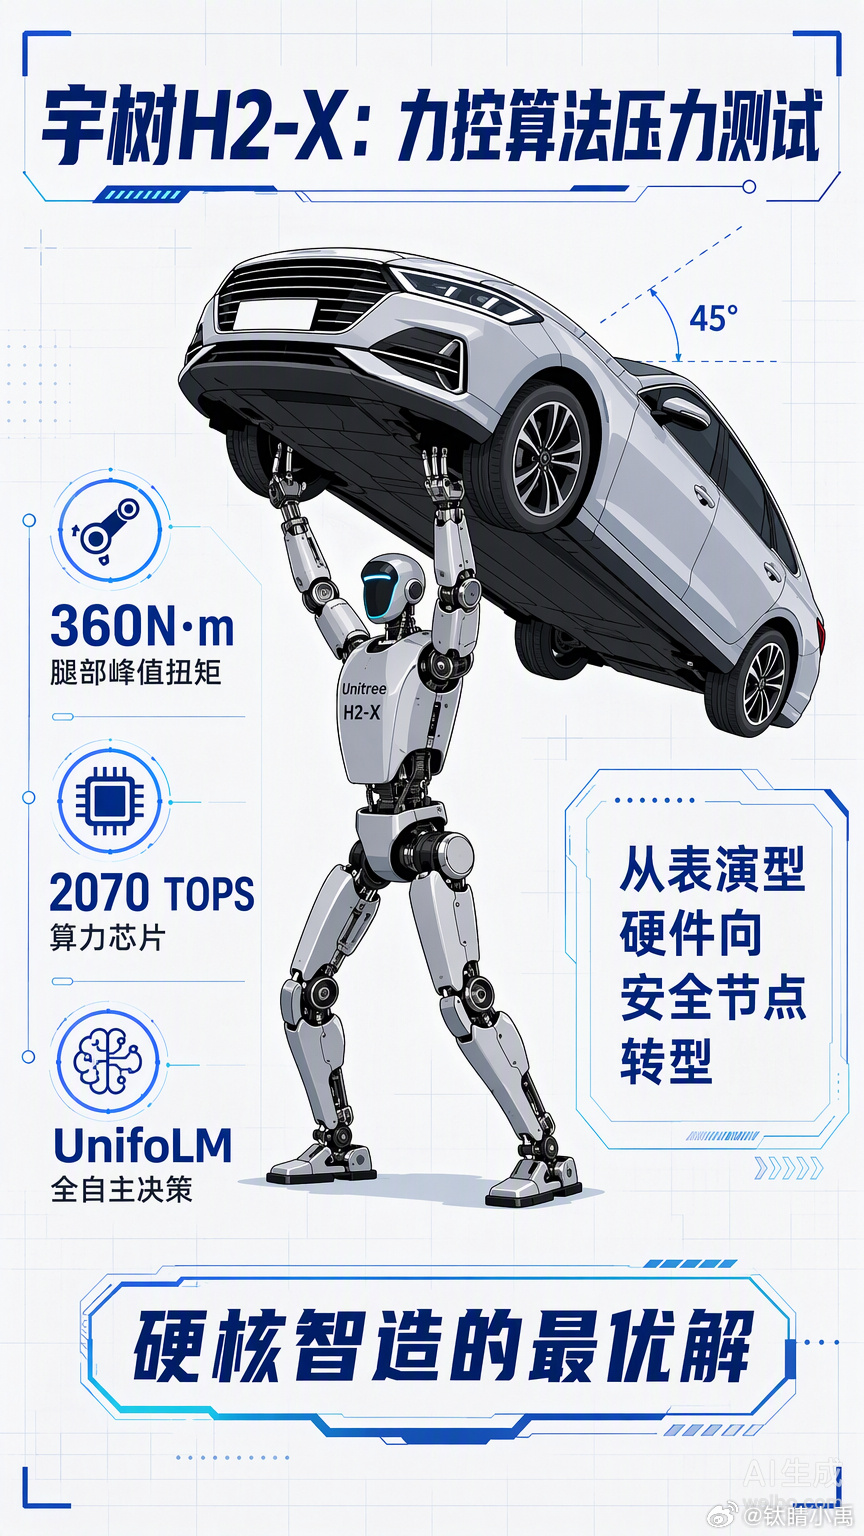
宇树H2-X抬车救人的演示,本质上是一次对具身智能**力控算法的极限压力测试**。🖥️
在工程视角下,双臂发力抬起汽车前端并非单纯的肌肉展示,而是一场复杂的分布式算力调度。360N·m的腿部峰值扭矩配合UnifoLM大模型的实时决策,相当于在毫秒级内完成了从环境感知到受力分析的路由重构。这种告别预设脚本、实现全自主搏击的进化,标志着人形机器人正在从“表演型硬件”向具备真实容错能力的“安全节点”转型。
虽然外界对其实战落地仍有争议,认为真实现场路况远比实验室复杂,但这种在物理层面划定安全边界的尝试,正是AI走出虚拟世界、介入应急救援场景的关键一步。真正的硬核智造,不在于单体参数的极致堆砌,而在于复杂博弈中寻找可持续的最优解。宇树机器人展示举起汽车救人数码科技