蚂蚁开源BiDex-100:106个双臂任务
蚂蚁旗下 inclusionAI 今天在 GitHub 放出 BiDex-100,一个面向双臂灵巧操作的仿真基准,评测 VLA(视觉-语言-动作)策略。
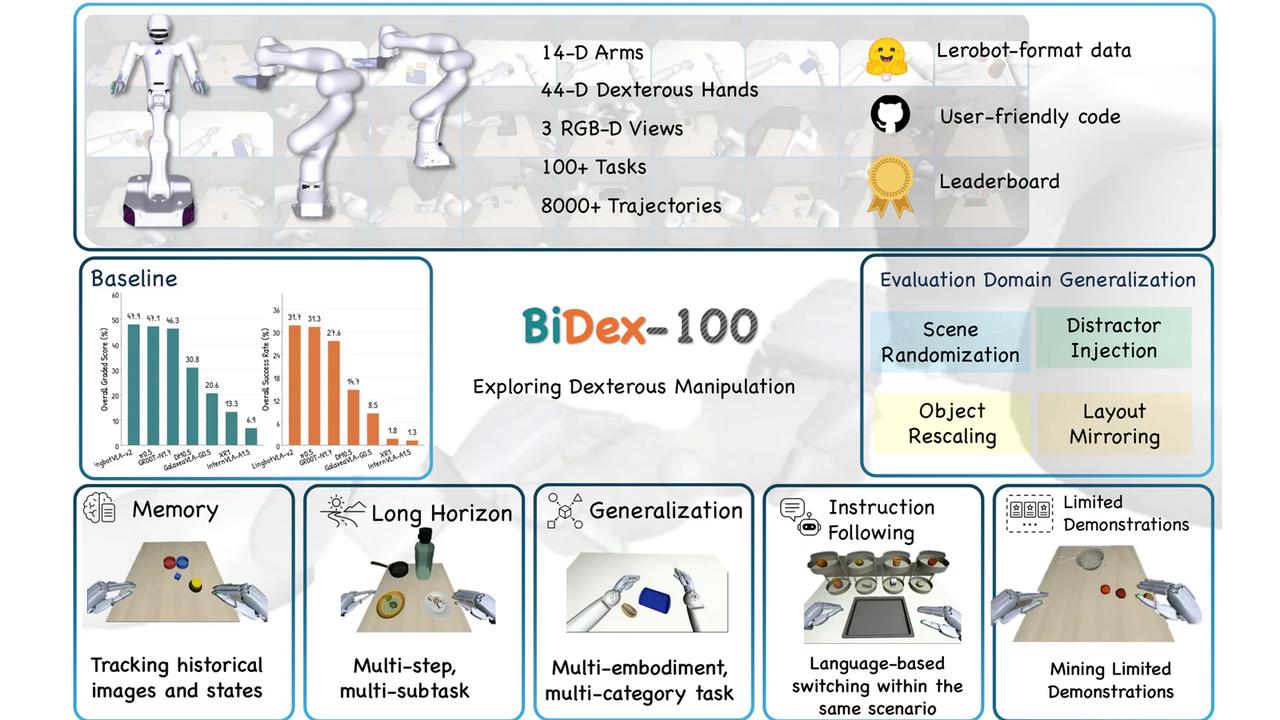
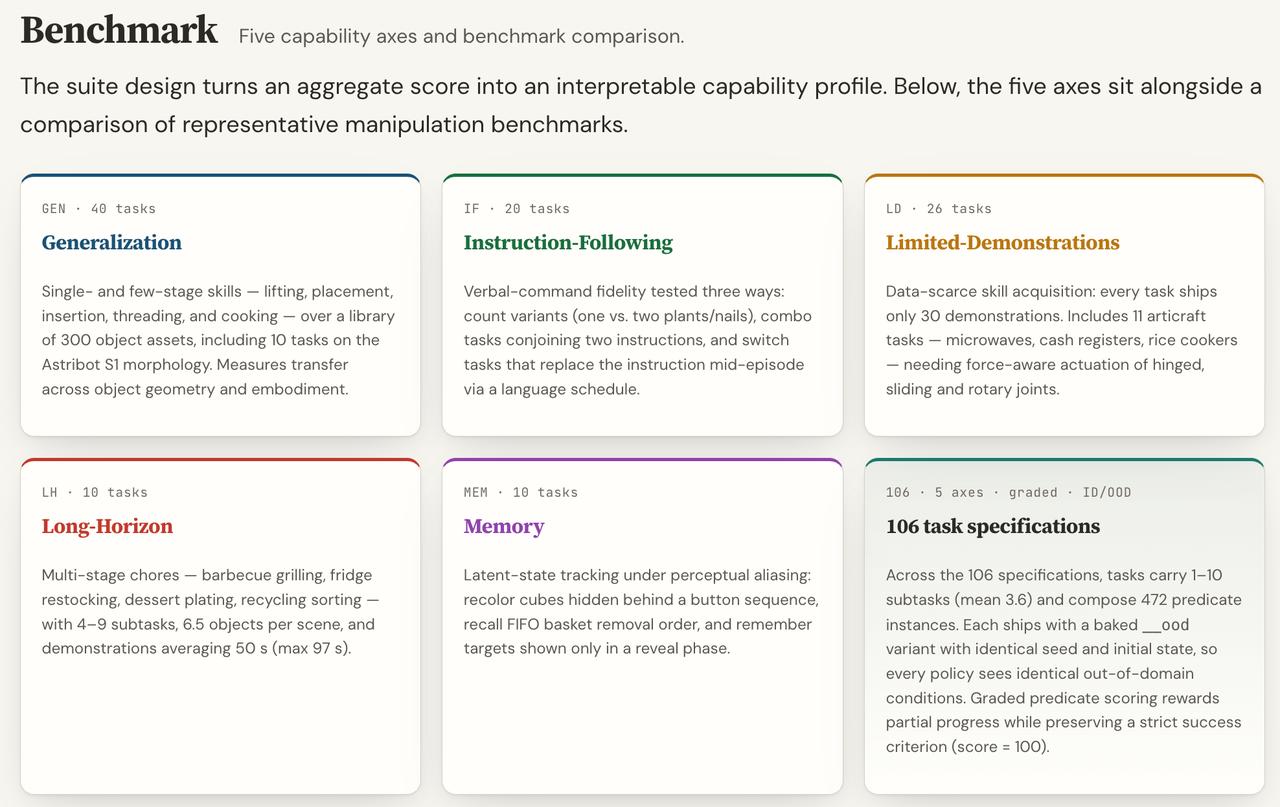
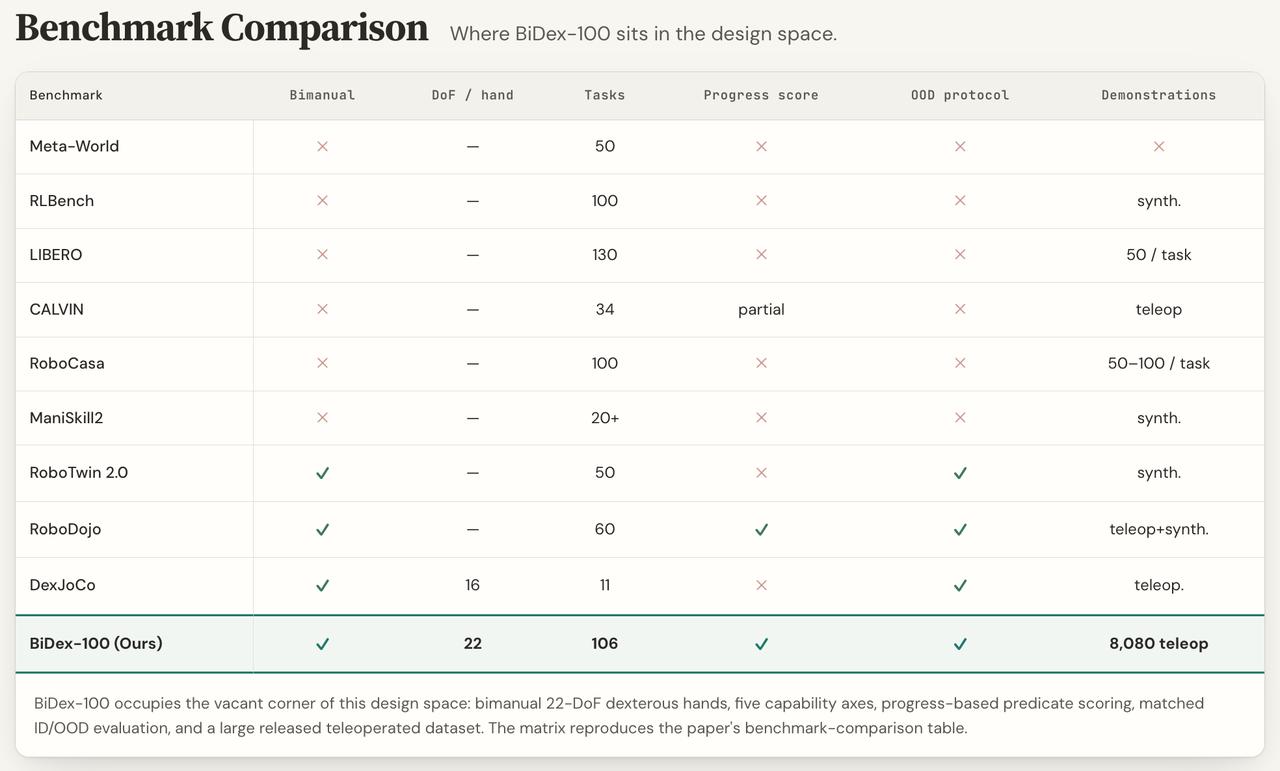
名字里的 100 是约数,实际 106 个任务,分在记忆、长时序、指令遵循、少样本和泛化五个能力轴上。仓库给了 8,080 条通过校验的演示、625 万帧,以及一套 58 维统一动作空间。
58 维是 14 维手臂或末端执行器加 44 维灵巧手关节,仓库另提供 joint、robot_ee、camera_ee 三种模式,方便不同动作接口接入。
数据由 6 路同步的 RGB-D 流以 25 帧每秒采得,仿真跑在 MuJoCo 上,本体有双臂 Franka FR3 v2 和 Astribot S1 两种,都带灵巧手。
这份基准真正花心思的地方在评测协议:106 个任务每一个都配了域外(OOD)变体,不是抽查,是全量。
域内时机器人初始姿态从演示里确定性采样,域外改用默认复位姿态,再叠加逐任务写好的布局偏移、左右臂镜像和碰撞安全干扰物;外观替换纹理、随机打光,曝光分五档。
标准评测用两个域内种子加两个域外种子,各跑 25 个 episode,随机化走组件级 SHA-256 键和 NumPy 的 PCG64 随机流,换机器也能复现。
机器人基准长期被诟病刷分,把 OOD 做成每个任务的必答题,是从源头堵路。
留意两个限定。仓库只给了协议、数据和排行榜工具,没公布任何模型的跑分;排行榜是本地服务,得自己起进程跑完才有分数。
授权也分两层:代码是 MIT,数据集和原创 3D 资产是 CC BY-NC 4.0,不可商用。
仓库列了七个参考集成,包括 π0.5、GR00T N1.7 和蚂蚁自家的 LingBot-VLA 等。
训练侧模型无关,仓库只给数据契约;官方报告把多个任务的演示并成一个语料协同训练,出共享策略权重。
数据集按 LeRobot v2.1 和 v3.0 两个版本发布。
仓库首次提交就在今天,星标还是零。它摆出来的是一把尺子,不是成绩单。