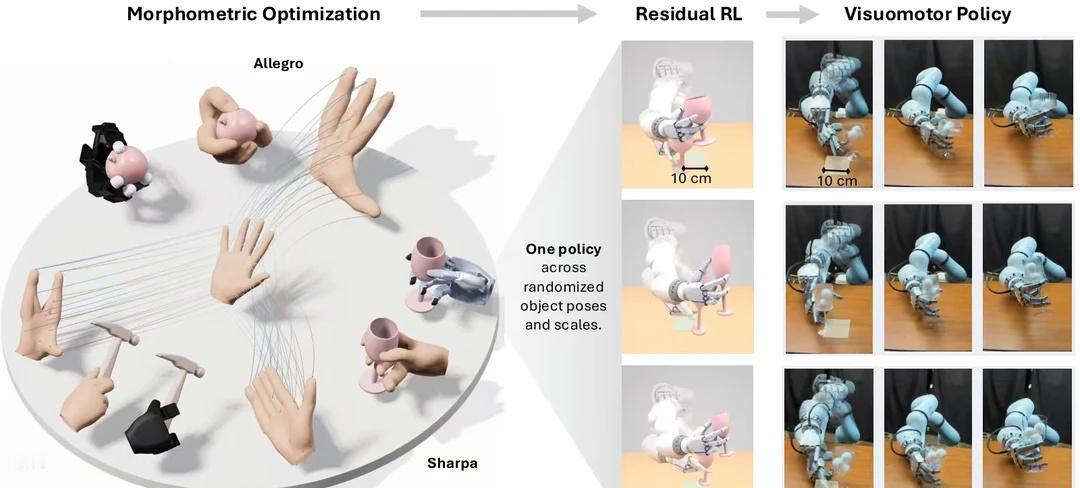
保留接触的人手到机器人手迁移
📄 论文名称
Morphometric Imitation: From Morphology and Contact Aware Hand Retargeting to Sim-to-Real Visuomotor Policy
🎯 动机
人类手—物交互为灵巧操作提供了丰富的示范来源,但直接从中学习仍面临三项挑战:跨越人手与机器人手的形态差异、保证动力学可行性,以及部署时实现仿真到真实世界的迁移。
🛠️ 方法
该文提出 Morphometric Imitation,一个将重建的手—物交互转换为零样本仿真到真实世界视觉运动策略的三阶段框架。首先,形态度量优化(MMO)在保留示范接触的同时,将人类动作按运动学方式重定向到不同形态的手。其次,残差强化学习利用人类运动中的物体姿态与接触信息修正运动学参考轨迹,生成符合动力学约束的机器人示范。第三,将这些示范蒸馏为视觉运动策略。
📊 结果
在三种机器人手和十项手—物交互中,相比五个基线中表现最强者,MMO 在每一种手上的接触 F1 值都至少提高 8 个百分点,同时使下游动力学重定向的成功率最多提高 35 个百分点。残差强化学习的消融实验表明,使用物体姿态信息和接触信息具有互补收益。最终,视觉运动策略在 30 件物体、共 300 次真实世界试验中达到 89.3% 的零样本成功率。
机器人 人工智能 灵巧手 人类示范 接触重定向