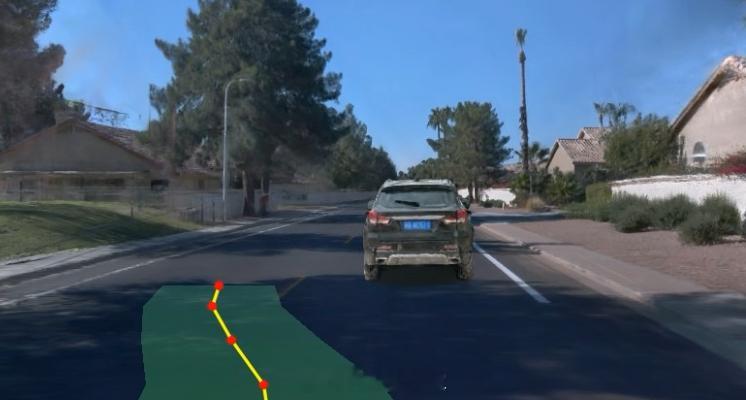
【千里智驾联合多高校开源WA-JEPA世界—动作模型,开辟自动驾驶新路径】近日,千里智驾联合电子科大、东南大学、北邮、天津大学发布并开源世界—动作模型WA-JEPA,为自动驾驶场景理解、环境预测与驾驶动作生成提供新的技术路径。
不同于不少世界模型着力生成逼真未来画面,WA-JEPA选择在高维隐空间,预测道路结构、交通参与者的运动趋势等驾驶相关信息。基于V-JEPA改造而来,模型通过未来掩码预训练、条件流匹配、场景与动作联合预测三大优化,适配自动驾驶规划任务。
WA-JEPA参数量约4.81亿,训练仅需连续驾驶视频,无需人工标注。在NAVSIM-v2、HUGSIM评测中取得同协议下优秀成绩,具备零样本迁移能力。目前项目论文、代码、模型权重与评测流程已全部开源,为行业研究提供公开基准。