Atlas来了:李飞飞给世界模型装上会跑的镜头
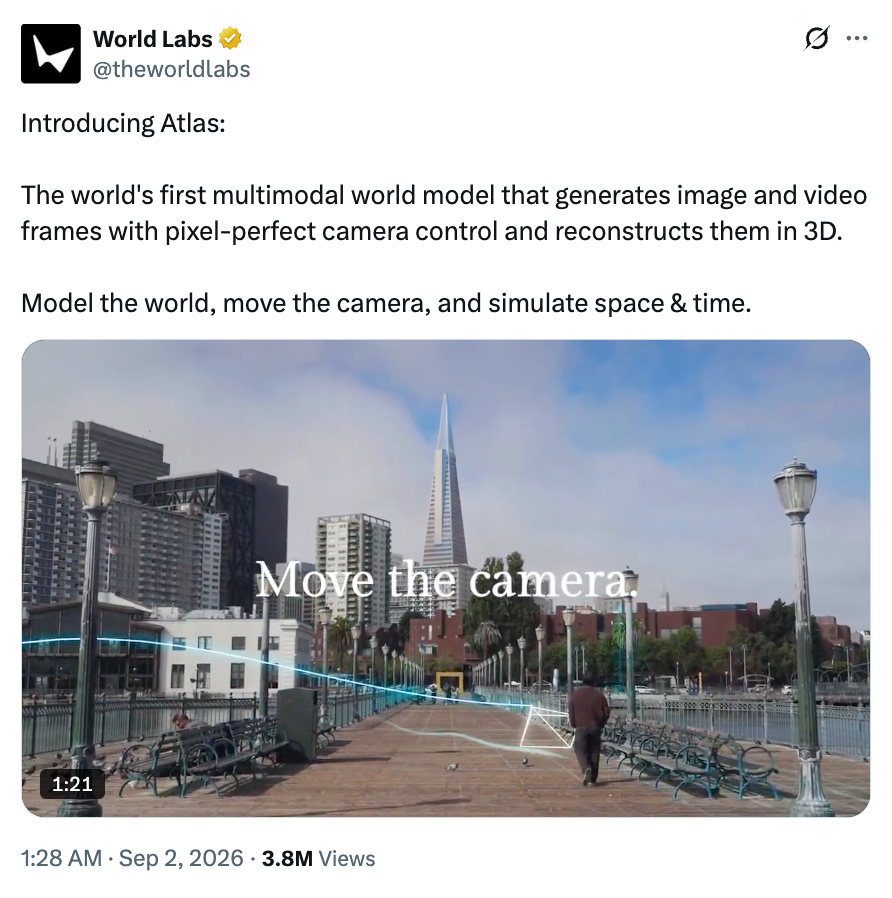
9月1日晚,李飞飞的World Labs发布Atlas,官方口径是"全球首个多模态世界模型"。
李飞飞自己置顶了一条:这是团队的重大里程碑,从零开始训练,一张图就能重建大场景。
先说它跟视频生成模型的本质区别。
Sora那类模型,你只能靠文字描述"镜头往左移",模型猜你的意思。Atlas把相机位姿当成原生输入,镜头在空间里的位置和朝向,是一组可以检验的几何参数,不是一句模糊的意图。
创作者指定任意机位,模型生成的内容和输入图的几何严格对齐,还能顺着推演、补出画面外没拍到的东西:单张图背后是机器人,它会想象出机器人的背面;泳池旁边该有块草地,它也"猜"到了。
官方演示里最炫的是"子弹时间",多机位环绕一张静态图,拍出好莱坞大片效果。
架构上它是个全能模型:文本、图像、视频、3D数据全部锚定在三维空间里,形成一个"空间上下文",再自回归生成下一步。
有点类似LLM的上下文机制,但每张图都带着3D坐标。所以你能把两张毫无关系的参考图放进同一空间,指定位置,Atlas会自己补出门廊、走廊把两个世界缝合起来。深度图、相机位姿都是它原生处理的数据类型。
官方说遵循Scaling Law,算力上去能力继续涨,这话现在还是假设,但方向摆在那。
能力分成四块:像素级运镜生成(最长1分钟1440p视频)、空间重建(一到几十张图出显式3D,稀疏视角重建误差比专门做3D重建的模型还低)、时空模拟(给视频换视角、支持机器人Real-to-Sim)、以及文生图和360度全景。
机器人那条线才是真正的野心。李飞飞6月刚把世界模型分成渲染器、模拟器、规划器三类,明说最关键的是模拟器,它承载世界的几何、物理和动力学。随后收购机器人仿真公司SceniX,发布Real-to-Sim-to-Real。
Atlas把这条链打通了:手机拍一圈真实空间,变成机器人能反复练习的模拟环境,还带RGB和深度传感器读数。
英伟达机器人负责人Jim Fan的评价很直接:这是机器人领域走向Real-to-Sim的一大步。
也得泼盆冷水。生成得合理不代表物理上正确,画面里的世界不等于能当可靠训练场的世界,模拟器有效性是另一道关。
融资12亿美元、英伟达AMD Autodesk都押注,Atlas接下来会成为Marble的底层模型。部分合作伙伴已拿到抢先体验,几周后开放早期访问。
李飞飞赌的是"空间智能"这整个方向,Atlas是迄今最完整的一张答卷。