从看得见到看得准,鸿蒙智行共光路技术解决了底层问题
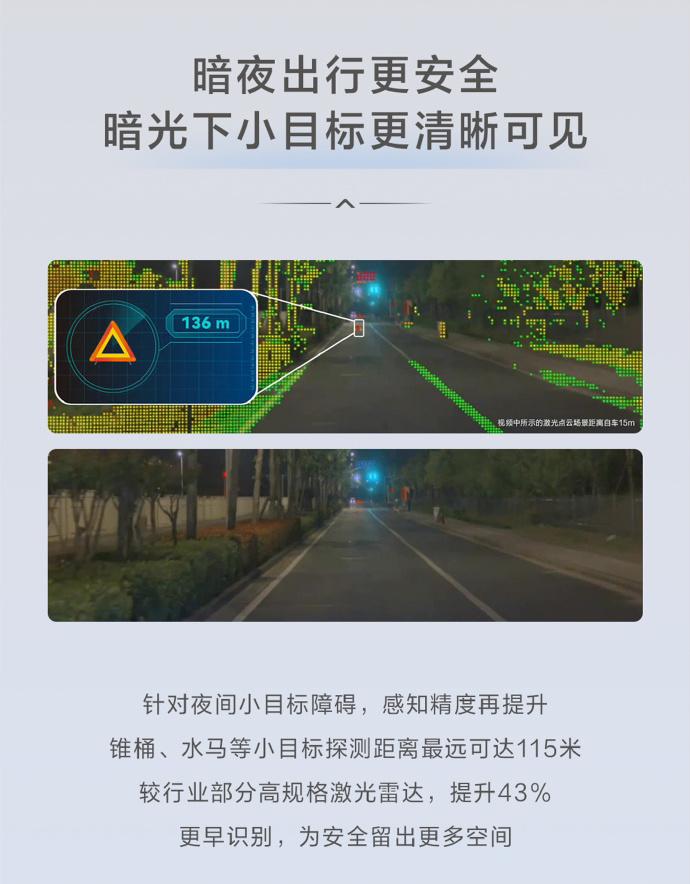
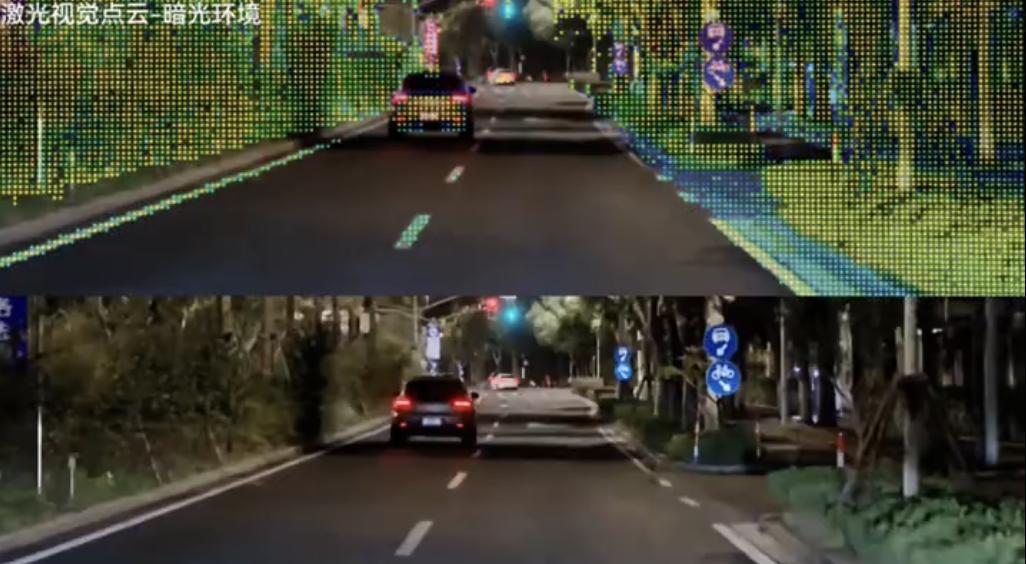
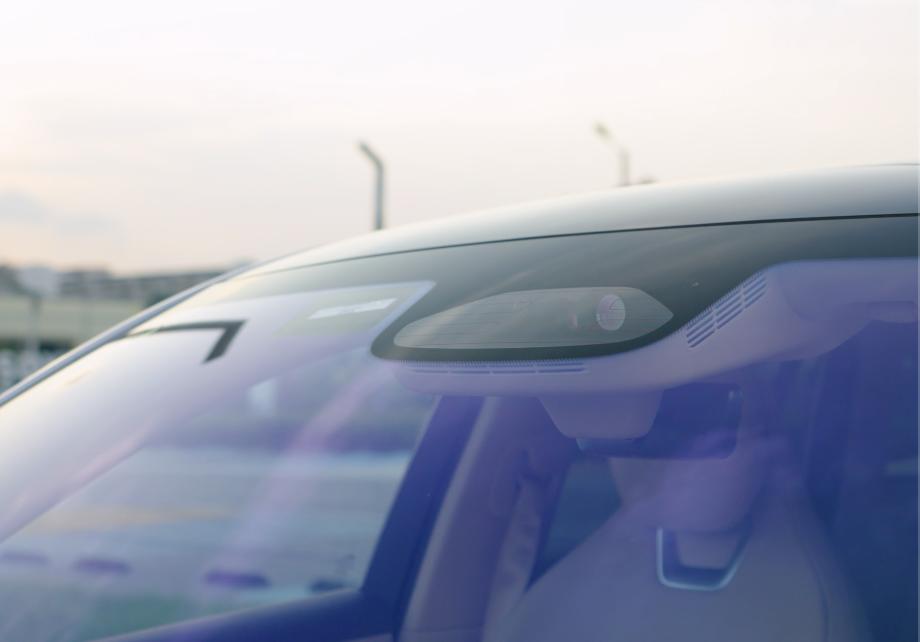
辅助驾驶的感知系统,到底在解决什么问题?最基础的是看得见,能探测到周围有没有障碍物,这个大部分方案都能做到。难的是看得准,不光知道有障碍物,还得知道它在哪、多大、什么形状、往哪个方向动。而且这些信息不能有延迟,不能有错位。传统方案的问题在于摄像头拍到了画面但不知道距离,激光雷达测到了距离但分辨率不够。两套数据拿回来再用算法融合,天然存在时间差和空间错位。算法再强,也是在弥补硬件的先天不足。鸿蒙智行共光路舱内激光雷达的思路是让激光和视觉从同一个镜头进来,天然就是对齐的。3D点云信息和2D图像信息实现的是物理级的时空同步,不需要融合算法去对齐,感知精度和响应效率是硬件层面决定的。一个是“采集完再算”,一个是“采集就是对齐的”。前者靠算法补救,后者靠架构解决问题。我觉得这才是真正的底层创新,不是在现有框架里修修补补,而是重新设计了感知系统的底层逻辑。