跑姿火遍海外!天工Omni“捂脸跑”拿下400米小型组冠军,动作并非人为设计
信息仅供参考,不构成投资建议
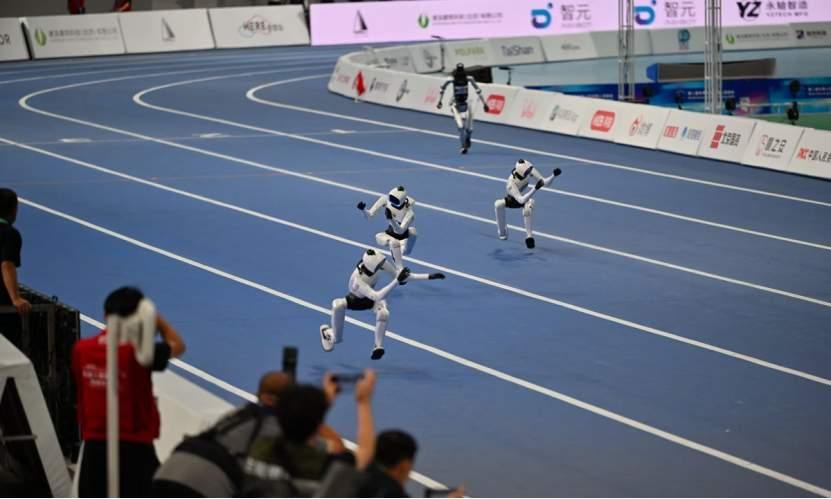
8月23日,第二届世界人形机器人运动会在北京国家速滑馆“冰丝带”开赛。在400米小型组决赛,来自北京人形机器人创新中心的天工Omni机器人跑出45.66秒,夺得该项目金牌 。比赛过程中机器人双手抬至脸部附近、身体大幅前倾,酷似害羞捂脸狂奔的魔性跑姿,视频片段快速刷屏,不仅国内登上热搜,还传播至海外,多国媒体、海外网友纷纷转发讨论,被网友戏称为“娇羞奔跑”“早八赶课既视感”。
网红“捂脸跑”:不是工程师写出来,是机器人自学出来
很多人以为这个有趣动作是人为编程设计,实际恰恰相反。
研发团队最初给机器人设定的是人类运动员常规摆臂跑步方案,在仿真环境依靠强化学习训练:只给目标指令“跑得更快、跑完400米”,不限制具体动作姿态,让机器人不断试错迭代,表现好给予奖励,表现差就惩罚修正。
在反复仿真训练当中,机器人自主演化出这套特殊步态:
1、高频大幅度摆臂会造成肩部关节高负载,容易发热,不利于完整跑完400米长距离;
2、双手收置在面部附近,减少手臂大幅摆动损耗;身体重心主动往前压,充分发挥腰部驱动能力,过弯稳定性更强,抗扰动更好,不容易摔倒;
3、牺牲人类观感上的“正常姿势”,换取速度、续航、动态平衡三者最优解。
身高约1.35米的天工Omni,原本团队准备主打障碍赛项目,训练中意外发掘竞速能力,站上400米跑道直接拿下冠军,后续它还继续斩获400米障碍赛冠军,复杂路况下步态依旧稳定。
为什么一个跑姿可以火到海外
1、极强的画面反差感:机器跑出拟人化的“害羞”神态,自带喜剧效果,短视频传播门槛极低,海外社交平台大量二创表情包;
2、背后是技术看点:强化学习让机器人自己探索最优运动方案,代表人形机器人运动控制的新范式,不再完全复刻人类动作;
3、本届赛事整体成绩飞跃,对比上一届同组别成绩,人形机器人跑步速度实现大幅提升,海外科技媒体重点关注中国机器人竞速技术进展 。
需要理性区分:赛场竞技≠直接落地工业场景
1、这套步态是跑道竞速的最优解,专门适配平整塑胶赛道,家庭、工厂复杂地面不会直接照搬这套“捂脸跑”姿态;
2、运动会属于专项竞技测试,重点验证动态奔跑、长距离续航、抗摔倒能力;技术算法可以迁移到巡检、搜救等场景,但还需要针对真实环境重新优化步态;
3、小型组、大型组赛道分开,45.66秒为小型组成绩;本届大型组天工Ultra跑出38.15秒,两套机器人硬件配置完全不同,不能直接横向对比人类400米世界纪录 。
总结
天工Omni的“捂脸跑”出圈,一半来自趣味的拟人画面,一半来自强化学习技术的实力体现。
当机器人不再一味模仿人类动作,而是根据硬件约束自主找到效率最高的运动方式,这正是人形机器人运动控制的一大进步。赛场的亮眼表现,是实验室走向真实场景的重要一步。
风险提示:人形机器人距离大规模商用落地还有较多工程难题待突破,本文仅资讯解读,不构成投资建议。